CAN-FD實體層PCB佈局設計要點:從差分走線到防護電路的工程細節
1 分鐘
- 一、CANH/CANL差分走線的阻抗與耦合控制
- 二、CAN收發器晶片的佈局原則
- 三、終端電阻的擺放:Stub是5Mbps下的隱形殺手
- 四、介面防護電路的擺放順序與選型
- 結語
車載電控、工業自動化設備逐漸把CAN-FD列為主幹通信標準。相較於傳統CAN最高1Mbps的仲裁段速率,CAN-FD資料段可達5Mbps甚至8Mbps,單幀負載也從8位元組擴充到64位元組,大資料量突發傳輸的場景確實受益明顯。
但速率上去之後,訊號上升沿被壓到幾奈秒等級,PCB走線上任何一處寄生電感、阻抗不連續,或是外部電磁干擾耦合,都會直接反映在匯流排波形上。實際除錯過程中最常遇到的狀況是:協定堆疊設定、鮑率計算都確認過,板子回來之後卻隨機出現錯誤幀,個別節點不定時進入Bus-Off狀態。多數情況下問題不在軟體,而是PCB實體層佈局留下的隱患。以下從硬體設計角度,整理CAN-FD佈局需要把關的幾個關鍵環節。
一、CANH/CANL差分走線的阻抗與耦合控制
車端或設備外部走的是雙絞線,特性阻抗120Ω。訊號進入PCB板內之後,CANH與CANL的走線品質決定了板內段的共模抑制能力,也影響整個鏈路的訊號完整性。
差分阻抗必須對齊120Ω
板內CANH、CANL走線同樣要按差分120Ω設計。如果板內段阻抗和電纜段不匹配,連接器介面處就會形成阻抗斷點,高速訊號在該位置產生反射,示波器上可以看到明顯的振鈴與過衝。
線寬、線距不能靠經驗值直接套用,要依據實際疊層結構、板材Dk值,用極點求解或場求解工具計算得到對應參數。走線全程保持平行、等間距,做到緊耦合;儘量避免一長一短,必要時在源頭端做長度補償,補償段不要放在接收器附近。
遠離強干擾源,包地必須對稱
CAN差分對不要與DCDC開關節點(SW pin)、馬達驅動PWM、大電流功率走線長距離平行。條件受限必須交叉時,走90度垂直交叉,把電容性耦合降到最低。
電磁環境惡劣的工業或車載場景,可以在CAN差分線兩側加保護地線並沿線多打接地過孔。這裡有個容易被忽略的細節:兩側包地線到差分對的距離必須左右對稱。如果一地線貼得近、另一側偏遠,差分對的對稱性被破壞,共模噪聲反而更容易轉換為差模干擾,適得其反。
二、CAN收發器晶片的佈局原則
CAN收發器是MCU數位邏輯與外部實體匯流排之間的介面,這一塊的佈局好壞,直接決定板級輻射發射(EME)和抗干擾能力(EMS)。
收發器儘量靠近對外連接器
佈局優先級最高的一條:收發器晶片要貼近DB9、接線端子等對外匯流排介面。核心目標是縮短收發器CANH、CANL引腳到連接器的銅箔長度,不要在板內繞大圈。
這段走線如果過長,PCB走線本身就具備天線效應:一方面對外輻射高頻諧波,另一方面外部ESD、EFT脈衝也更容易耦合進電路內部。實務上建議這段長度控制在幾毫米以內,走線下方保持完整地平面。
電源去耦與地平面完整性
收發器VCC引腳旁邊必須放置0.1μF搭配1μF的低ESR陶瓷電容,電容接地焊盤用最短銅箔直接打過孔連到內層完整地平面,減少回流環路面積。
收發器晶片正下方的地平面不要被其他走線開槽切割。完整地平面為差分訊號提供連續回流路徑,共模電流才能順暢洩放到地;地平面一旦出現縫隙,回流路徑被迫繞行,環路面積變大,EMI表現會明顯惡化。
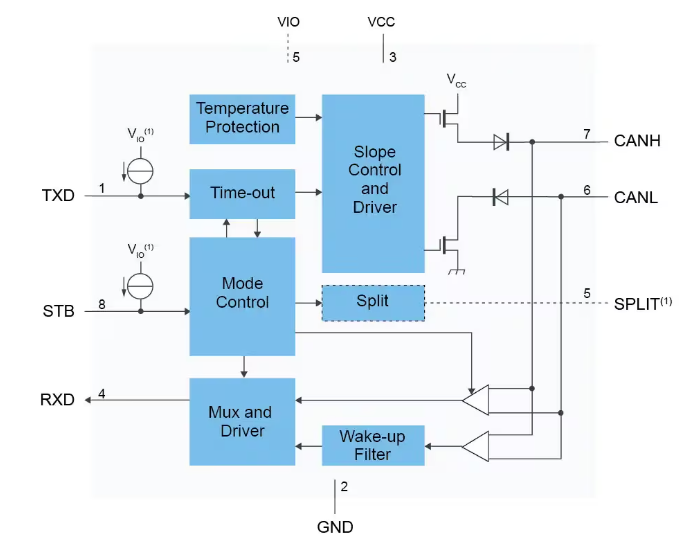
圖1. CAN收發器佈局實例
三、終端電阻的擺放:Stub是5Mbps下的隱形殺手
CAN規範要求匯流排物理兩端各放置一顆120Ω終端電阻,用來吸收訊號反射。原理圖上放了電阻並不代表PCB就做對了,擺放位置不對,5Mbps下波形會很難看。
儘量做到零Stub
傳統CAN跑1Mbps時,少量短分支的影響並不明顯。但CAN-FD資料段跑到5Mbps時,任何從主幹分出去的Stub短截線都會形成阻抗不連續點,引發反射。
實務上的做法是:120Ω終端電阻直接跨接在CANH、CANL主幹走線上,不要留出幾毫米的支線再連接電阻。哪怕只有2-3mm的Stub,在5Mbps上升沿下都會產生可觀的反射,壓縮眼圖開口。如果設計上無法避免Stub,長度務必控制在傳輸延遲小於上升沿時間的1/6以內。
單電阻與分裂終端的取捨
一般工業設備用單顆120Ω電阻就夠了。對EMC要求嚴格的車載或高干擾場景,可以考慮分裂終端(Split Termination):用兩顆60Ω電阻串聯替代單顆120Ω,中間節點接一顆4.7nF陶瓷電容到地。
這個架構為高頻共模噪聲提供了到地的低阻抗路徑,能夠改善共模輻射。中間的濾波電容要緊貼兩顆電阻,接地過孔直接打在電容焊盤旁邊,不要拉長走線。
四、介面防護電路的擺放順序與選型
車載和工業現場的ESD、EFT快速脈衝、浪涌衝擊很常見,CAN介面必須加防護。但防護器件不是焊上去就有效,擺放順序和參數選型錯了,防護效果大打折扣,甚至會劣化高速訊號。
TVS選型要盯緊結電容
介面處通常加雙向TVS管吸收高壓脈衝。CAN-FD速率高,TVS的寄生結電容一定要嚴格控制,優選5pF以內,上限不要超過10pF。結電容過大,與走線寄生電感形成RC低通,會把訊號上升沿壓慢,導致取樣視窗內電平未達到閾值,通信直接出錯。
器件在PCB上的物理擺放順序不能顛倒,嚴格按照:
外部連接器 → TVS防護器件 → 共模扼流圈CMC → CAN收發器
若把TVS放到共模扼流圈後面,浪涌高壓先打到共模電感和收發器晶片上,TVS就失去了第一道屏障的意義。
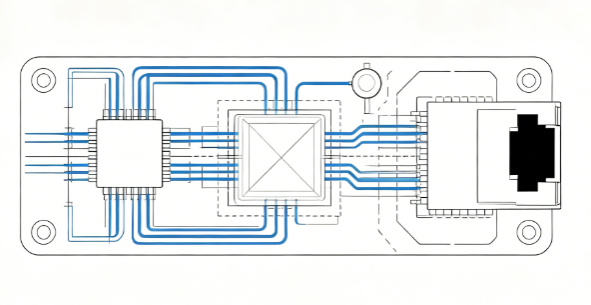
圖2. CAN-FD完整信号链路
共模扼流圈的對稱性要求
共模扼流圈用來濾除線路上耦合的共模干擾。最關鍵的一點:扼流圈進出兩端的CANH、CANL走線必須幾何對稱,線寬、長度、過孔數量保持一致。
兩側走線不對稱時,扼流圈內部磁通量無法完全抵消,共模噪聲會被部分轉換為差模噪聲,通信反而更容易出錯。部分設計會在共模扼流圈正下方的內層地平面做挖空處理,降低元件與地平面之間的寄生電容,這一步務必參考器件原廠應用筆記的建議,不要自行判斷。
結語
CAN-FD把資料速率和單幀負載都提升了一個量級,但與之對應的是對PCB實體層更嚴格的約束。差分走線阻抗對齊120Ω、收發器貼近連接器、終端電阻杜絕Stub、防護器件按順序擺放,每一條都是硬體除錯過程中反覆驗證過的細節。
原理圖只完成了一半的工作,PCB佈局階段把這些規範落實到位,才能讓CAN-FD匯流排在嘈雜的電磁環境中長期穩定運行,避免後期反覆改板除錯。
持續學習
PCB 設計中的串擾:成因、類型及降低方法
重點摘要 串擾由邊沿開始:變化中的干擾源電壓及電流會產生電場和磁場,將能量耦合到鄰近的受擾線。 邊沿速率比單獨的時鐘頻率更重要。即使是速率一般的匯流排,只要 I/O 邊沿足夠快,也可能產生嚴重耦合問題。 增加間距,以及縮小訊號至參考平面的距離,通常可帶來最乾淨的佈局改善,但最終結果取決於完整的 PCB 橫截面。 NEXT 與 FEXT 的變化方式並不相同。經過足夠的耦合延遲後,NEXT 會達到由幾何形狀決定的平台;FEXT 除了取決於耦合長度,還取決於模態速度不匹配。 請將 3W、5W、3H 及按波長設定的過孔間距視為起始經驗法則。關鍵網絡應使用場求解器、耦合傳輸線模型或實際測量進行驗證。 引言 記憶體介面可能通過短時間的工作台測試,卻在滿載流量、溫度或電壓極限下間歇性失效。邏輯本身正確,但某條數據線從鄰近線路接收到足以侵蝕接收器裕量的噪聲。這就是 PCB 設計中的典型串擾問題:電路板幾何形狀已經成為電路的一部分。 密集數碼電路板很容易出現串擾,因為相鄰導體共用電場和磁場。更快的 I/O 邊沿會增加耦合瞬態,即使時鐘或數據重複率看似不高。走線間距、平行長度、驅動器阻抗、端接、參考平面及層疊結構,都......
PCB 設計中的過孔縫合:完整指南
重點摘要 過孔縫合利用重複排列的鍍通孔,將不同層的同網絡銅箔(最常見是接地)連接,降低區域之間的高頻阻抗。 在訊號換層位置旁放置接地過孔,可為回流電流提供短而就近的路徑,並有助限制過孔周圍的電場。 沿電路板邊緣及射頻腔體設置過孔圍欄可抑制邊緣輻射,但隔離效果取決於幾何尺寸與頻率,沒有通用的 dB 數值。 保守起點是把縫合間距維持在板內波長的二十分之一或更小,再按高要求射頻及 EMC 結構進一步收窄。 縫合可配合完整的疊層設計及機械屏蔽,但不能取代兩者。 引言 原型板從實驗室取回後,工作台上測試一切正常,卻未能通過輻射發射測試;又或者高速走線經單一過孔換層後,眼圖在沒有明顯原因下閉合;亦可能是一大片只在一點連接的整齊地平面,在幾百 MHz 以上竟處處呈現不同電壓。這些都是參考結構問題。過孔縫合正是處理這些問題的佈局技術:以鍍通孔排列成行或網格,把不同層的同網絡銅區連接,讓高頻電流看到一塊連續金屬,而不是數塊鬆散相連的金屬。 縫合使用標準鍍通孔,不需額外元件,成本低廉,但只有在物理條件配合時才有效。本指南說明縫合過孔對接地及回流路徑的實際作用、它在哪些情況下有助 EMI、間距需要多緊,以及如何高效放置......
DDR5 PCB 佈局指南:設計規則與最佳實務
重點摘要 DDR5 對佈局要求更高:1.1V 電源軌及最高 8800 MT/s 的資料速率,令容錯空間遠低於 DDR4。 DQ/CA 單端訊號通常以約 40–45 Ω 為目標,CLK/DQS 差分訊號約 80 Ω;確切數值應依照供應商指南,並在每個過孔及連接器位置維持一致。 每個位元組通道內的 DQ 與 DQS 長度應控制在約 5 mil 以內,DDR5 訊號絕不可跨越參考平面的間隙。 應預先規劃 8 至 12 層,讓每個訊號層旁都有專用接地參考層,而不是開始佈線後才補救。 DIMM 內置 PMIC 將部分電源完整性工作移至記憶體模組,但主機板 PDN 仍需要自己的阻抗預算。 引言 DDR5 設計可能通過模擬,出貨後卻間歇性失效。原理圖看不出問題,零件選擇正確,針腳也符合資料表,但電路板仍無法在全速下保持穩定鏈路。 這通常是佈局問題,而不是元件問題。DDR5 在最初的 JEDEC 版本中已將資料速率提升至 6400 MT/s,後來更擴展至 8800 MT/s。(JEDEC:JEDEC 更新 JESD79-5C DDR5 SDRAM 標準)同時,核心電壓由 DDR4 的 1.2V 降至 1.1V。更......
解讀 SFP 針腳配置:PCB 佈局與設計指南
重點摘要 SFP 針腳排列採用標準 20 針邊緣連接器,設有電源、接地、差分資料對及 I2C 控制訊號專用針腳。 Tx 與 Rx 差分對承載高速光訊號或銅纜訊號,整段佈線都需要保持 100 Ω 差分阻抗。 低速控制針腳(TX_FAULT、TX_DISABLE、MOD_ABS、LOS、Rate Select/RS1)採用標準單端佈線,無需阻抗匹配。 將 SFP 籠架靠近電路板邊緣、把高速差分對佈置在內層,並保持連續參考平面,是核心佈局規則。 SFP+ 與 SFP28 和 SFP 共用相同的 20 針機械焊盤尺寸,但資料速率更高,因此佈局容差更嚴格。 引言 選錯 SFP 模組焊盤尺寸,或在原理圖中接錯 SFP 針腳,是光纖鏈路無法正常工作的常見原因。有時收發器完全不會初始化;有時在工作台上可以正常建立鏈路,但流量一增加便出現位元錯誤,最後往往可追溯到差分對走線錯誤,或控制針腳缺少上拉電阻。 了解 SFP 針腳排列非常重要,因為 SFP 連接器將電源、接地、高速資料及低速控制訊號集中在單一 20 針邊緣介面中。PCB 佈局工程師必須知道哪些針腳承載每秒數十億位元的資料,哪些針腳只是切換狀態旗標,因為兩者......
高速乙太網路PHY層PCB佈局實務:RMII/RGMII時序、差分走線與變壓器隔離設計
乙太網路在嵌入式設備、工業IoT和伺服器平台上幾乎是標配介面。從10/100Mbps到Gigabit,速率提升的同時,實體層的設計約束也跟著變嚴。實際除錯中最頭疼的一類問題是:常溫短線纜下一切正常,到了高溫機房、長距離佈線或者電磁環境複雜的現場,就開始隨機掉包、鏈路反覆up/down,甚至完全連不上。這類問題多數不是協定堆疊或驅動的鍋,而是PCB實體層佈局留下的隱患。 以下從MAC-PHY數位介面時序、MDI差分走線、網路變壓器與RJ45隔離佈局三個層面,整理Gigabit乙太網路PHY電路的佈局要點。 一、MAC與PHY之間的數位介面:RMII與RGMII的時序約束 MAC和PHY之間的數位介面,隨速率不同分為RMII(100Mbps)和RGMII(1Gbps)。速率越高,對走線等長和時序裕度的要求越苛刻。 RMII介面佈局要點 RMII把傳統MII的信號線數精簡,用50MHz參考時脈實現100Mbps雙向傳輸。50MHz的Ref_Clk是整個介面的時序基準,這條走線要當高頻信號對待:儘量短、少打過孔,下方保持完整地平面,不能跨電源分割縫。Ref_Clk如果走線過長或跨越平面縫隙,時脈邊沿會劣化......
CAN-FD實體層PCB佈局設計要點:從差分走線到防護電路的工程細節
車載電控、工業自動化設備逐漸把CAN-FD列為主幹通信標準。相較於傳統CAN最高1Mbps的仲裁段速率,CAN-FD資料段可達5Mbps甚至8Mbps,單幀負載也從8位元組擴充到64位元組,大資料量突發傳輸的場景確實受益明顯。 但速率上去之後,訊號上升沿被壓到幾奈秒等級,PCB走線上任何一處寄生電感、阻抗不連續,或是外部電磁干擾耦合,都會直接反映在匯流排波形上。實際除錯過程中最常遇到的狀況是:協定堆疊設定、鮑率計算都確認過,板子回來之後卻隨機出現錯誤幀,個別節點不定時進入Bus-Off狀態。多數情況下問題不在軟體,而是PCB實體層佈局留下的隱患。以下從硬體設計角度,整理CAN-FD佈局需要把關的幾個關鍵環節。 一、CANH/CANL差分走線的阻抗與耦合控制 車端或設備外部走的是雙絞線,特性阻抗120Ω。訊號進入PCB板內之後,CANH與CANL的走線品質決定了板內段的共模抑制能力,也影響整個鏈路的訊號完整性。 差分阻抗必須對齊120Ω 板內CANH、CANL走線同樣要按差分120Ω設計。如果板內段阻抗和電纜段不匹配,連接器介面處就會形成阻抗斷點,高速訊號在該位置產生反射,示波器上可以看到明顯的振鈴......