ESP32 與 Raspberry Pi:2026 年該如何選擇?
4 分鐘
- ESP32 與 Raspberry Pi 快速比較
- ESP32 與 Raspberry Pi:該選擇哪一種平台?
- 物聯網專案該選 ESP32 還是 Raspberry Pi?
- 機器人專案該選 ESP32 還是 Raspberry Pi?
- ESP32 與 Raspberry Pi 的 AI 及機器學習比較
- ESP32 與 Raspberry Pi 的混合式物聯網及邊緣 AI 系統架構
- ESP32 與 Raspberry Pi:微控制器和單板電腦的差異
- ESP32 與 Raspberry Pi 深度技術比較
- 什麼是 ESP32?
- 什麼是 Raspberry Pi?
- 如何選擇合適的 ESP32 與 Raspberry Pi 型號
- ESP32 與 Raspberry Pi 的 PCB 設計注意事項
- 常見問題
- 結論
電池供電的智慧農業感測器與採用電腦視覺的工業檢測相機,雖然都屬於「物聯網(IoT)」範疇,但兩者的硬體需求截然不同。ESP32 與 Raspberry Pi 經常是硬體選型的核心,工程師卻常將它們視為可以直接替代的產品來比較。
實際上,前者專為超低功耗與確定性即時控制而設計,後者則將 Linux 多工處理及高運算效能帶到邊緣端。
本指南將說明:
- MCU 與 SBC 的架構差異
- ESP32 與 Raspberry Pi 的效能及功耗比較
- ESP32 與 Raspberry Pi 在物聯網及機器人領域的應用
- ESP32 上的 TinyML 與 Raspberry Pi 上的邊緣 AI
- 同時採用兩種平台的混合式邊緣 AI 架構
- ESP32 與 Raspberry Pi 專案的 PCB 設計注意事項
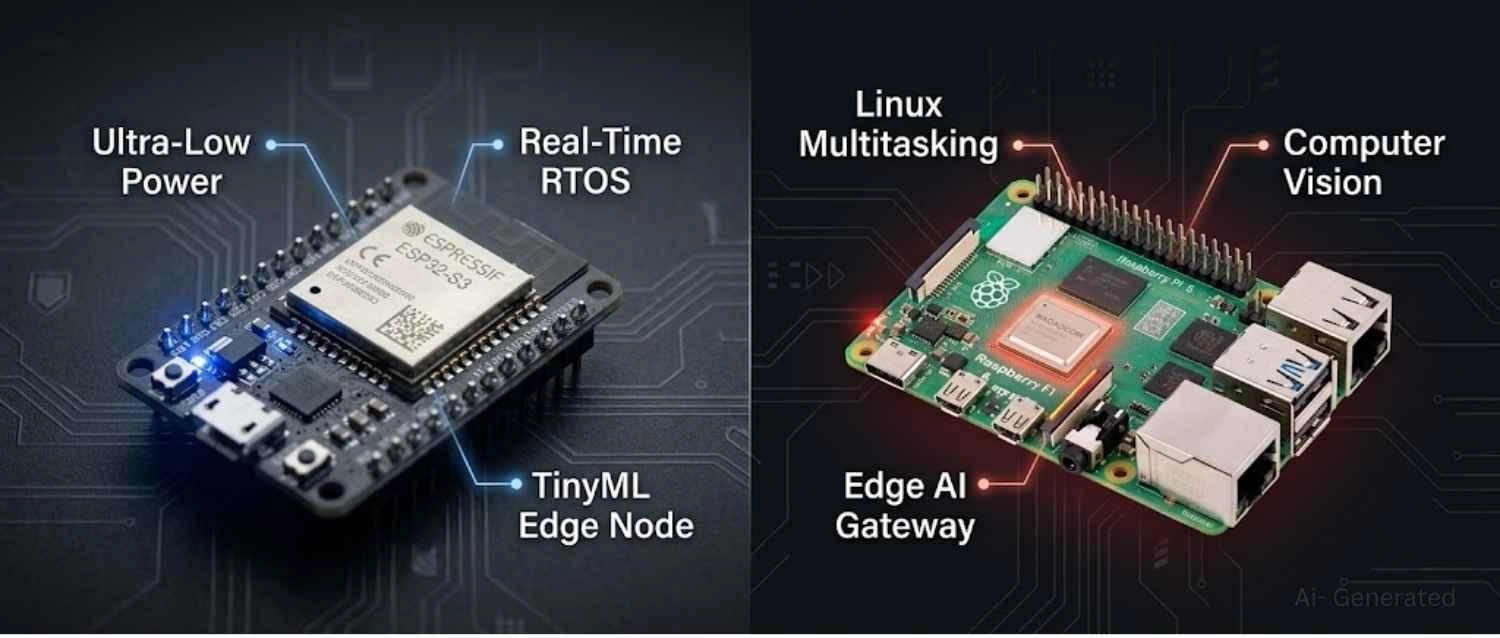
圖:ESP32-S3 與 Raspberry Pi 5 比較,並標示主要特色。
ESP32 與 Raspberry Pi 快速比較
若是電池供電的物聯網節點、即時感測器控制及裝置端 TinyML 推論,ESP32 是較合適的選擇。
Raspberry Pi 則適合 Linux 多工處理、電腦視覺及邊緣 AI 閘道器。
在多數量產部署中,兩者通常相互搭配,而不是彼此競爭。
| 使用情境 | 最佳選擇 |
|---|---|
| 電池供電的物聯網感測器 | ESP32 |
| 電腦視覺/物件偵測 | Raspberry Pi |
| 感測器節點上的 TinyML | ESP32 |
| 邊緣 AI 閘道器 | Raspberry Pi |
| 即時馬達/GPIO 控制 | ESP32 |
| Linux 應用程式與網頁儀表板 | Raspberry Pi |
| 完整的工業物聯網系統 | 兩者並用 |
| 機器人 | 兩者並用 |
ESP32 與 Raspberry Pi:該選擇哪一種平台?
低功耗物聯網與 TinyML 選擇 ESP32
- 電池供電的物聯網裝置,每次充電可運作數個月
- 確定性 GPIO 控制及低於 1 毫秒的中斷回應
- 在裝置端執行喚醒詞偵測、異常偵測及手勢辨識等 TinyML 工作
- 量產時單位成本低,所需 PCB 空間小
- 內建 Wi-Fi、BLE 及 ESP-NOW,沒有 Linux 額外負擔及開機延遲
Linux 與視覺 AI 選擇 Raspberry Pi
- Linux 應用程式、Python 處理流程或 Docker 部署
- 使用 OpenCV、YOLO 或完整模型框架進行電腦視覺處理
- 支援 TensorFlow、PyTorch 及 ONNX,且模型大小限制較少
- 圖形使用者介面或顯示器驅動的操作介面
- 同時執行網頁伺服器、資料庫、推論及 MQTT Broker 等服務
分散式邊緣 AI 系統同時採用兩者
- 配備本地 AI 閘道器的工業物聯網
- 馬達控制與環境感知位於不同系統層級的機器人
- 大規模智慧農業、環境監測或建築自動化
- 感測器端分類結果傳送至中央推論節點的分散式邊緣 AI
這並不是妥協的架構,而是設計完善的嵌入式系統中經常採用的模式,讓每個平台負責最適合自己的工作。
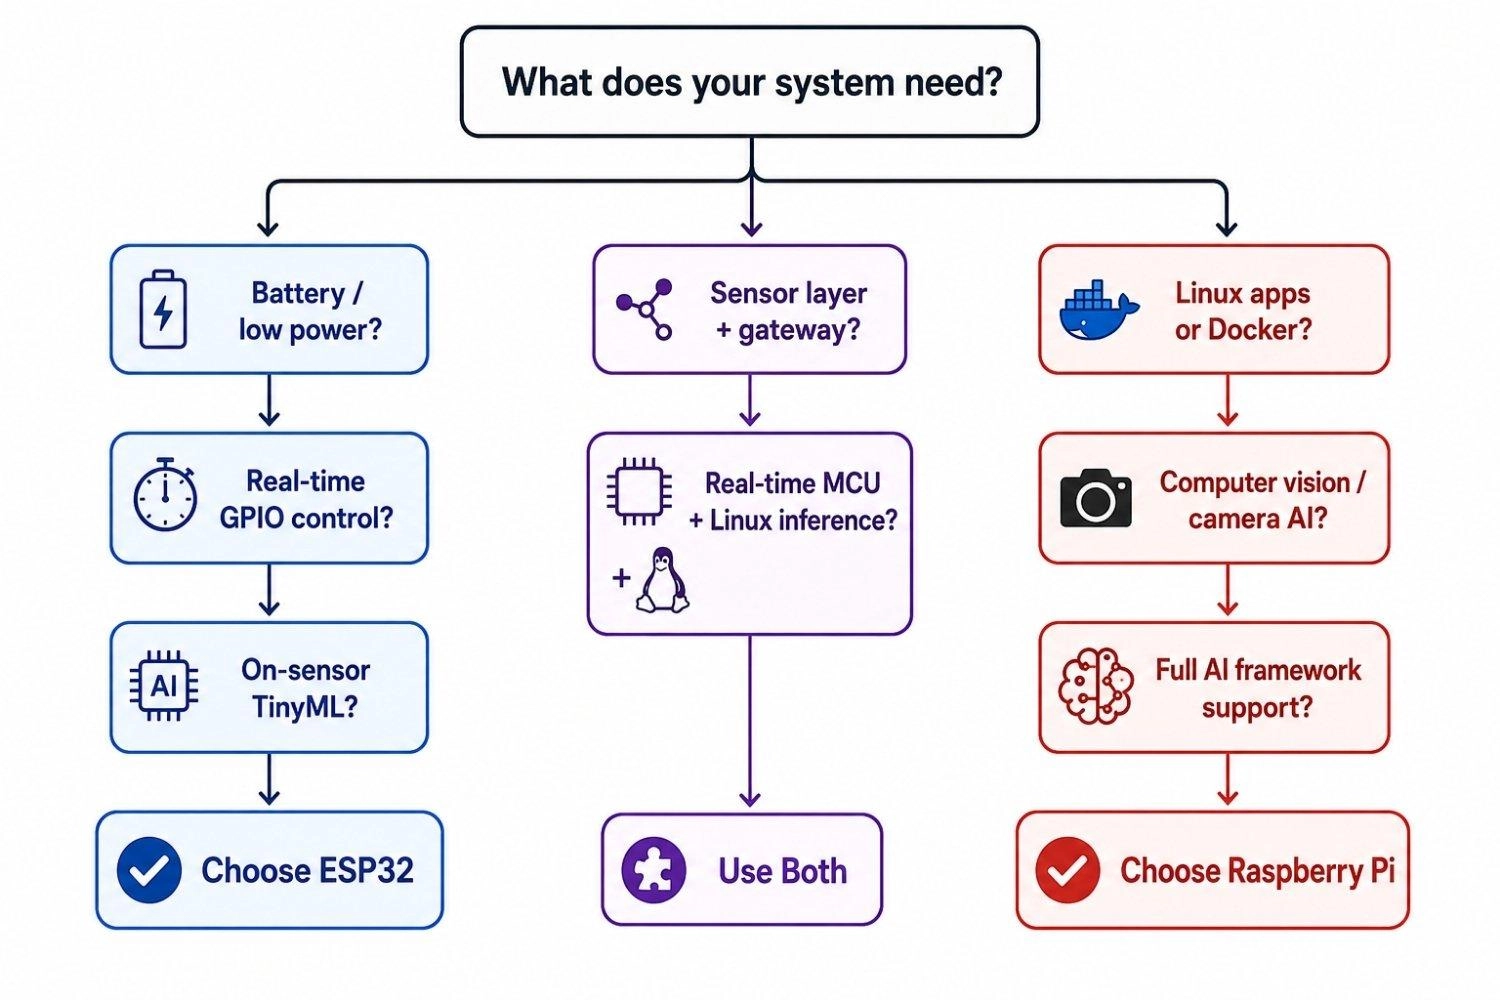
圖:依據功耗需求、即時控制需求、AI 工作負載類型及整體系統複雜度,在 ESP32、Raspberry Pi 或混合式架構之間進行選擇的決策流程圖。
物聯網專案該選 ESP32 還是 Raspberry Pi?
對於部署在現場的物聯網裝置,ESP32 具有明顯優勢。深度睡眠、原生 Wi-Fi 及精巧的 PCB 尺寸,使其非常適合在農田或智慧建築中大規模建置感測器網路。Raspberry Pi 的功耗過高,不適合單獨作為由電池或小型太陽能板供電的環境感測節點。
機器人專案該選 ESP32 還是 Raspberry Pi?
功能完整的機器人平台很少只採用其中一種。ESP32 負責需要嚴格即時精度的工作,例如讀取馬達編碼器、執行 PID 控制迴路及處理安全中斷;這些工作無法接受時序抖動。Raspberry Pi 位於上一層,扮演系統「大腦」,負責空間導航、ROS(Robot Operating System,機器人作業系統)邏輯、電腦視覺及高階自主決策。
ESP32 與 Raspberry Pi 的 AI 及機器學習比較
ESP32-S3 與 Raspberry Pi 5 的 AI 及機器學習能力比較如下。
| 特性 | ESP32-S3 | Raspberry Pi 5 |
|---|---|---|
| AI 類別 | TinyML | 邊緣 AI |
| 典型模型大小 | 100 KB~500 KB | 數十至數百 MB |
| 主要框架 | TF Lite Micro、Edge Impulse | TensorFlow Lite、PyTorch、ONNX |
| 支援的工作負載 | 喚醒詞、異常偵測、手勢辨識 | 物件偵測、電腦視覺、自然語言處理 |
| 推論功耗 | 極低,低於 300 mW | 依模型而異,通常為 5 W 以上 |
| 硬體加速 | 向量指令(S3) | Hailo AI HAT(選配,26 TOPS) |
| 最佳部署方式 | 持續運作的感測器 AI 節點 | AI 閘道器、視覺處理 |
ESP32 上的 TinyML
TinyML 的重點是在感測器端直接做出本地決策。它會在資料進入網路前先行篩選,藉此降低頻寬用量、延遲及功耗。
- 硬體加速:ESP32-S3 的向量指令可加速神經網路運算中常見的 SIMD 操作。
- 框架:主要執行環境為 TensorFlow Lite Micro。Edge Impulse 則提供從資料收集到量化模型部署的完整代管流程。
- 實際工作負載:關鍵字辨識、喚醒詞偵測、預測性維護所需的振動異常偵測,以及使用 IMU 的手勢分類,視模型複雜度而定,通常可在 10~50 ms 內完成。
工程觀點
ESP32 上的 TinyML 並不是雲端 AI 的縮小版,而是一種截然不同的本地決策方式。它能省去資料往返時間,並讓無線電在有值得傳送的資訊時才啟用。
使用 Raspberry Pi 執行邊緣 AI 與電腦視覺
Raspberry Pi 在 AI 應用中的價值,來自廣泛的框架支援及高運算吞吐量:
- 原生框架支援:可直接執行 OpenCV、PyTorch、TensorFlow 及 ONNX Runtime。
- 即時視覺:下載預先訓練的 YOLO 模型並連接 MIPI 相機後,即可快速建立即時物件偵測功能。
- 硬體加速:搭配 Hailo-8L 加速器的 Raspberry Pi AI Kit,可提供 26 TOPS 的推論效能,支援 MCU 難以達成之影格率的流暢即時視訊處理。
TinyML 與邊緣 AI 專案該選 ESP32 還是 Raspberry Pi?
- 當智慧功能必須位於感測器端時,ESP32 較為合適。它能以電池供電持續運作,在本地篩選資料後,再決定是否傳送。
- 當 AI 工作涉及視覺、大型模型或多模態資料融合時,Raspberry Pi 較為合適。閘道器、檢測相機、機器人感知系統及本地推論伺服器都適合使用此平台。
在架構完善的部署中,兩個層級通常會同時存在:ESP32 在節點端執行第一階段分類,Raspberry Pi 則在彙整端進行更深入的分析。
ESP32 與 Raspberry Pi 的混合式物聯網及邊緣 AI 系統架構
ESP32 感測器節點與 Raspberry Pi AI 閘道器
精準農業部署可清楚說明這兩種平台如何組成完整的資料處理流程:
- 感測與本地機器學習(ESP32-S3):分布於田間的 ESP32 節點會監測土壤濕度、溫度及光照,每個節點都在本地執行小型異常偵測模型。
- 篩選與記錄:當讀值位於預期範圍內時,節點只會記錄資料,隨後返回深度睡眠模式。
- 觸發傳輸:只有發生異常或到達排程摘要傳輸時間時,才會啟用 Wi-Fi 發布 MQTT 訊息,讓電池續航力維持數個月。
- 閘道器彙整(Raspberry Pi 5):中央閘道器接收 MQTT 訊息,並執行具有即時田區地圖的 Python 儀表板。
- 高負載邊緣推論:閘道器會定期透過 OpenCV 處理空拍影像,偵測個別節點無法自行辨識的作物逆境模式。
在此架構中,兩種平台無法互相取代。ESP32 節點無法執行視覺處理流程,Raspberry Pi 也無法長期依靠小型太陽能電池,在田間支架上獨立運作。兩者搭配後,系統便能在感測器層維持高效率,同時在處理層提供足夠能力。
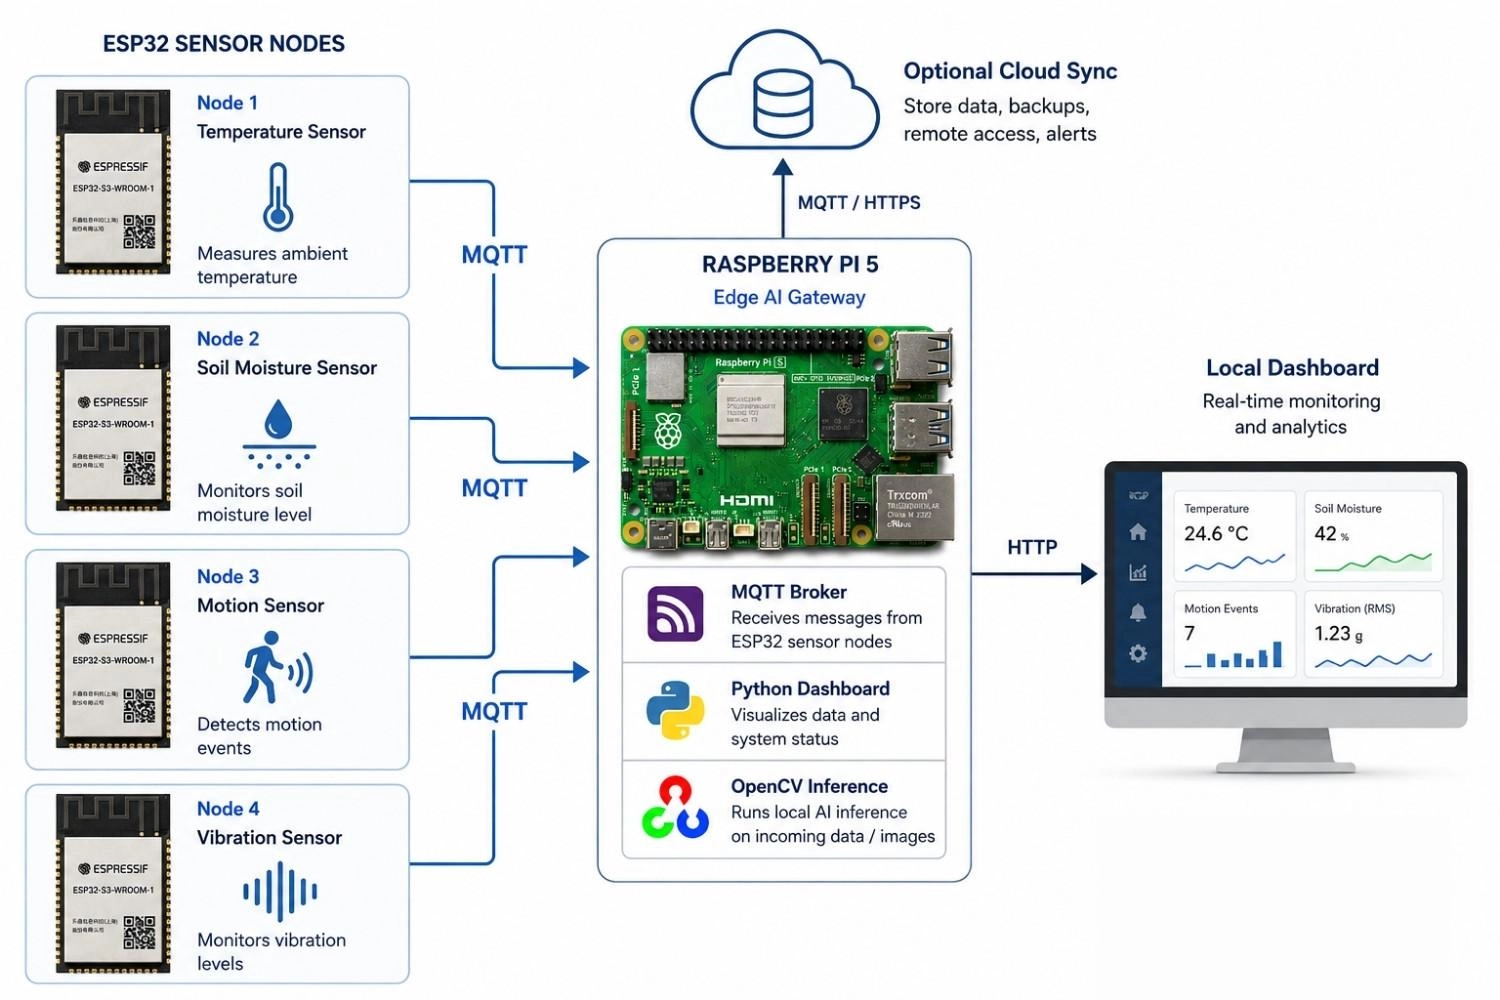
圖:ESP32 感測器節點將 MQTT 資料發布至 Raspberry Pi 5 邊緣 AI 閘道器;閘道器在本地執行推論,並可選擇與雲端服務及本地儀表板同步。
ESP32 與 Raspberry Pi:微控制器和單板電腦的差異
ESP32 與 Raspberry Pi 為什麼會扮演截然不同的角色?
ESP32 是微控制器(MCU),Raspberry Pi 則是單板電腦(SBC)。這項差異不只是產品分類,更會決定兩種平台在實際運作條件下的行為。
請考慮以下兩種情境:
- 遠端感測器(MCU 領域):遠端農場中的土壤濕度感測器每 30 分鐘喚醒一次,取得讀值後透過 Wi-Fi 傳送,隨即回到深度睡眠模式。它使用小型鋰聚合物電池即可運作數個月。
- AI 相機(SBC 領域):工廠檢測相機以每秒 15 個影格執行物件偵測,將瑕疵記錄至本地資料庫,並提供即時儀表板。
ESP32 可在數毫秒內喚醒,Linux 則需要數秒。對電池供電的部署而言,這項差異足以重塑整個系統架構。
感測器節點不需要啟動 Linux 核心,不需要由排程器管理背景程序,也沒有不必要的周邊裝置持續耗電。GPIO 中斷能以低於 1 微秒的延遲確定性處理,讓裝置以可預測且受控制的方式回應實體環境。
對檢測相機而言,這種即時處理的簡潔性並沒有幫助。系統需要同時執行 OpenCV、管理網頁伺服器、寫入資料庫及進行推論;這些工作需要 Linux,而 Linux 則需要單板電腦。
重點摘要
ESP32 著重於確定性、低功耗的嵌入式控制;Raspberry Pi 則著重於軟體彈性及運算吞吐量。兩者並不是為同一項工作而競爭。
ESP32 與 Raspberry Pi 深度技術比較
效能、RAM 與儲存空間
單純比較時脈速度並不能反映真正重要的差異,關鍵在於每個平台如何持續處理工作負載:
- ESP32 記憶體限制:ESP32-S3 以 240 MHz 運作時,可同時處理感測器輪詢、訊號篩選、BLE 廣播、MQTT 及輕量推論。然而,它沒有虛擬記憶體及 GPU,512 KB SRAM 很快就會用盡。外接 PSRAM 雖能擴充容量,但延遲高於晶片內建記憶體。
- Raspberry Pi 的強大運算能力:Pi 5 可輕鬆處理多執行緒工作負載、視訊解碼、資料庫寫入及模型推論。PCIe 2.0 介面徹底改變儲存效能,因為 NVMe 與 microSD 屬於截然不同的 I/O 等級。
- 實際開機時間:對於透過電源循環節省能源的裝置而言,Linux 約 20 秒的開機時間是一項負擔。ESP32 可在 300 ms 內開始運作,並能在斷電後迅速恢復。
功耗與即時效能
這是兩種平台之間最明顯的架構差異:
- 深度睡眠的優勢:ESP32-S3 的深度睡眠電流約為 8~10 µA。使用 1,000 mAh 鋰聚合物電池,且每 5 分鐘喚醒一次的節點,實際可運作 6~12 個月。Linux 單板電腦無法達到這種水準,因為即使只維持核心運作,最低功耗仍達數十毫瓦。
- 時序抖動與確定性:Linux 並非即時作業系統。當排程器負載較高時,Pi 上的 Python GPIO 切換可能產生數百微秒的時序抖動。ESP32 上的 FreeRTOS 則能將中斷延遲控制在數微秒內。
只要應用需要在確定且低於 1 毫秒的時間範圍內回應實體環境,ESP32 上的 FreeRTOS 不只是效能較佳,更是架構上正確的選擇。
連線能力與硬體介面
兩種平台都支援 Wi-Fi 及 Bluetooth,但整合方式有所不同:
- ESP32 的高度整合:ESP32 將射頻前端、基頻及通訊協定堆疊整合在單一晶片中,周邊介面涵蓋 SPI、I²C、UART、PWM、電容式觸控、ADC 及 DAC。對多數感測器而言,一個價格約 5 美元的模組便已具備所需功能。
- Raspberry Pi 的周邊擴充能力:Pi 5 原生支援 Gigabit Ethernet、雙頻 Wi-Fi、USB 3.0,以及供相機與顯示器使用的 MIPI CSI/DSI 連接器,適合彙整高流量資料。
注意事項
若要透過 Linux 驅動對時序敏感的 GPIO 通訊協定,必須謹慎選擇程式庫,或使用專用協同處理器。在許多系統中,這個協同處理器就是 ESP32。
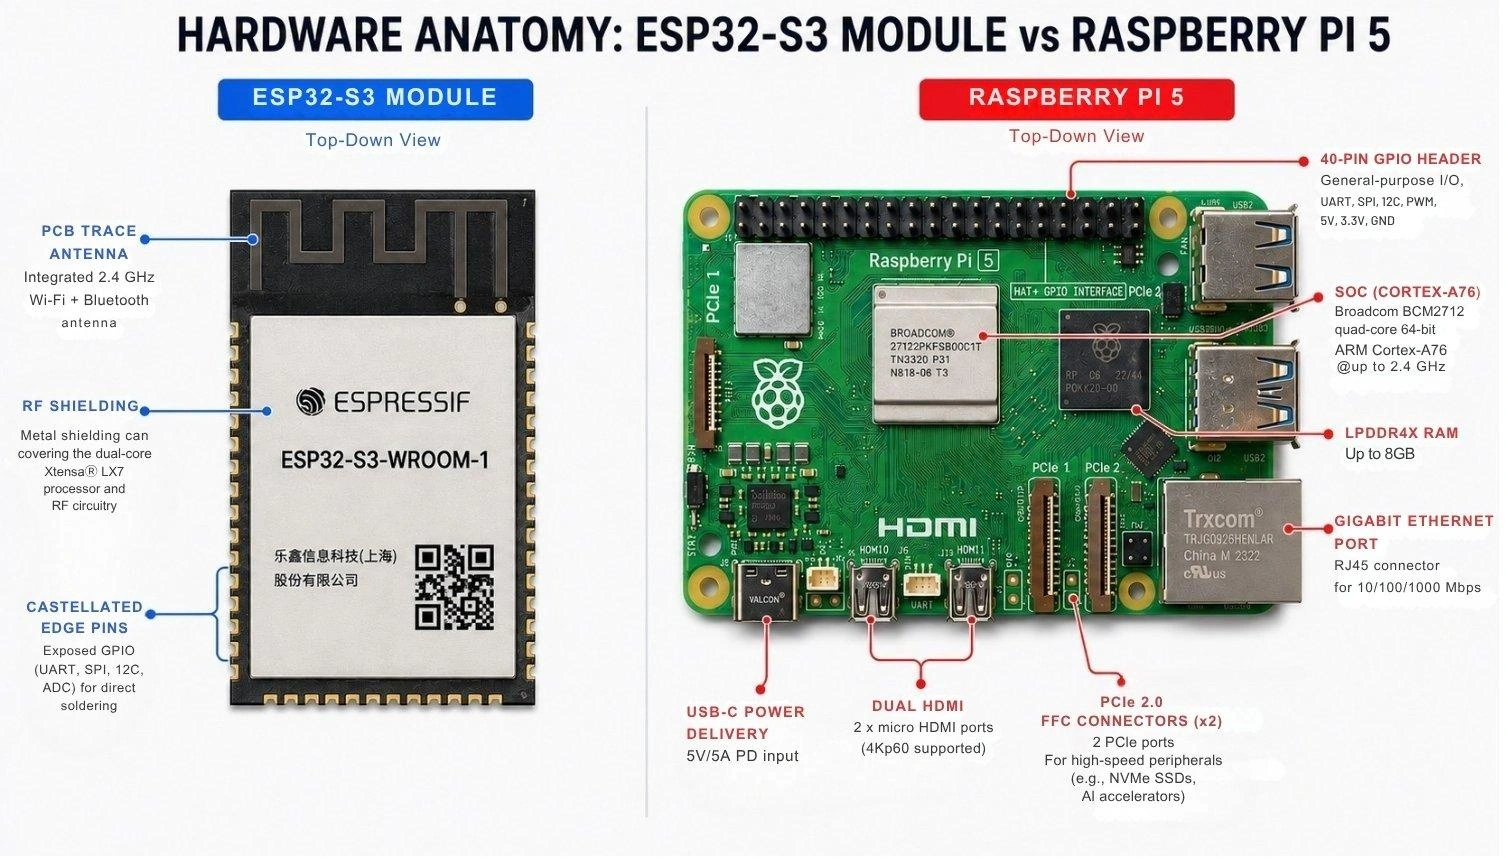
圖:ESP32-S3 模組與 Raspberry Pi 5 開發板,標示天線、處理器、周邊連接埠及 GPIO 接腳等主要元件。
軟體開發:ESP-IDF 與 Linux 生態系統
- ESP-IDF:ESP-IDF 是樂鑫科技面向量產韌體開發的框架。它採用 C/C++,完整整合 FreeRTOS,並能直接存取硬體暫存器,適合用於正式產品。
- Linux 生態系統:Pi 上的 Python 與 Linux 幾乎消除了 AI 及資料開發的進入障礙。OpenCV 處理流程可縮減為數行程式碼,Docker 則負責相依套件管理。這能降低初期阻力,但也會帶來裸機 MCU 韌體所沒有的持續維護負擔。
什麼是 ESP32?
ESP32-S3 是樂鑫科技目前針對 AIoT 應用的旗艦產品,主要特色包括:
- 處理能力:雙核心 Xtensa LX7 處理器,最高運作頻率為 240 MHz。
- 連線能力:晶片原生整合 Wi-Fi 802.11b/g/n 及 Bluetooth 5.0 LE。
- 作業系統:使用 FreeRTOS 進行即時工作排程。
- 功耗:深度睡眠電流可降至 10 µA 以下,因此使用電池連續運作數個月是可行的。
- AI 加速:專用向量指令可加速神經網路運算,讓 TensorFlow Lite Micro 等工具在裝置端有效率地執行。
複雜的 ESP32 韌體很快就會遇到記憶體限制。開發人員必須學會在限制內進行設計,這也會促使團隊及早做出更好的架構決策。
什麼是 Raspberry Pi?
Raspberry Pi 5 的運作方式就像一部小型桌上型電腦,主要特色包括:
- 處理能力:四核心 ARM Cortex-A76 處理器,運作頻率為 2.4 GHz,最高配備 8 GB LPDDR4X RAM。
- 作業系統:可啟動完整的 Linux 發行版,通常使用 Raspberry Pi OS。
- 生態系統:Python、Docker、SQLite、Flask 及 OpenCV 都能立即使用,不需要進行移植或最佳化。
- 擴充能力:新增的 PCIe 2.0 支援 NVMe 儲存裝置及 AI 加速器 HAT,使其成為真正的邊緣 AI 節點。
量產部署必須妥善處理兩項實際問題。首先,意外斷電後可能發生 SD 卡毀損,這是真實存在的故障模式。其次,作業系統更新、相依套件衝突及服務管理等 Linux 維護工作會產生持續成本,而裸機 MCU 韌體沒有這些負擔。
如何選擇合適的 ESP32 與 Raspberry Pi 型號
在規劃系統架構時,只指定「ESP32」或「Raspberry Pi」並不足夠。兩個生態系統都已發展出針對不同部署限制而設計的專用型號。
適合物聯網與 TinyML 的熱門 ESP32 型號
- ESP32-WROOM(Classic/ESP32-D0WD):通用物聯網應用的標準主力,適合基本 Wi-Fi/BLE 感測器回報及致動器控制。
- ESP32-S3:適合本地 AI 的架構。S3 內建可加速神經網路運算的向量指令,並支援大容量 PSRAM,是 TinyML 工作負載、喚醒詞偵測及複雜 HMI 顯示器的必要選擇。
- ESP32-C3:成本效益極高的單核心 RISC-V 晶片,針對超低功耗邊緣節點進行最佳化,適合不需要雙核心效能、但嚴格受限於電池容量的簡易感測器。
- ESP32-C6:面向現代智慧環境的前瞻選擇,整合 Wi-Fi 6、Zigbee,以及原生 Thread/Matter 支援,可用於網狀網路。
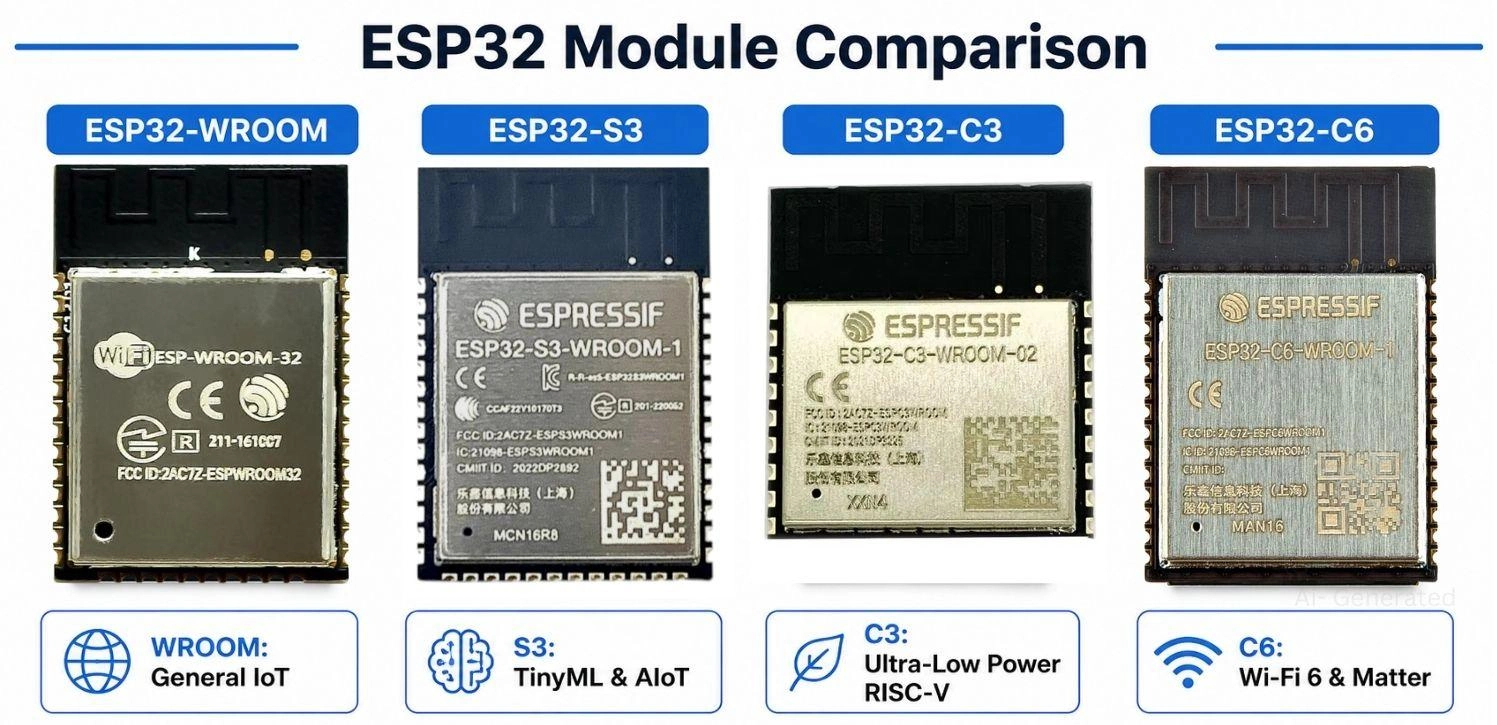
圖:ESP32-WROOM、ESP32-S3、ESP32-C3 與 ESP32-C6 模組比較,並標示各自主要的物聯網及 TinyML 使用情境。
延伸閱讀:ESP32 開發板選購入門指南
適合邊緣 AI 與嵌入式 Linux 的 Raspberry Pi 型號
- Raspberry Pi Zero 2 W:在僅略大於 MCU 的尺寸中提供完整的嵌入式 Linux、Docker 及 Python。當專案需要軟體彈性但可用空間有限時,這是理想選擇,但其深度睡眠能力仍無法與 MCU 相比。
- Raspberry Pi 5:高吞吐量的邊緣 AI 閘道器。它配備 Cortex-A76 及 PCIe 2.0,支援 NVMe 儲存裝置與 Hailo 等專用 AI 加速器 HAT,可用較高影格率執行即時電腦視覺。
- Raspberry Pi Compute Module(CM4/CM5):專為工業整合而設計。移除消費型 I/O 連接埠後,工程師可以設計自訂載板,實現精確的阻抗走線、特定工業介面及穩健的散熱管理。
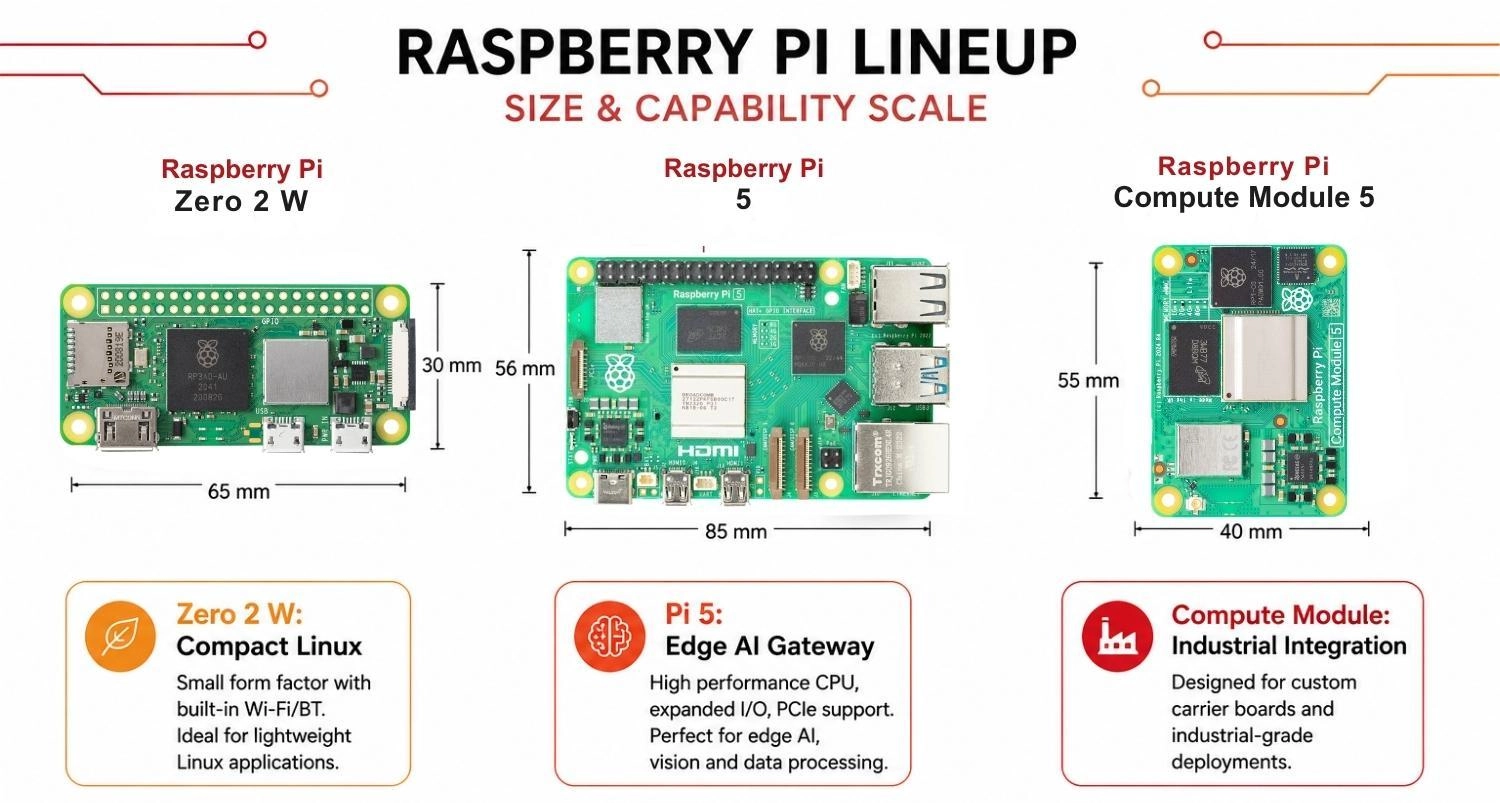
圖:比較 Raspberry Pi Zero 2 W、Raspberry Pi 5 與 Compute Module 的尺寸及功能,說明各自適合的邊緣 AI 及工業部署方式。
ESP32 與 Raspberry Pi 的 PCB 設計注意事項
當嵌入式系統從麵包板原型進入 PCB 階段後,PCB 佈局品質及組裝一致性會與韌體架構同樣重要。此階段的硬體決策會影響射頻效能、電源穩定性及生產良率,而且這些問題在後期很難修正。
ESP32 射頻與電源佈局技巧
自訂 ESP32 電路板的射頻效能有賴嚴謹的佈局設計,其中應特別注意天線淨空及電源穩定性:
- 天線禁佈區:PCB 走線天線正下方必須保留無銅箔的禁佈區。若在此處放置接地層或鋪銅,將大幅縮短通訊距離。
- 去耦電容的鄰近性:射頻前端在 Wi-Fi 傳輸期間會產生較大的脈衝電流。請將 100 nF 與 10 µF 去耦電容放置在距離 VDD 及 VDDA 接腳 0.5 mm 以內,避免電壓下陷。
- 連續接地層:在數位電路區下方維持完整的接地層,以改善訊號完整性及射頻效能。
- 隔離雜訊較大的穩壓器:降壓型切換式穩壓器必須採用短而緊密的切換迴路,並在實體位置上與射頻電路隔離。
延伸閱讀:如何在雙層板上設計 ESP32-S2 模組 PCB
Raspberry Pi 載板設計技巧
Pi 5 載板設計的核心是供電能力與散熱管理:
- 穩健的 5 V 電源軌:Pi 5 的峰值電流最高可達 5 A(27 W)。必須設計保有足夠裕量且低阻抗的 5 V 電源軌。走線寬度不足會使系統在高負載下隨機重新啟動。
- 阻抗控制走線:USB 3.0、PCIe 及 MIPI CSI/DSI 等高速介面,需要精確的等長差動對及阻抗控制走線。
- FFC 的機械保護:相機與顯示器使用的 FFC 連接器較為脆弱,應放置於纜線在組裝時不會承受機械應力的位置。
- 主動規劃散熱管理:Cortex-A76 在持續高負載下會明顯降頻。設計初期就應將氣流或導熱路徑直接納入機殼或載板設計。
快速原型製作與 PCB 組裝
無論是 ESP32 射頻設計,還是高速 Raspberry Pi 載板,快速且便利的 PCB 原型組裝流程都非常重要。JLCPCB 的四層板疊構可提供可靠量產所需的阻抗控制效能,其SMT 組裝服務能大幅縮短從 Gerber 檔案到完成組裝電路板的反覆驗證週期,對硬體變更驗證十分有利。
常見問題
問:物聯網應用中,ESP32 比 Raspberry Pi 更好嗎?
對於電池供電且部署於現場的節點而言,是的。但如果物聯網應用需要大量資料彙整、本地資料庫或高負載網路處理,Raspberry Pi 則是更合適的閘道器。
問:ESP32 可以執行 AI 模型嗎?
可以。ESP32 能有效執行大小約 100 KB~500 KB 的量化 TinyML 模型,用於簡單的異常偵測及關鍵字辨識,但無法執行複雜的影像分類模型或大型語言模型。
問:機器人應選擇 ESP32 還是 Raspberry Pi?
多數平台會同時採用兩者。ESP32 負責需要嚴格即時精度的馬達時序控制,Raspberry Pi 則擔任系統「大腦」,負責空間導航及 ROS 邏輯。
問:ESP32 可以執行 Linux 嗎?
不可以。ESP32 缺少執行 Linux 核心所需的記憶體管理單元(MMU)及 RAM,專為 FreeRTOS 等輕量型即時作業系統或裸機程式而設計。
問:ESP32 與 Raspberry Pi 如何通訊?
在無線網路中,兩者通常透過 Wi-Fi 使用 MQTT 等輕量型通訊協定。在機器人底盤等本地有線環境中,Pi 通常擔任主控裝置,並透過序列通訊(UART/USB)、SPI 或 I²C 與 ESP32 通訊。
問:ESP32 與 Raspberry Pi 平台都可以使用 Python 嗎?
可以,但兩者的執行環境差異很大。Raspberry Pi 可執行標準 CPython,並完整存取作業系統;ESP32 則執行 MicroPython 或 CircuitPython,這些是專為微控制器高度最佳化、功能受限的 Python 版本。
結論
爭論「哪一個比較好」並沒有抓到重點,因為 ESP32 與 Raspberry Pi 位於嵌入式系統堆疊中截然不同的層級。功耗受限的感測器節點應選擇 ESP32,由 Linux 驅動的運算閘道器則應選擇 Raspberry Pi。最佳的現代架構通常會結合兩者。
無論您正在進行 Pi 高速走線,還是最佳化 ESP32 射頻佈局,可靠的硬體都是系統基礎。立即透過 JLCPCB 原型組裝服務加速下一個分散式架構專案。
持續學習
如何讀取電阻色碼:附色碼表與實例的完整指南
四環電阻色碼解析 四環電阻色碼是電子元件標示阻值最常見的方法之一。這種標示方式廣泛用於協助工程師與電子愛好者快速判讀阻值,無需使用電阻色碼計算器。 標準四環電阻的各個色環代表以下意義: 第一環(數字 1):代表第一位有效數字。 第二環(數字 2):代表第二位有效數字。 第三環(倍率):表示前兩位數字需要乘上的倍率。 第四環(公差):表示實際阻值相對於標稱阻值的容許偏差。 如何讀取四環電阻色碼 準備工作:拿起電阻,將與其他色環間距最大的一環(或金色/銀色色環)放在右側,然後由左向右讀取。 第一環與第二環(數字):將顏色與色碼表對照,找出前兩位數字。 第三環(倍率):表示需要在前兩位數字後面加上多少個零。 第四環(公差):表示電阻的精確度,例如金色代表 ±5%。 範例:1 kΩ 電阻(四環) 這是最常用的電阻之一,經常出現在上拉電路及基本 LED 應用中。 第一環:棕色(1) 第二環:黑色(0) 倍率:紅色(×100) 公差:金色(±5%) 計算方式: 10 × 100 = 1,000 Ω(1 kΩ) 五環電阻色碼解析 五環電阻色碼通常用於高精度電阻。與四環電阻色碼相比,五環版本透過增加一位有效數字,......
如何從零開始設計 ESP32-S3 開發板:4 層 PCB 設計教學
自行設計 ESP32-S3 Development Board,可以讓您完整掌控 Hardware Architecture,同時為 IoT Project 後續進入 Commercial Production 做好準備。 相較直接使用體積較大的 Off-the-Shelf Development Board,Custom Design 可以讓您: 最佳化 PCB Board Space 只引出實際需要的 GPIO 將 Peripheral 直接整合到同一塊 PCB 依實際產品需求規劃 Power、USB、Protection 與 Connector 本教學將從零開始設計一塊 4-Layer ESP32-S3 Development Board。 我們將完整介紹 Hardware Development Pipeline,包括 ESP32-S3 Schematic 架構、4-Layer PCB Stack-Up 規劃、PCB Routing Best Practices,以及如何準備可直接用於 JLCPCB PCB Fabrication 與 Assembly 的製造檔案。 完成後的 Develo......
IC Symbol 完整指南:積體電路符號、Pin Mapping、Circuit Diagram 與 PCB 應用
可以把積體電路(Integrated Circuit,IC)想像成一座微型的電子城市。 工程師不需要在 Schematic 中逐一畫出數百、數千,甚至更多內部電子元件,而是利用一個清楚的 Integrated Circuit Symbol(積體電路符號/IC 符號),代表整個功能系統。 實體 IC 可能只是一顆帶有金屬接腳的小型黑色晶片,但在電路原理圖中,IC Schematic Symbol 更像是一張功能地圖。 只要能正確理解這些 Electronic IC Symbol,就能更有效率地進行 Circuit Design、PCB Design 與 Troubleshooting。 本指南將介紹: 了解 Integrated Circuit Symbol 在 Circuit Diagram 中的意義 辨識不同類型的 IC Symbol 了解 IC Pin 與功能如何在符號中表示 逐步學習如何判讀 IC Symbol 查看 IC 在實際 Circuit Diagram 中的應用 了解如何從 Schematic Symbol 轉換至 PCB Design 圖:從不同 Integrated Circu......
Transformer Symbol 完整指南:類型、Dot Convention 與 PCB 應用
變壓器(Transformer)是電力電子中的基礎元件,廣泛用於電壓轉換、電氣隔離、阻抗匹配與訊號耦合。 因此,變壓器符號(Transformer Symbol)廣泛出現在電源轉接器、SMPS、音訊系統、通訊介面與工業電子設備的電路原理圖中。 如果您曾經把變壓器符號與電感器符號混淆,或一直不明白繞組旁的小圓點代表什麼,本指南將完整說明變壓器符號的判讀方式。 本文將介紹: Transformer Symbol 的結構與圖示 Dot Convention 與繞組極性 升壓與降壓變壓器符號 隔離、中心抽頭與自耦變壓器符號 如何在電路圖中判讀變壓器 Transformer vs. Inductor Symbol 變壓器在電源轉接器與 SMPS 中的應用 Transformer Symbol 與 PCB Layout 的關係 常見 Transformer Symbol 使用錯誤 圖:電路原理圖中的變壓器符號,以及實際安裝在 PCB 上的變壓器元件。 什麼是 Transformer Symbol? Transformer Symbol 是在電路原理圖中,用來表示變壓器元件的標準化圖形符號。 透過符號可以表達:......
接地符號完整指南:Earth、Chassis、Signal、AGND、DGND 與 PGND
重點摘要 ⬇ 下載接地符號速查表(PDF) 將六種常見接地符號及其標準編號整理在同一頁,方便快速查閱。 四種 IEC 60417 符號:IEC 60417 定義 5017 為大地接地、5018 為功能接地、5019 為保護接地,以及 5020 為機架/機殼。 保護接地與安全直接相關:IEC 60417-5019 用於識別保護接地連接,適用於與電氣安全相關的保護性等電位連接。 訊號接地採用不同慣例:IEEE Std 315 定義訊號接地符號,以及用於電路參考點的不同標示形式。 機殼不一定等於大地:Chassis/Frame 可能處於與大地不同的電位,因此不能自動假設機殼接地就是 Earth Connection。 接地符號可能是任何原理圖中最常見的符號之一,因此很容易讓人以為所有 Ground Symbol 都代表相同意思。但實際上並不是這樣。 Earth、Protective Earth、Chassis 與 Signal Ground 各自具有不同用途。混淆這些接地類型,可能造成 Ground Loop、電位偏移與 EMI 等訊號完整性問題,嚴重時甚至可能因設備外殼沒有正確保護接地而形成安全風險。......
IGBT 符號完整指南:G/C/E 接腳、N/P 通道、續流二極體與判讀
重點摘要 先辨識端子:閘極(G)、集極(C)與射極(E)是 IGBT 的三個主要端子。 了解不同符號形式:可以並列比較 N 通道與 P 通道 IGBT 符號,理解兩者不同的箭頭表示方式。 不要只依賴單一繪圖樣式:IEC 與 ANSI/IEEE 的 IGBT 符號外觀可能不同,即使它們代表的是同一類元件。 另外確認二極體:反並聯續流二極體可能直接包含在 IGBT 符號中,也可能以獨立元件表示,取決於繪圖慣例與實際應用。 連接 Gate Driver 前務必確認:應以製造商 Datasheet 的 Pinout 為準,不要假設原理圖符號與實體封裝 Pin 順序完全相同。 IGBT 符號乍看之下與功率 MOSFET 符號非常相似,因此第一次看到時很容易把兩者混淆。 在馬達功率轉換器中,如果誤將 IGBT 判斷成 MOSFET,就可能造成錯誤的 Gate Driver 連接方式,甚至接錯元件的主要功率端子。 此外,IEC、ANSI、Datasheet 與不同 EDA 元件庫所使用的符號形式也可能有所差異,使 IGBT 的辨識變得更加複雜。 在本指南中,您將了解: 並列比較 N 通道與 P 通道 IGBT ......