如何用 Arduino 製作藍牙遙控車:逐步指南
2 分鐘
- 步驟 1:定義 Arduino 藍牙車的機械與電氣系統
- 步驟 2:為 Arduino Nano 遙控車 PCBA 選擇元件
- 步驟 3:設計 Arduino Nano 藍牙遙控車的電路圖
- 步驟 4:設計雙輪機器人車 PCBA 的 PCB 佈局
- 步驟 5:使用 PCBA 服務製造 Arduino Nano 藍牙遙控車
- 步驟 6:為 Arduino Nano 藍牙車控制編寫程式
- 步驟 7:使用手機控制 Arduino 藍牙遙控車
- 步驟 8:測試與優化 Arduino 藍牙控制車
- 結論
- 常見問題
本教學將逐步說明如何在一塊特別設計的 PCBA(印刷電路板組裝)上,使用 Arduino Nano 模組完成一輛雙輪藍牙遙控車的完整工程設計與實作。
雖然許多愛好者一開始會使用麵包板和跳線來連接馬達與藍牙模組,但這種方法容易發生斷線和訊號雜訊。本指南將升級這個過程,教您如何設計專業的主機板。
主要設計特點:
● 控制器:使用 Arduino Nano 作為可插拔模組。
● 驅動系統:兩個 N20 直流減速馬達,配置為差速驅動。
● 驅動器:表面黏著型 TB6612FNG MOSFET 驅動器。
● 製造:專業組裝 [PCB 組裝服務 → JLCPCB PCBA] 以確保可靠性。
步驟 1:定義 Arduino 藍牙車的機械與電氣系統
選擇差速驅動系統
這個機器人不依賴阿克曼轉向(像真實汽車那樣),而是採用差速驅動系統。
機制: 配置包含兩個強大的 N20 直流馬達,它們可以獨立運作,並位於底盤的兩側。
轉向邏輯:
前進: 兩個馬達以相同速度旋轉(VL = VR)。
轉彎: 一個馬達比另一個旋轉得慢(VL ≠ VR)。
■ 左轉: VL > VR
■ 右轉: VL < VR
零半徑轉彎: 馬達以相反方向旋轉。
穩定性: 使用一個前置被動球型腳輪作為第三個接觸點,以減少摩擦並實現全向移動。
規劃電氣架構
本專案中的中央處理單元是 Arduino Nano。它控制三個最重要的子系統:
1. 通訊: 處理來自 HC-05 藍牙模組通過 UART 進行的數據傳輸。
2. 馬達控制: 為馬達驅動器產生 PWM 訊號。
3. 電源分配: 調節電池電壓以供邏輯電路和馬達驅動使用。
至關重要的是,馬達驅動器 IC 隔離了 Arduino Nano 敏感的邏輯引腳,使其免受 N20 馬達產生的高電感電壓尖峰的影響。
如果電池電壓低於馬達的額定電壓,則會使用升壓轉換器(例如 XL6009)通過馬達驅動器向馬達提供全電壓,從而提高電池電壓。
| 子系統 | 元件 | 用途 |
|---|---|---|
| 控制器 | Arduino Nano | 馬達與藍牙控制邏輯 |
| 馬達 | N20 直流馬達 (x2) | 差速驅動致動 |
| 升壓模組 | XL6009 | 從電池升壓 |
| 通訊 | HC-05 | 藍牙 UART 介面 |
| 支撐 | 球型腳輪 | 前方機械穩定性 |
使用 N20 馬達的 Arduino Nano 藍牙遙控車系統概覽表
步驟 2:為 Arduino Nano 遙控車 PCBA 選擇元件
選擇正確的元件對於構建機器人 PCB 組裝是必要的。
| 元件 | 數量 | 備註 |
|---|---|---|
| Arduino Nano | 1 | 可插拔模組(排針安裝) |
| N20 直流馬達 | 2 | 差速驅動 (6V-12V) |
| TB6612FNG | 1 | 雙 H 橋驅動器 (SMD) |
| XL6009 | 1 | 升壓轉換器模組 |
| 翹板開關 | 1 | 用作切換(開/關)的斷路開關 |
| HC-05 | 1 | 藍牙 UART 模組 |
| 球型腳輪 | 1 | 前方被動支撐 |
使用 N20 馬達的 Arduino Nano 藍牙遙控車 PCBA 物料清單表
步驟 3:設計 Arduino Nano 藍牙遙控車的電路圖
分配 Arduino Nano 引腳用於馬達和藍牙控制
正確的引腳映射對於 PWM 產生至關重要。
| 功能 | Arduino Nano 引腳 |
|---|---|
| 馬達 A PWM | D5(支援 PWM) |
| 馬達 A 方向 | D6, D7 |
| 馬達 B PWM | D10(支援 PWM) |
| 馬達 B 方向 | D8, D9 |
| 藍牙 RX | D0 (RX) |
| 藍牙 TX | D1 (TX) |
周邊設備的 Arduino Nano 引腳分配
為差速驅動連接馬達驅動器
● 輸入: AIN1/AIN2 連接到 Nano D6/D7 以控制方向(順時針/逆時針),而 BIN1/BIN2 連接到 Nano D8/D9 以控制方向(順時針/逆時針)。
● 速度: PWMA/PWMB 連接到 Nano D5/D10。
● 待機: TB6612FNG 上的 STBY 引腳必須拉高(至 VCC)或由 GPIO 控制以啟用馬達。
● 輸出: AO1、AO2 和 BO1、BO2 連接到左側 N20 馬達端子。
連接藍牙模組以實現手機控制
直接連接: HC-05 TX 連接到 Arduino RX,HC-05 RX 連接到 Arduino TX
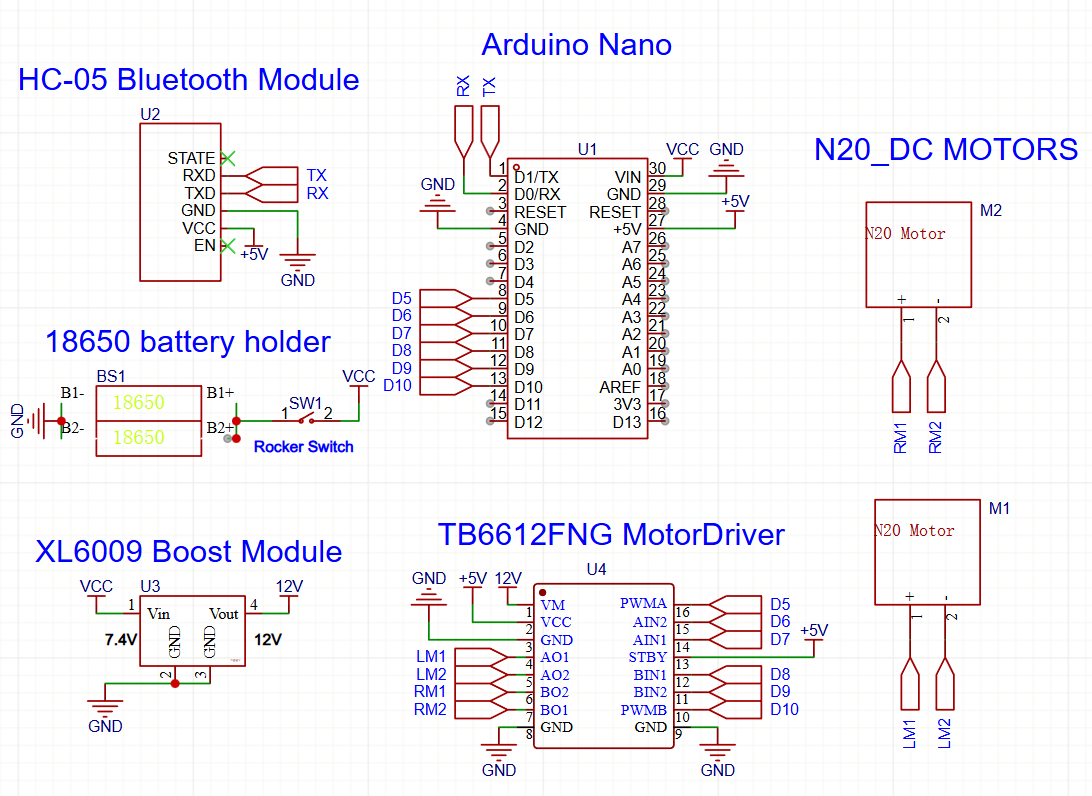
Arduino 藍牙控制雙輪遙控車(使用 N20 馬達)的電路圖
步驟 4:設計雙輪機器人車 PCBA 的 PCB 佈局
優化元件佈局
● 置中: 電池座應精確定位在中間,以便重量均勻分佈。
● 邊緣放置: 將 HC-05 模組放置在電路板邊緣。PCB 銅箔區域不應延伸到藍牙天線區域下方,以避免訊號屏蔽。
● 連接器: 將用於 N20 馬達的 JST 或螺絲端子精確放置在馬達實際安裝的位置,以縮短導線長度。
在 PCB 上安全佈線高電流馬達走線(關鍵設計技巧)
● 走線寬度: 承載通往 N20 馬達電源的走線必須夠寬。使用計算器(IPC-2221)來確定尺寸,至少能承受 1A 連續電流(通常 ≥ 20 mil)。
● 迴路面積: 保持馬達電流的去程和回程路徑靠近,以最小化電感和輻射雜訊。
● GND 鋪銅: PCB 上的 GND 鋪銅會用連接到地的銅箔填滿開放區域,建立一個實心的接地平面。它的作用是減少 EMI、提供低阻抗訊號返迴路徑、幫助散熱以及穩定電壓,這對於複雜或高速設計中的訊號品質和生產非常重要。
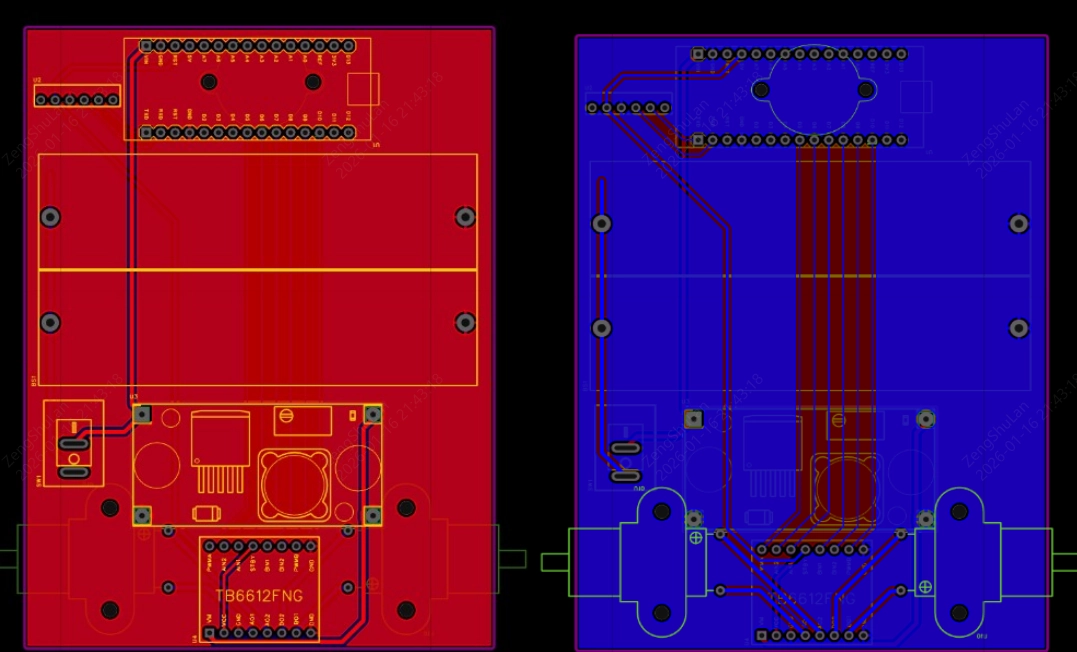
針對 PCBA 優化的 Arduino 藍牙遙控車 PCB 佈局
步驟 5:使用 PCBA 服務製造 Arduino Nano 藍牙遙控車
產生用於 PCBA 的 Gerber、BOM 和 Pick-and-Place 文件
要使用 JLCPCB PCBA 服務,您必須從您的 EDA 軟體(例如 EasyEDA 或 KiCad)匯出三個特定文件:
1. Gerber 文件: 定義物理銅層、阻焊層和鑽孔。
2. BOM(物料清單): 一個包含製造商零件編號的元件列表。
3. CPL(元件放置列表): SMT 貼片機的座標(X、Y、旋轉)。
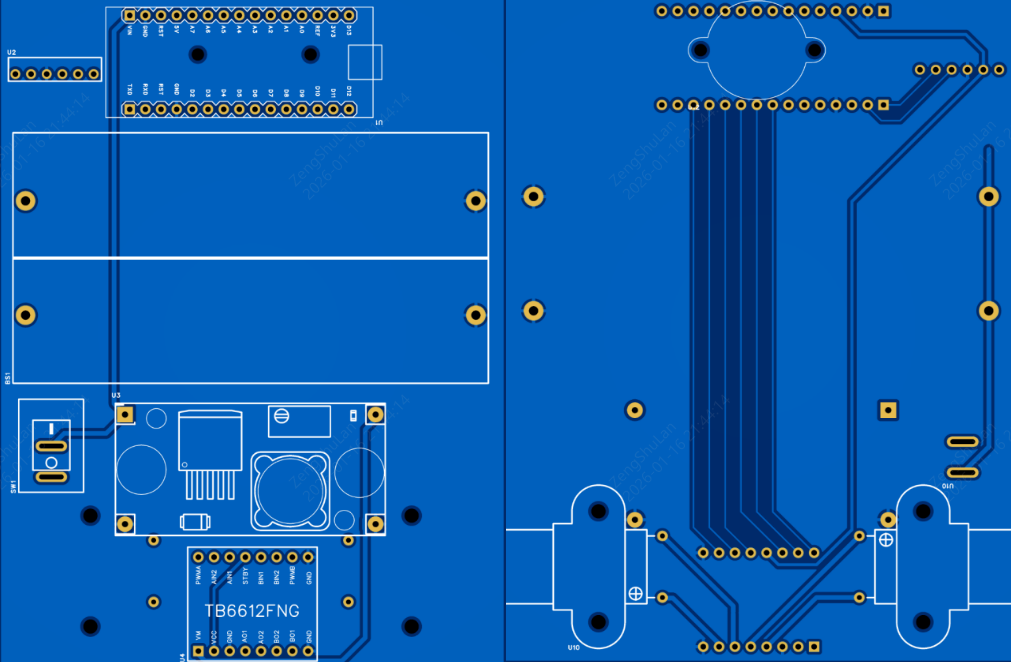
JLCPCB 2D Gerber 檢視器顯示不含元件的 Arduino 遙控車電路板走線。
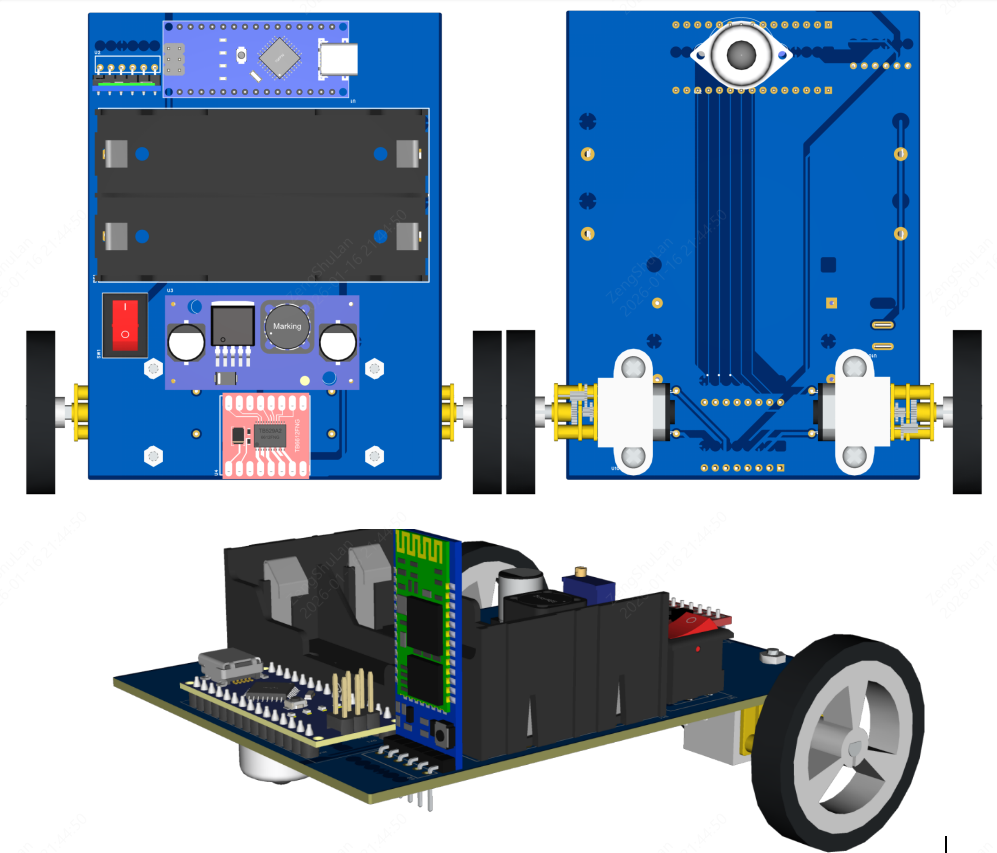
3D 預覽顯示已組裝的元件
在 JLCPCB 訂購 Arduino 藍牙控制車的 PCB 和 PCBA
完成設計後,您可以按照以下步驟訂購您的組裝電路板:
1. 上傳 Gerber 文件: 前往 JLCPCB 網站並上傳包含您 Gerber 文件的 zip 檔案。檢視器將顯示您的電路板設計。
JLCPCB 訂單頁面,顯示裸 PCB 的 Gerber 檢視
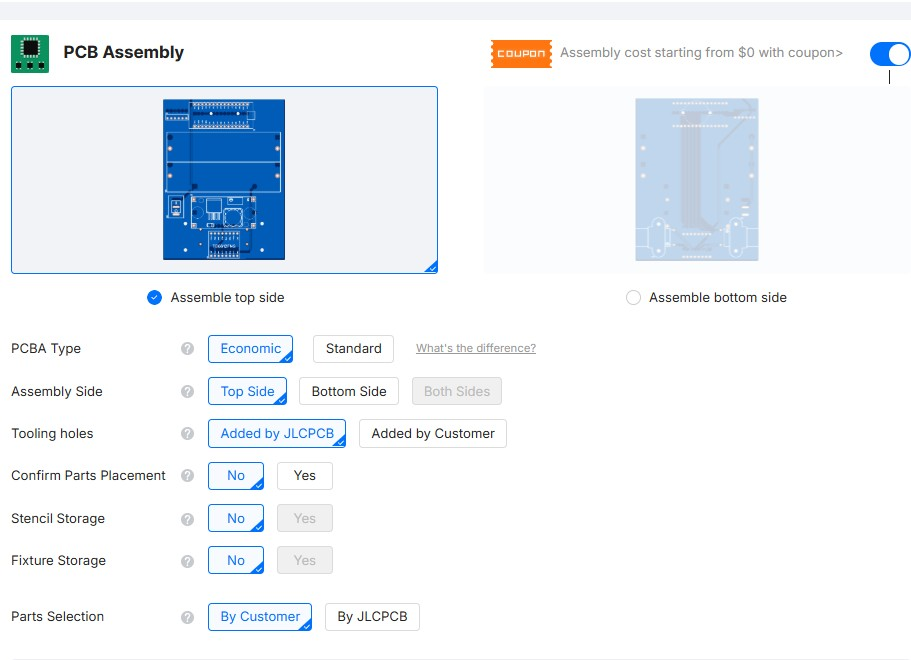
2. 選擇 PCBA: 將「PCB 組裝」選項切換為 開啟。
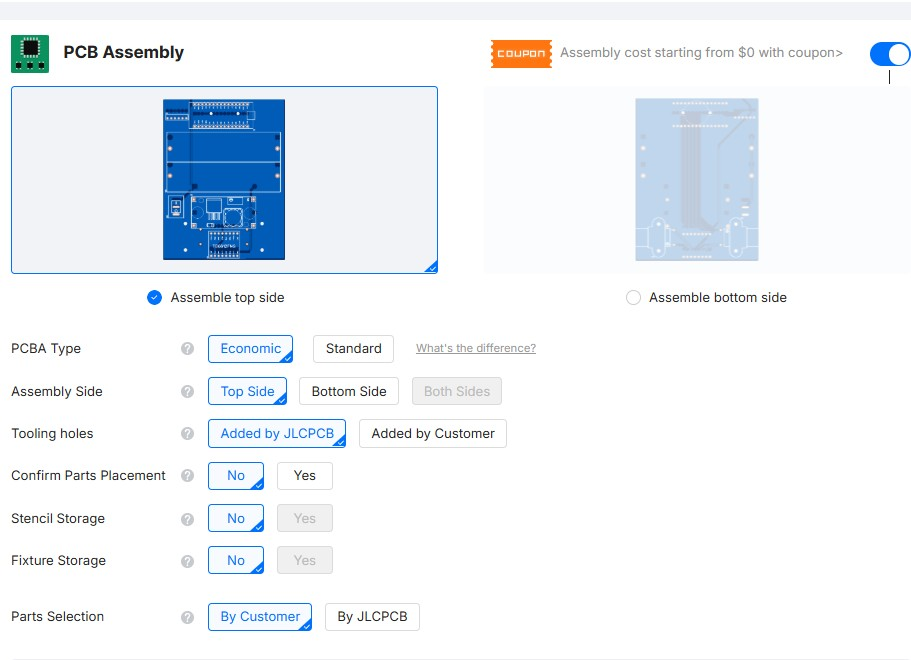
PCBA 訂單經濟型頂面
3. 選擇設定: 選擇「組裝頂面」(因為我們的 SMT 元件在頂面),然後根據您的複雜度決定「經濟型」或「標準型」組裝。
4. 上傳 BOM 和 CPL: 上傳在前一步驟產生的特定文件。
5. 零件選擇: 系統會將您的 BOM 項目與 JLCPCB 零件庫進行比對。驗證零件並查看 3D 預覽以確認方向正確。
6. 訂購: 前往結帳。JLCPCB 工程師將在開始生產前進行 DFM(可製造性設計)審查。
為何 PCBA 使 Arduino 藍牙控制車更可靠
● 抗雜訊能力: 與充當天線的跳線相比,實心 PCB 接地平面大幅減少了電磁干擾。
● 抗震性: N20 馬達會產生振動。PCB 上的焊點比麵包板連接更耐用。
| 指標 | 麵包板 | PCBA |
|---|---|---|
| 抗雜訊能力 | 差 | 高 |
| 耐用性 | 低(導線容易鬆脫) | 高(焊接) |
| 可重複性 | 低 | 極佳 |
Arduino Nano 機器人車的麵包板接線與 PCBA 比較
步驟 6:為 Arduino Nano 藍牙車控制編寫程式
構建用於遙控車控制的 Arduino 韌體
所以程式碼的作用是接收來自序列埠的字元,並將其轉換為馬達差速。
#include <SoftwareSerial.h>
// 馬達引腳
const int enA = 5;
const int inA1 = 6;
const int inA2 = 7;
const int enB = 10;
const int inB1 = 8;
const int inB2 = 9;
// ... 定義其他引腳
void setup() {
Serial.begin(9600); // 藍牙鮑率
pinMode(enA, OUTPUT);
pinMode(inA1, OUTPUT);
pinMode(inA2, OUTPUT);
pinMode(enB, OUTPUT);
pinMode(inB1, OUTPUT);
pinMode(inB2, OUTPUT);
}
void loop(){
//您的邏輯程式碼放在這裡
}
實作差速驅動邏輯
● 左轉: 當右馬達以速度 X 向前旋轉,而左馬達停止或向後旋轉時,機器人左轉。
○ 程式碼邏輯:
analogWrite(RightMotor, 200);
analogWrite(LeftMotor, 0);
● 右轉: 左馬達以速度 X 向前旋轉,而右馬達停止或向後旋轉。
○ 程式碼邏輯:
analogWrite(RightMotor, 0);
analogWrite(LeftMotor, 200);
● 原地旋轉(零半徑):
○ 程式碼邏輯:左馬達向後,右馬達向前。
加入安全邏輯以防止馬達和電源故障
● 故障安全: 如果藍牙連線中斷,機器人的動作應停止,而不是繼續行駛。
● 緩升: 應避免 PWM 從 0 立即跳到 255,以保護 N20 馬達內的塑膠齒輪。
步驟 7:使用手機控制 Arduino 藍牙遙控車
將藍牙模組與行動裝置配對
1. 為 PCBA 通電。HC-05 LED 應快速閃爍(配對模式)。
2. 在手機上開啟藍牙設定,並與「HC-05」配對。
3. PIN 碼: 通常是 1234 或 0000。
使用藍牙手機 App 控制遙控車
使用標準的「藍牙電子」App。
● 配置: 將「前進」箭頭按鈕對應到發送字元 'F'。將「左轉」對應到 'L',以此類推。
● 數據流: 手機 App → 藍牙 —> HC-05 $\rightarrow$ Arduino Nano (RX) → 韌體邏輯 → TB6612FNG → 馬達。
步驟 8:測試與優化 Arduino 藍牙控制車
對 PCBA 和馬達進行電氣測試
在插入 Nano 之前:
1. 使用電池為電路板供電。
2. 三用電表檢查:測量排針上的 5V 引腳。必須是穩定的 5V。如果是 7V 以上,請勿插入 Nano!
3. 堵轉電流:在抓住車輪的同時測量電流,確保熱走線不會過熱。
驗證機械性能
● 平衡: 確保電池置中,以免機器人傾倒。
● 腳輪阻力: 如果前方球型腳輪有拖曳現象,請潤滑它或更改 N20 馬達支架的高度。
結論
本教學展示了如何透過 PCBA,將一輛簡單的雙輪 Arduino Nano 藍牙遙控車提升為一個可靠的工程專案。
使用專業製造取代麵包板,可確保您的機器人能為 N20 馬達提供完美的動力、擁有不中斷的藍牙通訊,並且機械強度足以應對實際應用。
準備好開始您的製作了嗎?
匯出您的 Gerber 文件,並透過 JLCPCB PCBA 入口網站開始您的 Arduino Nano PCBA 專案,立即製造您的客製化電路板!
常見問題
問題 1:如果 TB6612FNG 驅動器在零件庫中缺貨怎麼辦?
JLCPCB 擁有龐大的零件庫,但庫存狀況會變動。您可以使用「預訂」選項為您保留零件,或者查看列為相容的 L9110S 驅動器是否符合您的電壓需求,作為替代方案。
問題 2:我需要訂購鋼板嗎?
如果您使用 PCBA 服務,則不需要。JLCPCB 會製作自己的內部鋼板來塗抹錫膏。只有當您打算自己在家焊接 SMT 零件時,才需要鋼板。
問題 3:JLCPCB 的「基礎」和「擴展」零件有什麼區別?
「基礎」零件已裝載在送料器上,無需人工費用。「擴展」零件則需要少量人工費用來裝載卷盤。為了節省成本,在選擇電阻、電容和 LED 時,請篩選「基礎」零件。
問題 4:我可以用標準的 9V 電池為這個 PCBA 供電嗎?
我們強烈建議不要這樣做。標準的 9V (PP3) 電池無法提供馬達所需的高電流。請使用 2S 鋰離子電池組 (7.4V) 或 6 顆 AA 電池以獲得可靠的性能。
問題 5:為什麼插入藍牙模組時,程式碼上傳會失敗?
HC-05 使用與 USB 連接埠相同的硬體序列引腳(D0/D1)。在將草稿碼上傳到 Arduino Nano 期間,您必須斷開藍牙模組,或者可以在藍牙模組的電源線上添加一個開關。
持續學習
二極體符號指南:意義、類型與電路圖範例
二極體符號是工程師用來表示二極體如何在電路中控制電流流向的視覺語言。 你可以把二極體想成電子電路中的單行道。它就像一個閥門,只允許電流朝一個方向自由流動。電路圖符號基本上就是一張視覺地圖,清楚呈現這種單向通行的概念! 你將在本指南中學到: 辨識陽極與陰極(極性) 了解順向偏壓與逆向偏壓 認識常見二極體符號類型 查看實際電路範例 一步步讀懂二極體符號 從電路圖轉換到 PCB 二極體符號圖片(快速參考) 圖:標準二極體(接面二極體)、稽納二極體、LED、蕭特基二極體、光二極體、穿隧二極體、變容二極體、定電流二極體、SCR、DIAC 與 TRIAC 的電路圖符號。 二極體符號類型 電路圖中最常見的二極體符號包括標準二極體(PN 接面)、稽納二極體、LED、蕭特基二極體、光二極體、穿隧二極體、變容二極體、SCR、DIAC 與 TRIAC。 不同應用需要不同類型的二極體。 雖然它們都共享基本的三角形加直線結構,但陰極線上的細微變化會用來表示特定功能。 以下是快速參考表: 二極體類型 符號說明 主要功能 標準二極體 (PN 接面/整流二極體) 三角形指向一條垂直直線。 AC 轉 DC、基本訊號導引、極性保護。......
如何選擇 ESP32 開發板:新手友善指南
從讓一顆 LED 閃爍,到打造能連上雲端的智慧家庭裝置,對任何電子新手來說都是令人振奮的里程碑。而這段旅程的核心,往往離不開一位無可爭議的冠軍:ESP32。然而,當你第一次搜尋 ESP32 開發板時,立刻會被琳瑯滿目的型號、外觀與規格搞得眼花撩亂。 該怎麼知道哪一塊板子最適合你的第一個 IoT(物聯網)專案? 在這份新手指南中,我們將拆解這些板子的獨特之處、比較最受歡迎的變體,並幫你挑出最合適的一款。一旦掌握基礎,想把原型變成精緻的產品時,使用 原型 PCB 組裝 服務就能無縫接軌,把麵包板上的創意化為現實。 圖:ESP32 開發板插在麵包板上,準備進行新手 IoT 專案。 什麼是 ESP32 開發板? 定義與 ESP32 的獨特之處 ESP32 由樂鑫科技(Espressif Systems)推出,是低成本、低功耗的系統單晶片(SoC)系列,內建 Wi-Fi 與雙模藍牙。然而,裸 ESP32 晶片非常小,對新手而言直接使用相當困難,因為缺少穩壓器、USB 介面等必要周邊。 ESP32 開發板把這顆強大的微控制器焊在印刷電路板上,並加上 USB 轉 UART 橋接器、電源管理與排針,做到「隨插即用......
斷路器符號解析:IEC、ANSI、MCB 與極數配置符號
電氣原理圖是電力系統、控制電路與印刷電路板的通用語言。在這些圖面中,斷路器符號是最關鍵的元素之一。正確理解它,對安全、故障排查與製造都至關重要。 即使只是把斷路器與手動開關或隔離開關混淆,也可能在工廠現場或維修作業中造成災難性的誤判。 本指南提供一份完整且技術準確的參考,協助您閱讀與繪製斷路器符號,重點涵蓋實際工業型錄、單線圖與標準 CAD 圖面配置。 電氣圖面中斷路器符號的意義 在診斷或安裝原理圖中,斷路器符號表示電力網路中的某個位置,在該處電流可以被手動切換,或在異常情況下自動切斷。它告訴工程師,依據基本接點上附加的限定符號,該電路分支可能受到熱過載、短路或接地漏電保護。 斷路器符號參考表 以下快速參考表,整理了住宅配線圖、工業控制盤與 PCB 設計中常見的標準符號。 IEC 斷路器符號 標準 IEC 帶叉開關:帶有叉號或星號限定符的斜向開關接點。這是標準歐洲原理圖符號。 具隔離功能的斷路器:帶有叉號/星號限定符的斜向接點,並在端子處加入垂直短線。 ANSI 斷路器符號 ANSI 方框符號:位於導線上的方形方框。這是北美標準單線圖符號。 ANSI 接點間隙:標準開關接點間隙,並帶有小型弧形圖形......
如何讀懂 MOSFET 符號:NMOS、PMOS、箭頭與本體二極體
如果您曾經打開原理圖,看著 MOSFET 符號困惑哪個端子是源極、為什麼閘極中間有間隙,或為什麼兩個看似相同的符號箭頭方向卻不同——您並不孤單。 MOSFET 原理圖符號會在一個小圖形中包含四項獨立資訊:通道極性、工作模式、端子識別,以及元件類型。只要正確讀懂這四個線索,無論是在功率電子資料表、CMOS 邏輯圖,還是 EDA 元件庫中遇到 MOSFET 符號,都能立刻看懂。 本指南涵蓋內容: 如何識別 NMOS 與 PMOS 符號 IEEE/IEC 符號與簡化 IC 符號中的箭頭方向如何不同 增強型與耗盡型 MOSFET 符號 三端子與四端子 MOSFET 符號 功率 MOSFET 中的本體二極體方向 資料表、CMOS 原理圖與 EDA 工具中使用的 MOSFET 符號慣例 如何讀懂 MOSFET 符號:5 個視覺線索 圖:N 通道增強型 MOSFET 符號的原理圖拆解 特徵 意義 箭頭向內 NMOS(詳細樣式) 箭頭向外 PMOS(詳細樣式) 虛線通道 增強型(常關,Normally OFF) 實線通道 耗盡型(常通,Normally ON) 閘極泡泡 PMOS(IC 樣式) 這五個視覺線索,足......
電位器符號完整指南:符號對照表、IEC/IEEE 標準、類型比較與更多資訊
重點摘要 ⬇ 下載電位器符號速查表(PDF) 先找出滑動端: 與電阻本體接觸的箭頭或短橫線代表滑動端(可移動接點),而本體兩端的兩條一般引線則是固定端子。 注意兩種繪圖風格: IEC 電路原理圖將電阻本體畫成矩形,ANSI 風格則畫成鋸齒形,但兩者代表相同元件,滑動端的標示方式也相同。 留意箭頭的位置: 箭頭接觸電阻本體表示三端子電位器;相對地,斜向穿過本體的箭頭通常表示雙端子可變電阻或變阻器。 了解哪些類型共用相同符號: 旋轉式、滑動式及多圈式電位器通常使用標準符號,而微調式、雙聯式、附開關式及數位電位器則有各自容易辨認的表示方式。 核對資料表: 符號本身不會指出哪個端子是順時針端,電阻變化曲線的字母標記也可能因製造商而異。在設計 PCB 佈局前,務必透過資料表確認這兩項資訊。 同一個專案中,電位器符號可能有多種形式:某張原理圖是帶箭頭的矩形,另一張是帶箭頭的鋸齒形,板載微調電位器則可能使用短 T 形橫線。如果將固定端子與滑動端接錯,輸出可能維持固定值而無法調整。 本指南將介紹: 在同一張圖表中比較常見的電位器符號變體 如何辨識兩個固定端子及滑動端 IEC 與 ANSI 電位器符號有何差異 如何......
如何讀取電阻色碼:附色碼表與實例的完整指南
四環電阻色碼解析 四環電阻色碼是電子元件標示阻值最常見的方法之一。這種標示方式廣泛用於協助工程師與電子愛好者快速判讀阻值,無需使用電阻色碼計算器。 標準四環電阻的各個色環代表以下意義: 第一環(數字 1):代表第一位有效數字。 第二環(數字 2):代表第二位有效數字。 第三環(倍率):表示前兩位數字需要乘上的倍率。 第四環(公差):表示實際阻值相對於標稱阻值的容許偏差。 如何讀取四環電阻色碼 準備工作:拿起電阻,將與其他色環間距最大的一環(或金色/銀色色環)放在右側,然後由左向右讀取。 第一環與第二環(數字):將顏色與色碼表對照,找出前兩位數字。 第三環(倍率):表示需要在前兩位數字後面加上多少個零。 第四環(公差):表示電阻的精確度,例如金色代表 ±5%。 範例:1 kΩ 電阻(四環) 這是最常用的電阻之一,經常出現在上拉電路及基本 LED 應用中。 第一環:棕色(1) 第二環:黑色(0) 倍率:紅色(×100) 公差:金色(±5%) 計算方式: 10 × 100 = 1,000 Ω(1 kΩ) 五環電阻色碼解析 五環電阻色碼通常用於高精度電阻。與四環電阻色碼相比,五環版本透過增加一位有效數字,......