石墨烯及 MXene 片狀感測器如何檢測力量
1 分鐘
- 片狀網絡如何感知觸碰
- 電阻只是讀出值,而不是完整機制
- 片狀網絡變化的三種方式
- 拉伸會拉開導電路徑,壓力會使其靠近
- 基材是主動元件
- 為何混合材料可以擴大有效量程
- 靈敏度陷阱
- 耐用性意味着回到相同的電氣狀態
- 圍繞問題設計片狀網絡
- 石墨烯及 MXene 壓阻式片狀感測器常見問題
重點摘要
片狀網絡透過微觀結構變化感測力量:石墨烯及 MXene 塗層會將導電分佈在相互重疊的薄片之間,拉伸或受壓時接觸關係改變,從而產生可測量的電阻變化。
三種機制互相競爭:裂紋擴展、薄片滑移及量子隧穿會在不同變形程度下主導,因此許多感測器具有多個靈敏度區域,而不是單一均勻響應。
基材是主動參與者:彈性體、紡織品及泡棉會分別改變力量如何傳遞到導電網絡,影響靈敏度、量程、恢復能力及耐用性。
最高規因子可能造成誤導:如果沒有同時說明應變區間、線性度、滯後、循環穩定性及測試環境,單獨的最高靈敏度數字便沒有實際意義。
設計應從機械問題開始:最佳感測器不是單獨數字最大的感測器,而是在所需量程及壽命內都能保持可解讀響應的感測器。
片狀網絡如何感知觸碰
石墨烯及 MXene 塗層可以將拉伸、壓力及運動轉換為可測量的電阻變化。它們的潛力不是來自一條不會斷裂的導體,而是來自對數千個微小電氣接觸點分離、滑移、裂開及重新連接方式的精確控制。
傳統應變計的設計目標,是在變形時以可預測方式改變電阻。當其下方表面柔軟、多孔、編織或需要遠超金屬極限的拉伸時,這項工作便會變得困難。
導電二維薄片網絡提供另一種策略。它不要求一條完整導線承受所有運動,而是將導電路徑分佈在大量相互重疊的薄片上。石墨烯材料及 MXene 特別受到關注,因為其薄而寬的形狀能在塗層內形成大量接觸點。機械力量會改變這些接觸,電阻則記錄這種變化。
感測器必須產生足夠變化以保持靈敏,但又不能大到令導電網絡失效。同時,它需要覆蓋所需量程,並在反覆使用後回到穩定基線。
電阻只是讀出值,而不是完整機制
壓阻式感測器會將機械變形轉換為電阻變化。對於應變感測器,性能通常以規因子表示:
$$GF = \frac{\Delta R / R_0}{\varepsilon}$$
其中,ΔR 是電阻變化量,R0 是變形前的電阻,ε 是應變,即長度的相對變化。規因子越大,相同應變產生的電氣響應越大。壓力感測器使用相關的靈敏度指標,通常以每千帕表示,因為輸入是力除以面積,而不是長度變化。
這些數值只有連同適用範圍一起看才有意義。某個器件可能在狹窄區間內極度靈敏,但超出該區間便無法使用;另一個器件可能承受更大應變,卻只產生較適中的響應。許多感測器具有多個靈敏度區域,因為變形增加時,主導機制也會改變。
線性度同樣重要。直線且可重複的關係容易轉換;斜率改變的曲線則需要多個校準區域或更複雜的模型。真正的工作,是在靈敏度、量程、線性度、恢復能力及耐用性之間取得平衡。
片狀網絡變化的三種方式
可以將導電塗層想像成鋪滿撲克牌的擁擠地面。電流可以沿單張卡片流動,也可以由一張重疊的卡片流向另一張。拉伸或壓縮地面會改變卡片之間的重疊及間隙。在實際感測器中,主要有三種機制。
裂紋擴展會在導電層中打開微小裂縫,移除部分電流路徑。電阻可能急劇上升,帶來高靈敏度;但裂紋持續增長會破壞網絡、限制量程,並造成永久損傷。
滑移及斷開發生在重疊薄片或塗層纖維相互移動時。相較於以裂紋為主導的薄膜,導電性可能在更大伸長量下仍然保持,但要達到明顯響應,可能需要更大變形。
隧穿在極小的絕緣間隙中運作。其發生機率對分離距離非常敏感,因此輕微的堆積變化也能改變電阻。當間隙變得過大,隧穿貢獻便會迅速減弱。
二維薄片可以同時參與以上三種過程。其高長寬比——寬度遠大於厚度——會形成大量重疊區域,而邊緣、接點及空洞仍會對力量作出響應。塗層並不是均勻電阻,而是一張持續變化的可能電流路徑地圖。
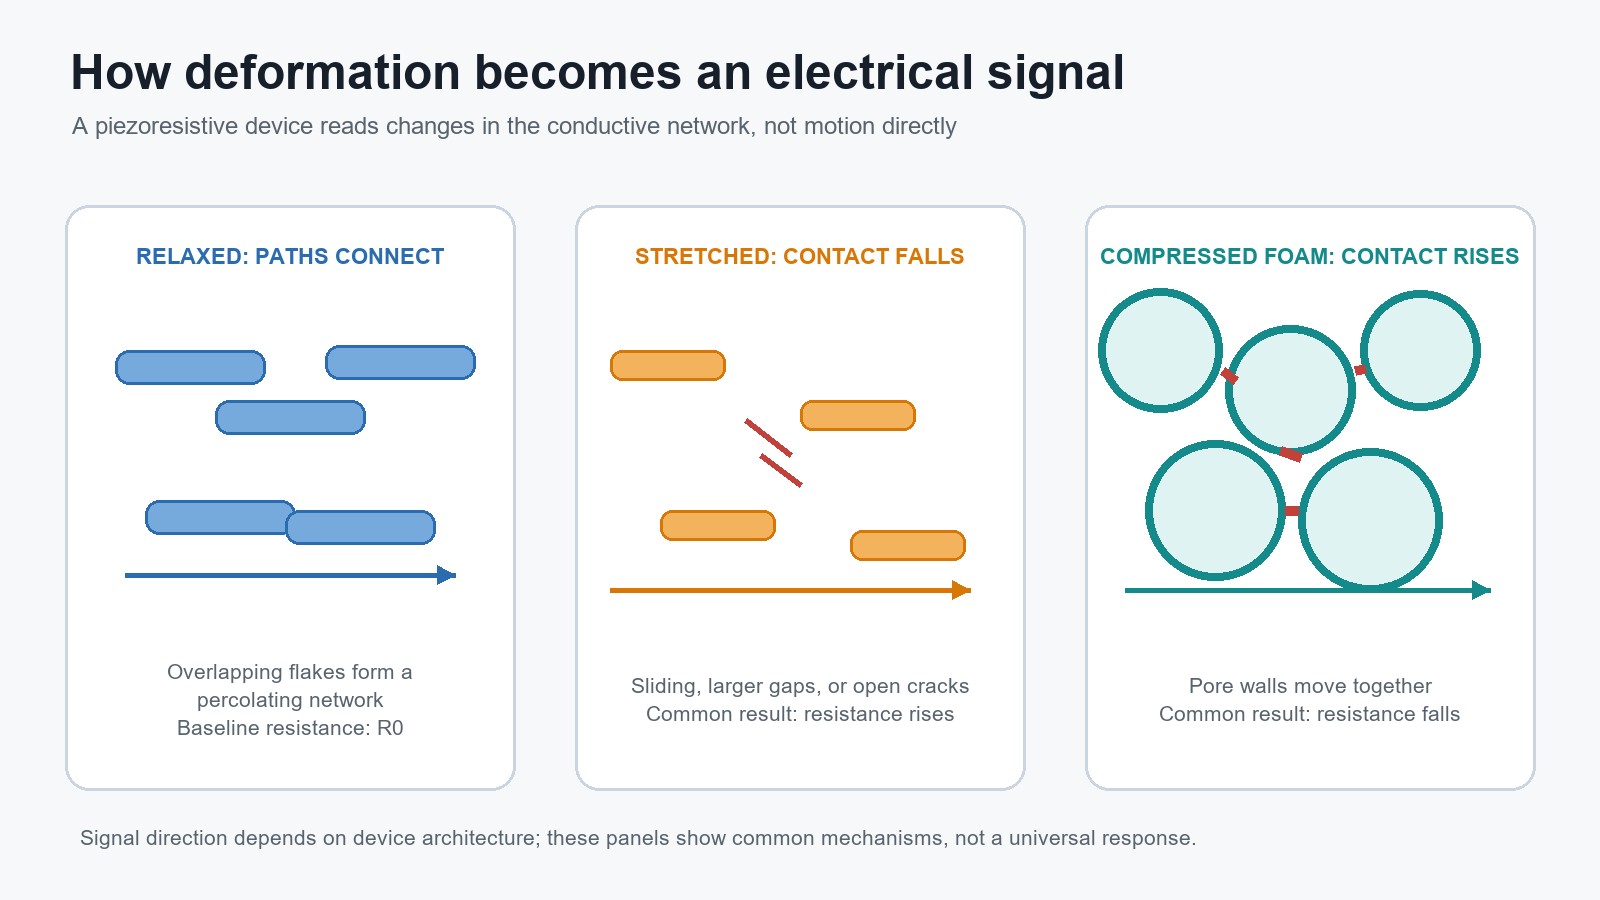
放鬆、拉伸及壓縮狀態下片狀網絡改變電阻的常見方式。根據文章內容繪製的示意圖。本圖為本文製作的示意圖,並非實驗影像。
拉伸會拉開導電路徑,壓力會使其靠近
受拉時,相鄰薄片、塗層纖維或多孔骨架的部分通常會彼此遠離。重疊減少、隧穿間隙擴大,裂紋也會打開。可用電流路徑數量減少,因此電阻通常上升。
受壓時,孔隙塌縮、塗層表面互相接觸,鄰近薄片靠近,因此電阻通常下降。壓力感測器可以同時利用導電薄膜及電極接觸。在一個經審閱的 MXene 塗層棉質器件中,不同壓力範圍分別由接觸電阻及塗層紡織品內部電阻主導。
響應並不一定從一開始便只朝單一方向變化。例如,聚氨酯海綿上的石墨烯與碳納米管塗層,在低壓下因微裂紋擴展而出現輕微電阻上升;超過 2.7 kPa 後,壓縮使塗層泡棉骨架更接近,電阻大幅下降。這個例子說明,必須實際測量器件響應曲線,不能簡單假設「壓縮等於電阻下降」。
因此,感測器可能具有多個線性區域:輕微負載可能改善電極接觸,而較高負載則啟動孔隙塌縮或薄片重新排列。斜率變化代表新的機械狀態開始主導。
基材是主動元件
導電材料往往受到最多關注,但基材決定外部力量如何到達片狀網絡。它控制變形形狀、影響恢復能力,並提供塗層需要黏附的表面。
彈性體薄片例如乳膠或聚氨酯,可以提供受控幾何形狀及大伸長量,有助於在釋放後恢復導電層;但平面薄膜可能將應變集中在裂紋位置,因此黏附及封裝十分重要。
紡織品提供紗線、纖維及接觸點,這些結構會在應變下分離或旋轉,形成大量電阻變化機會,這也是紡織品適合應變感測的原因。浸塗可以在大面積覆蓋纖維,而不需要複雜圖案化。
泡棉及海綿適合壓力感測,因為其孔隙會逐步變形,釋放後也能恢復。泡棉剛性會調節壓力量程,而其大型內表面可以承載塗層。受壓時,塗層支柱會形成新的接觸:基材同時作為彈簧及接觸點產生器。
針對輕觸優化的泡棉,在人體重量下可能很快飽和。紡織品可能對方向、織法、濕度或清洗方式敏感。薄片較容易建模,但服貼性可能較低。
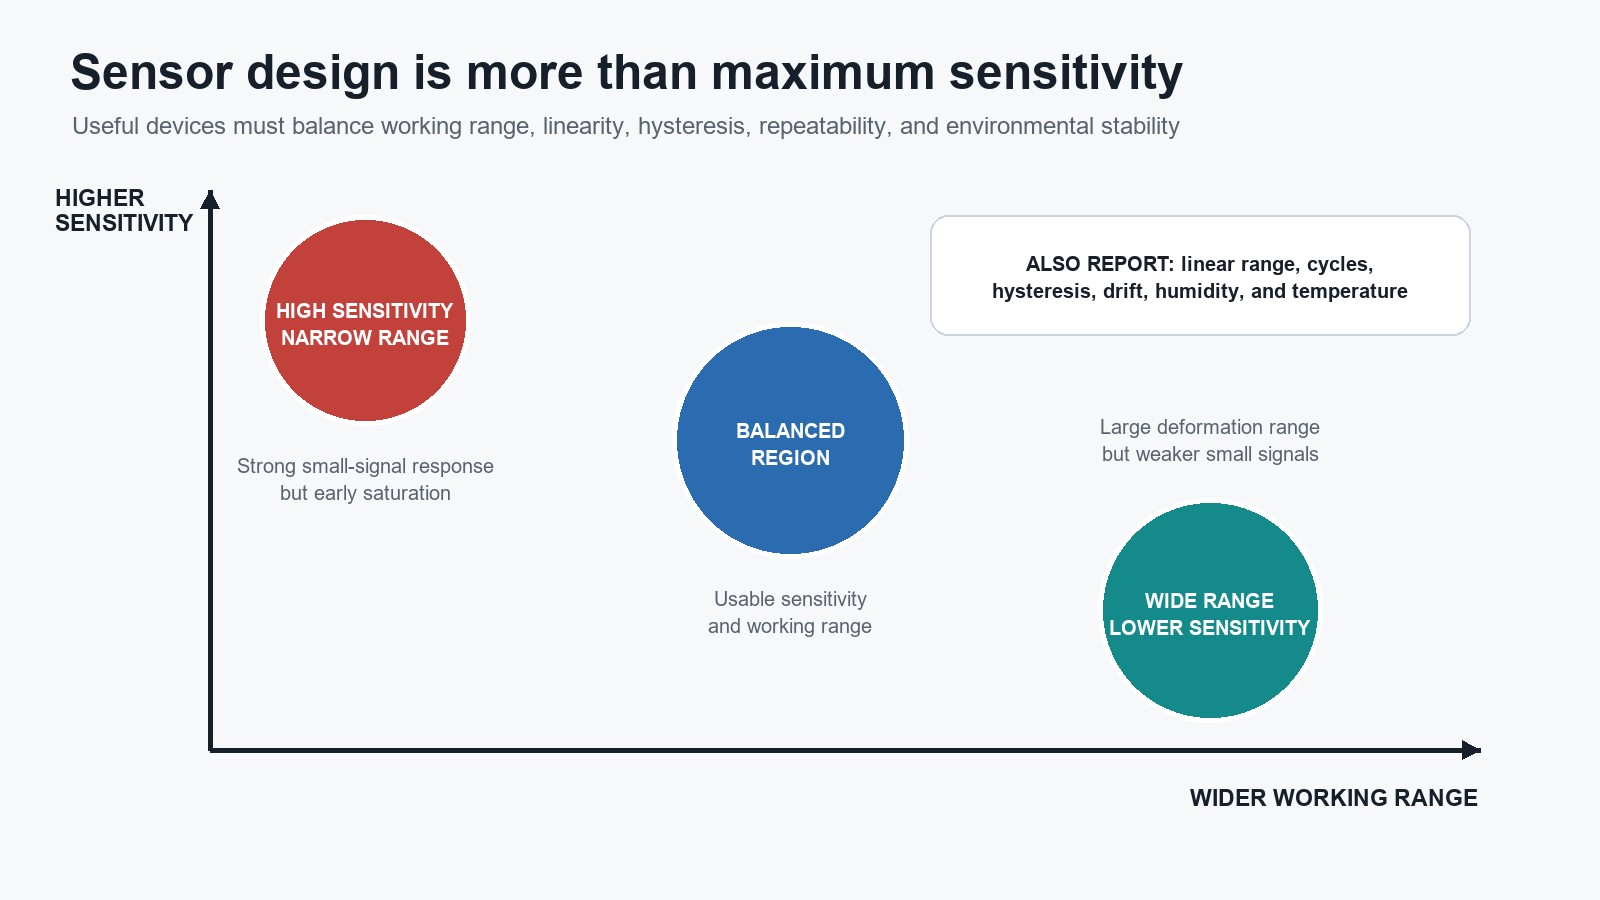
靈敏度及工作量程只是更廣泛感測器設計取捨中的兩個部分。根據文章內容繪製的示意圖。本圖為本文製作的示意圖,並非實驗影像。
為何混合材料可以擴大有效量程
單一材料很少能同時提供所有理想性能。混合網絡會結合不同形狀的填料,使其中一種成分維持導電,另一種成分則產生強烈機械響應。
一個經審閱的器件在乳膠上交替堆疊 MXene 及碳納米管層,展示了這種思路。MXene 薄片令網絡在低應變下對裂紋形成作出響應,而納米管則充當導電橋,並有助於防止薄片重新堆疊。該器件在 0.1% 至 0.6% 應變範圍內報告規因子 4.35,在 30% 至 70% 應變範圍內報告規因子 772.6。這些數值並不代表單一均勻響應,而是代表刻意混合的網絡中的不同狀態。
另一種設計結合氧化石墨烯、銀納米線及富勒烯顆粒。納米線提供導電框架,而加入富勒烯據報可以抑制嚴重裂紋並促進滑移。這種混合物重新分配了損傷發展方式。
橋接型填料可以在薄片分離時維持電流路徑,而小顆粒或黏合劑則會改變摩擦、堆積或裂紋成長。潛在好處是量程更寬;代價是微觀結構對成分、分散及加工更加敏感。
靈敏度陷阱
人們很容易只比較柔性感測器的最高規因子,但這可能造成嚴重誤導。
該研究綜述發現一項廣泛取捨:許多器件在有限應變下達到高靈敏度,或在較低靈敏度下承受大幅拉伸。裂紋擴展可以解釋其中很大部分。最初的裂紋開啟會產生陡峭電阻變化,但持續裂紋可能破壞滲流網絡。滑移接觸可以承受更大運動,但電阻變化通常較緩慢。
一個極端例子可以說明問題。在帶切口棉布上塗覆石墨烯與碳黑的器件,在 342% 至 400% 應變範圍內報告規因子 102,351。但在表徵前,棉布經歷了 5 次 400% 應變「斷裂訓練」,切口位置的紗線已經裂開並完全斷裂。這個極高響應來自刻意斷裂、形似觸鬚的纖維末端運動。
這是特定基材機制的巧妙示範,但不能證明石墨烯塗層普遍可以提供六位數規因子,也不能證明其具有廣泛耐用性、線性度或製造一致性。如果缺少應變區間及斷裂歷史,最高數字會傳達錯誤訊息。
公平比較應該詢問
- 靈敏度是在甚麼確切範圍內計算?
- 該範圍內的響應是否線性?
- 加載及卸載之間的滯後有多大?
- 經過反覆循環後,基線是否能恢復?
- 器件是否在彎曲、拉伸、潮濕、清洗或其他實際使用條件下測試?
- 名義上相同的樣品之間差異有多大?
耐用性意味着回到相同的電氣狀態
感測器可以在機械上存活,卻仍然在電氣上漂移。反覆負載可能令薄片移動到新位置、加深裂紋、改變纖維接觸,或改變塗層與基材之間的黏附。未加載時的電阻可能發生偏移,同一應變在下一次循環中可能產生不同訊號。這種依賴歷史的差異稱為滯後。
基材恢復並不代表原始網絡已經重建。封裝可以減少磨損,並改善抗清洗、紫外線及濕度能力,但也可能令器件變硬。耐用性是感測性能的一部分,而不是獨立的封裝問題。
該綜述呼籲進行更多循環測試、恢復測量、重現性測試,以及在真實變形條件下運作的測試。它亦指出,相關研究發展速度已超前於標準化,使不同幾何形狀及測試流程的結果難以比較。
在實際設計中,最成功的感測器可能不是最高單獨靈敏度的器件,而是在應用所需的壓力或應變範圍內,經過要求的循環次數後,仍能在實際環境中提供可解讀響應的器件。
圍繞問題設計片狀網絡
最有效的起點不是「石墨烯還是 MXene?」,而是感測器需要回答甚麼機械問題。
輕觸感測器需要在孔隙飽和前保持靈敏。關節感測器需要量程及循環耐受性。壓力陣列需要一致的像素及可管理的接觸電阻。紡織介面可能更重視可清洗性,而不是創紀錄的規因子。
目標明確後,片狀材料化學、填料幾何形狀、塗層方法、基材、電極及封裝便可以作為一個互相耦合的系統處理。石墨烯及 MXene 網絡的價值,在於大量接點令電阻高度響應微觀結構變化;同一特性也令它們容易受到加工差異及機械歷史影響。
這就是壓阻式片狀感測器的核心矛盾:網絡必須能夠分離,但只能以受控且可重複的方式分離。
石墨烯及 MXene 壓阻式片狀感測器常見問題
問:應變感測器與壓力感測器有甚麼分別?
應變感測器測量相對於原始長度的變形,例如伸長或壓縮;壓力感測器則測量施加在某個面積上的力。兩者都可以使用壓阻式片狀網絡,但應變靈敏度通常以規因子表示,而壓力靈敏度通常以 kPa-1 表示。
問:為什麼柔性感測器通常具有多個靈敏度區域?
不同機械狀態會在不同負載下主導。初始壓力可能改善電極接觸,中等變形可能改變隧穿間隙或薄片重疊,而更大變形可能令孔隙塌縮或裂紋擴展。每個狀態都可能在電阻響應曲線中產生不同斜率,因此需要分區校準。
問:石墨烯及 MXene 壓阻式感測器是否已經可以實際使用?
它們展現出很大潛力,但單獨的實驗室靈敏度不足以證明實用性。實際器件需要可重複製造、穩定校準、低滯後、環境保護,以及在真實變形條件下進行循環測試。基材差異、塗層黏附、MXene 氧化、封裝及尚未完全統一的測試方法,仍然是重要工程挑戰。
結論:石墨烯及 MXene 片狀感測器如何檢測力量
石墨烯及 MXene 片狀網絡為柔性壓阻式感測提供了很有吸引力的平台,但其實際價值遠不止最高規因子。裂紋擴展、薄片滑移及隧穿之間的相互作用,會受到基材、填料幾何形狀及封裝影響,最終決定感測器能否在指定量程及壽命內提供可靠且可解讀的數據。設計有效感測器時,應先明確機械問題,再將整個系統設計成可以重複回答該問題。
持續學習
石墨烯及 MXene 片狀感測器如何檢測力量
重點摘要 片狀網絡透過微觀結構變化感測力量:石墨烯及 MXene 塗層會將導電分佈在相互重疊的薄片之間,拉伸或受壓時接觸關係改變,從而產生可測量的電阻變化。 三種機制互相競爭:裂紋擴展、薄片滑移及量子隧穿會在不同變形程度下主導,因此許多感測器具有多個靈敏度區域,而不是單一均勻響應。 基材是主動參與者:彈性體、紡織品及泡棉會分別改變力量如何傳遞到導電網絡,影響靈敏度、量程、恢復能力及耐用性。 最高規因子可能造成誤導:如果沒有同時說明應變區間、線性度、滯後、循環穩定性及測試環境,單獨的最高靈敏度數字便沒有實際意義。 設計應從機械問題開始:最佳感測器不是單獨數字最大的感測器,而是在所需量程及壽命內都能保持可解讀響應的感測器。 片狀網絡如何感知觸碰 石墨烯及 MXene 塗層可以將拉伸、壓力及運動轉換為可測量的電阻變化。它們的潛力不是來自一條不會斷裂的導體,而是來自對數千個微小電氣接觸點分離、滑移、裂開及重新連接方式的精確控制。 傳統應變計的設計目標,是在變形時以可預測方式改變電阻。當其下方表面柔軟、多孔、編織或需要遠超金屬極限的拉伸時,這項工作便會變得困難。 導電二維薄片網絡提供另一種策略。它不要求一條......
使用 JLCPCB 計算器工具的柔性加熱器設計教學
本教學專為 JLCPCB 的柔性加熱膜客製化服務設計。我們提供專屬的計算工具,簡化複雜的走線設計流程,讓您專注於性能參數,工程師負責技術實現。 點擊此處下載 Excel 檔案! 簡介 本文將從材料選擇與電氣設計兩個角度,說明如何設計柔性加熱膜。相信每位電子 DIY 愛好者對市售產品都有些不滿意,希望自由掌控產品參數,客製化自己的設計。然而實際動手時,無論是剛入門的新手,還是面對新元件的老手,都容易在各種參數中迷失,不知每個參數的作用,也不清楚如何調整才能達到理想效果。 幸運的是,柔性加熱膜並非過於複雜的元件,雖可客製,但比 PCB 等基礎元件簡單得多,一篇文章就能涵蓋主要設計要點。本文討論的柔性加熱膜專指柔性加熱片,而非加熱水管等其他柔性加熱產品。 電氣線路設計 柔性加熱膜的核心在於電阻走線設計。傳統走線設計複雜,需考慮電阻分布、熱均勻性、線間距等多重因素,對初學者極具挑戰。好消息是,JLCPCB 為初學者設計了計算工具,可計算關鍵設計參數,繞過複雜的走線佈局工作,讓您專注於性能參數設計,具體走線由專業工程師完成。以下詳細介紹如何使用此計算工具。 工具介面概覽 此工具為 Excel 試算表(後續將......
客製化柔性加熱器案例研究:從 JLC PCB 訂單到性能驗證
簡介 柔性加熱器代表了現代加熱技術的典範轉移,重新定義了我們在電子系統中進行熱管理的方法。從傳統剛性電阻加熱元件演進到基於 PCB 的柔性加熱解決方案,標誌著朝著高精度、高可靠性製造邁出了重要一步。本綜合指南探討了柔性加熱器的技術原理、材料工程、設計方法論與實際應用,為工程師提供詳盡的技術參考。 本文基於 YouTube 創作者 Pier Aisa 所記錄的深入技術評測與測試專案,Pier Aisa,內容包含全面的原型測試、熱成像分析與實際應用展示。原始影片展示了使用紅外線熱像儀與精密量測工具等專業設備進行的詳細實測,為透過現代 PCB 製程製造的客製化柔性加熱器的實際性能提供了寶貴見解。 技術背景與工作原理 核心工作原理 柔性加熱器根據焦耳定律運作,透過電阻元件將電能轉換為熱能。與傳統加熱方案不同,柔性加熱器採用精密 PCB 製程實現毫米級走線寬度控制,進而達到精確的功率密度分佈。 關鍵技術特性: ● 電阻材料:採用銅鎳合金(康銅)作為電阻材料,具備優異的電阻溫度穩定性 ● 基材選擇:聚醯亞胺(Kapton)或矽膠提供絕緣與機械支撐 ● 幾何佈局:蛇形佈局優化電流分佈並最小化電磁干擾 材料科學基......
如何為客製化柔性加熱膜選擇溫度控制
所以,你正在設計一個客製化的加熱方案——也許是加熱外套、3D 列印機熱床,或是專門的醫療設備。你已經選好了加熱膜材料,但現在面臨一個關鍵問題:我要怎麼防止這東西過熱? 選對溫控方式跟選對加熱元件一樣重要。這決定了你的產品是舒適高效,還是融化成危險的一團糟。但當「NTC」、「雙金屬」、「遲滯」這些術語滿天飛時,很容易讓人摸不著頭緒。 本指南由 JLCPCB 工程團隊提供技術洞察,將為你拆解如何為柔性加熱膜挑選最合適的控制邏輯。 基礎概念:什麼是熱控開關? 簡單來說,熱控開關(常叫恆溫器或熱保護器)就是加熱器的「反射神經」。它不會「思考」,只會「反應」。 核心奧秘藏在「雙金屬片」裡:兩種不同合金疊在一起,受熱膨脹速率不同,溫度一高就會物理彎曲。 當熱度達到設定閾值,這片金屬「啪」一聲把電路切斷。 熱控開關的三大個性 想挑對開關,得先搞懂它的三個關鍵特徵: 1. 接點型態(常閉 vs 常開): 加熱器幾乎都用 常閉(NC):室溫時通電加熱,過熱時跳開斷電。 常開(NO)多用於散熱風扇:熱了才啟動。 2. 動作溫度: 你的安全上限。選 80°C 就代表加熱器一到 80°C 雙金屬片就變形跳脫,立即斷電。 ......
軟性加熱器設計優化:為什麼我們使用圓角與淚滴形
TL;DR:軟性加熱電路上那些流線的曲線與「淚滴」不僅是為了好看,它們是關鍵的工程設計,能夠: 防止龜裂:圓角可在熱膨脹時分散物理應力,避免金屬疲勞與微裂紋。 均勻加熱:平滑路徑可避免 90° 尖角產生的電氣「熱點」。 提升耐用度:淚滴如同機械肌腱,強化脆弱焊點,抵抗拉扯與彎折。 改善製程:蝕刻液在曲線周圍流動更順暢,確保線寬精準、缺陷更少。 如果你曾經訂購過軟性加熱元件的樣品——例如來自 JLCPCB 這類製造商——並仔細觀察銅走線,你可能會注意到一個特點:線條並非僵硬的方形或尖銳鋸齒,而是轉角圓滑,焊盤像水滴般延伸(工程師稱之為「淚滴」)。 你可能會問:這只是審美選擇嗎?設計師單純想讓電路看起來有藝術感? 簡短的答案是否定的。雖然它們看起來很時尚,這些設計完全出於功能考量。在軟性電子領域,90° 尖角是大敵。以下說明圓角與淚滴在安全性、耐用度與性能背後的科學原理。 超越美觀:對抗物理定律的戰役 軟性加熱器的根本挑戰就在名稱裡:它必須「軟性」,同時還要「發熱」。 當加熱器運作時,會經歷劇烈的「熱循環」——反覆加熱與冷卻。問題在於,發熱元件(通常是金屬合金)與絕緣基材(通常是聚醯亞胺 PI 膜)的......
為柔性加熱器選擇合適的 3M 膠帶背膠:9448A vs. 468MP vs. 55236
在現代電子領域,無論是醫療設備還是工業自動化,正確的熱管理都至關重要。柔性加熱器通常由聚醯亞胺或矽膠製成,是加熱複雜表面的絕佳工具。但關鍵在於:加熱器的性能取決於其安裝方式。薄弱或不當的黏合可能導致熱點、機械故障,並使產品過早失效。 這正是黏合科學發揮作用之處。對任何工程師而言,選擇最佳的安裝膠不僅是事後諸葛,更是最重要的設計決策之一。雖然3M膠背襯因其可靠性被公認為業界標準,但挑戰在於3M產品種類繁多。本文將幫助您釐清困惑,並從技術角度介紹三種常見的3M膠帶選項:3M 9448A、468MP和55236。目標是讓您對下一個專案該選哪種膠充滿信心。 什麼是膠背襯? 簡單來說,膠背襯是一層黏合材料,讓您能將柔性加熱器牢固地貼附在表面上。然而,3M的高性能解決方案是一種工程複合材料。膠背襯包含三個元素:膠黏劑(通常是高性能丙烯酸)、載體(如薄紙或薄膜的穩定材料)和離型紙(在貼附前撕除)。整個系統有助於建立安全且一致的熱介面,讓熱量高效傳遞,不浪費時間與能源。 柔性加熱器為何需要膠背襯? 膠背襯不只是黏貼工具,它還具備多項對性能與可靠性至關重要的工程特性。 ● 最大化熱傳導:膠背襯的主要作用是在加熱器與......