ESP32와 Raspberry Pi 비교: IoT·로봇·엣지 AI 선택 가이드
3 분
- ESP32 vs Raspberry Pi: 한눈에 비교
- 어떤 플랫폼을 선택해야 할까요?
- IoT 프로젝트: ESP32와 Raspberry Pi
- 로봇 프로젝트: ESP32와 Raspberry Pi
- AI·머신러닝 성능 비교
- ESP32와 Raspberry Pi를 결합한 IoT·엣지 AI 구조
- 마이크로컨트롤러와 단일 보드 컴퓨터의 차이
- 성능·전력·연결 인터페이스 상세 비교
- ESP32란?
- Raspberry Pi란?
- ESP32와 Raspberry Pi 모델 선택
- ESP32와 Raspberry Pi 프로젝트의 PCB 설계
- 자주 묻는 질문
- 결론
배터리로 구동하는 스마트 농업 센서와 영상 기반 산업 검사 카메라는 모두 IoT 장치이지만, 필요한 하드웨어는 크게 다릅니다. ESP32와 Raspberry Pi를 같은 종류의 보드처럼 비교하기보다 마이크로컨트롤러(MCU)와 단일 보드 컴퓨터(SBC)의 역할 차이부터 살펴봐야 합니다.
ESP32는 저전력 센서와 실시간 제어에, Raspberry Pi는 Linux 기반 멀티태스킹과 비교적 무거운 엣지 연산에 적합합니다. 이 글에서는 성능·소비 전력·IoT·로봇·TinyML·엣지 AI·PCB 설계 관점에서 두 플랫폼을 비교합니다.
- MCU와 SBC의 구조적 차이
- ESP32와 Raspberry Pi의 성능 및 소비 전력
- IoT·로봇에서의 선택 기준
- ESP32의 TinyML과 Raspberry Pi의 엣지 AI
- 두 플랫폼을 함께 쓰는 하이브리드 구조
- ESP32 모듈과 Raspberry Pi 캐리어 보드의 PCB 설계
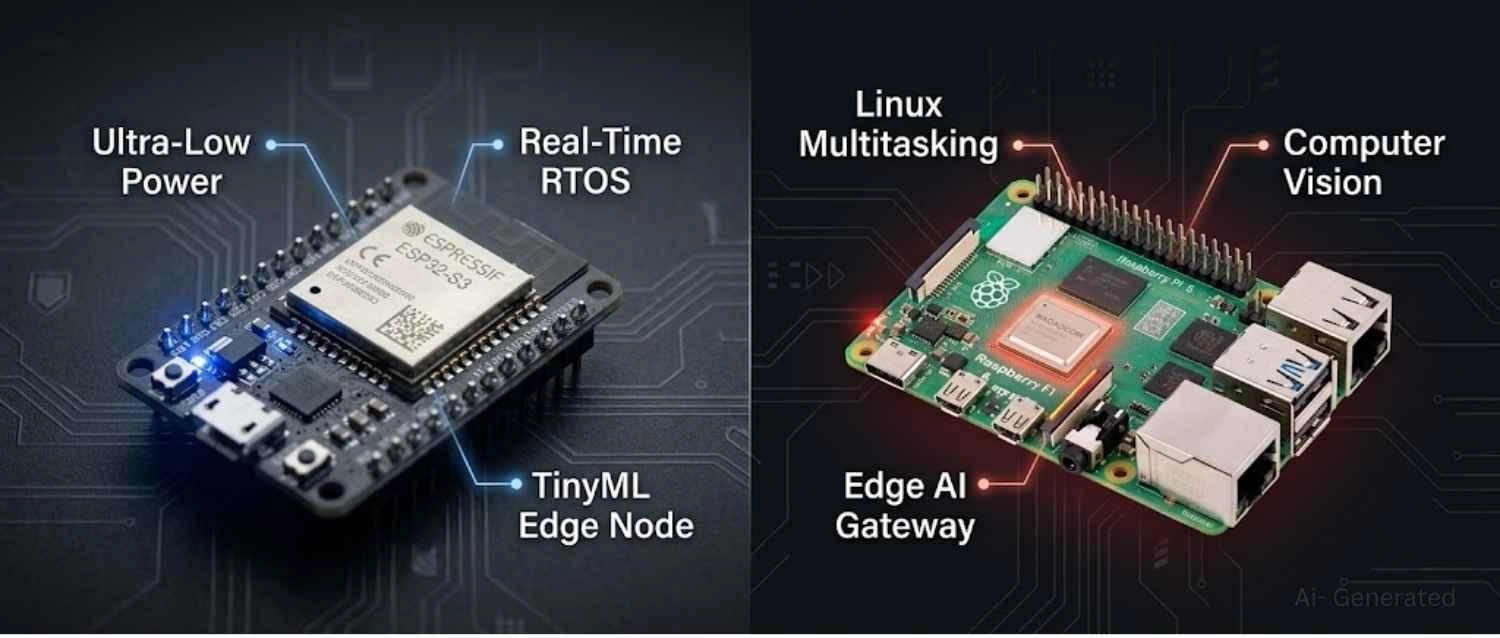
그림: ESP32-S3와 Raspberry Pi 5의 주요 구성 비교.
ESP32 vs Raspberry Pi: 한눈에 비교
배터리 기반 IoT 센서, 실시간 제어 및 소형 TinyML 추론에는 ESP32를 우선 검토합니다. Linux 앱, 컴퓨터 비전 및 엣지 AI 게이트웨이에는 Raspberry Pi가 적합할 수 있습니다. 복합 시스템에서는 두 플랫폼을 함께 사용할 수도 있습니다.
| 용도 | 우선 검토할 플랫폼 |
|---|---|
| 배터리 기반 IoT 센서 | ESP32 |
| 컴퓨터 비전·객체 탐지 | Raspberry Pi |
| 센서 노드의 TinyML | ESP32 |
| 엣지 AI 게이트웨이 | Raspberry Pi |
| 실시간 모터·GPIO 제어 | ESP32 |
| Linux 앱과 웹 대시보드 | Raspberry Pi |
| 산업용 IoT 시스템 | 둘 다 검토 |
| 로봇 | 둘 다 검토 |
어떤 플랫폼을 선택해야 할까요?
저전력 IoT와 TinyML이라면 ESP32
- 충전 간격을 길게 설계해야 하는 배터리 IoT 노드
- 타이밍 관리가 중요한 GPIO 및 인터럽트 제어
- 웨이크 워드, 이상 탐지, 동작 인식 등 소형 모델의 로컬 추론
- 생산량이 늘어날 때 단가와 PCB 면적이 중요한 제품
- Linux 부팅 없이 Wi-Fi·BLE·ESP-NOW를 활용하는 장치
Linux와 영상 AI라면 Raspberry Pi
- Linux 앱, Python 처리 파이프라인 또는 Docker 배포
- OpenCV·YOLO 등 컴퓨터 비전 작업
- TensorFlow·PyTorch·ONNX 계열 프레임워크 사용
- 화면을 사용하는 GUI
- 웹 서버·데이터베이스·추론·MQTT 브로커의 병행 실행
분산형 엣지 AI라면 함께 사용
- 현장 노드와 로컬 AI 게이트웨이를 갖춘 산업용 IoT
- 모터 제어와 영상 인식을 분리하는 로봇
- 농업·환경 모니터링·건물 자동화
- 센서의 1차 분류 결과를 중앙 추론 노드로 보내는 구조
각 플랫폼에 적합한 역할을 나누면 전력 사용량과 소프트웨어 복잡성을 함께 관리할 수 있습니다.
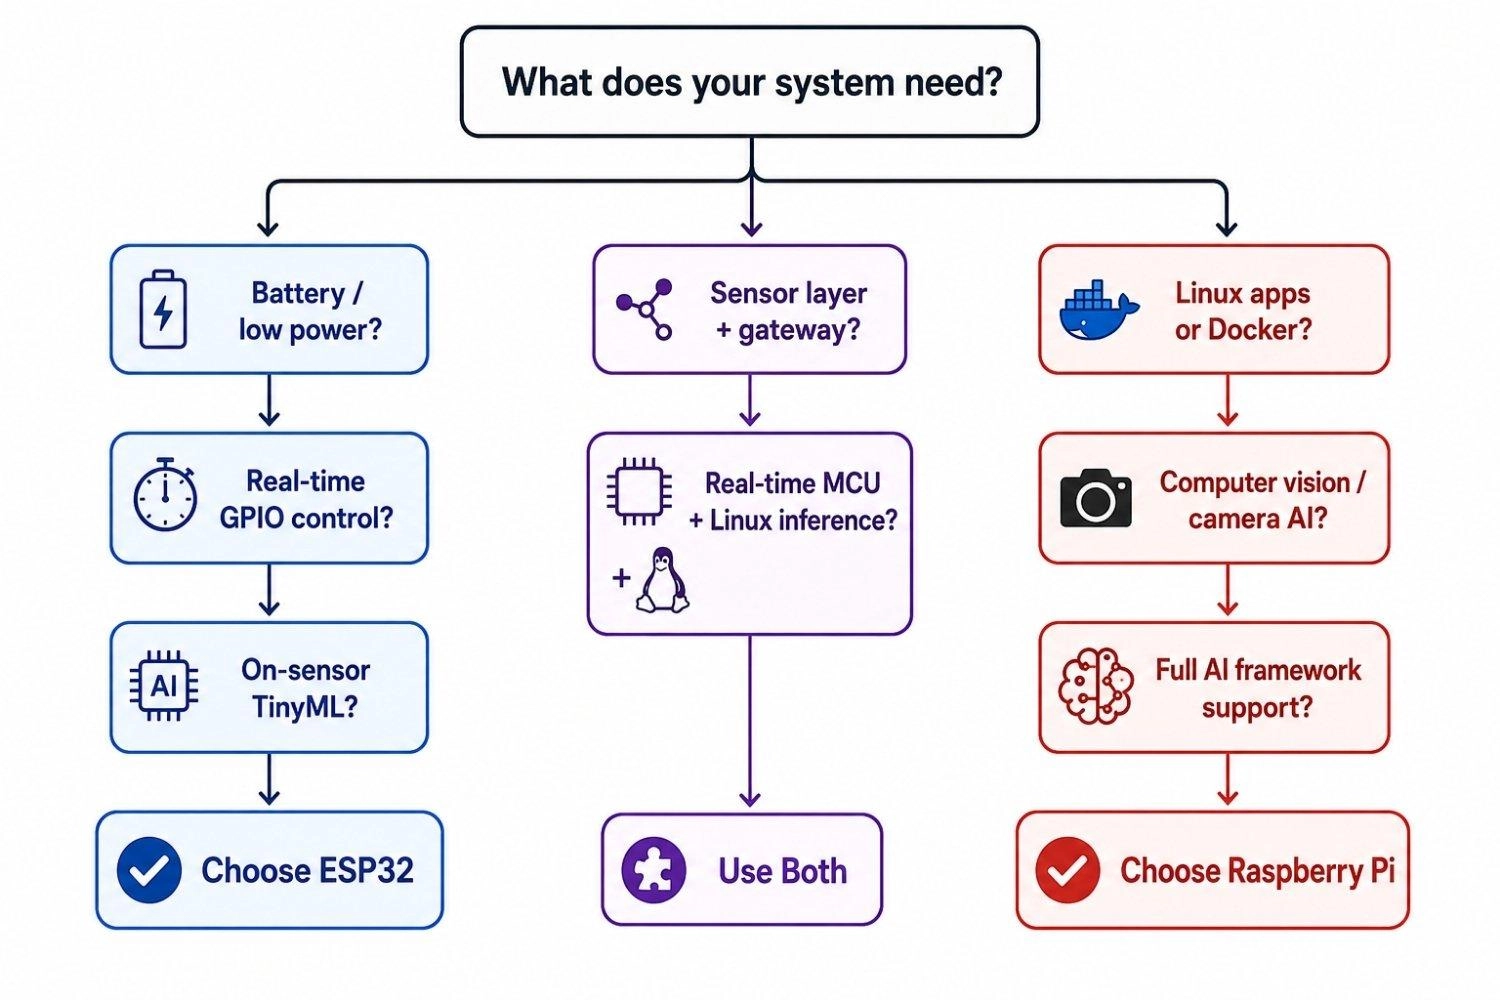
그림: 전력, 실시간 제어, AI 작업 및 시스템 규모를 기준으로 한 선택 흐름도.
IoT 프로젝트: ESP32와 Raspberry Pi
현장에 분산 배치하는 센서에는 딥 슬립, Wi-Fi 연결 및 작은 PCB 면적을 활용할 수 있는 ESP32가 유리한 경우가 많습니다. Raspberry Pi는 일반적인 Linux SBC이므로 같은 배터리·태양전지 조건에서 독립 센서 노드로 쓰기에는 전력 예산이 더 큽니다. 다만 실제 배터리 수명은 측정 주기, 무선 송신, 주변 회로 및 온도에 따라 계산해야 합니다.
로봇 프로젝트: ESP32와 Raspberry Pi
로봇에서는 기능을 분리할 수 있습니다. ESP32가 모터 엔코더 읽기, PID 제어 루프, 안전 인터럽트 등 시간에 민감한 작업을 맡고, Raspberry Pi가 ROS(Robot Operating System), 공간 탐색, 컴퓨터 비전 및 상위 판단을 처리하는 방식입니다. 안전 기능에는 별도의 요구 사항과 검증이 필요합니다.
AI·머신러닝 성능 비교
다음 표는 원문이 ESP32-S3와 Raspberry Pi 5를 비교하기 위해 제시한 대표적인 작업 예시입니다. 모델 크기, 소비 전력 및 가속 성능은 구현·보드·주변 장치에 따라 달라집니다.
| 항목 | ESP32-S3 | Raspberry Pi 5 |
|---|---|---|
| AI 분야 | TinyML | 엣지 AI |
| 원문의 모델 크기 예시 | 100~500 KB | 수십~수백 MB |
| 주요 프레임워크 | TensorFlow Lite Micro, Edge Impulse | TensorFlow Lite, PyTorch, ONNX |
| 대표 작업 | 웨이크 워드, 이상 탐지, 동작 인식 | 객체 탐지, 컴퓨터 비전, 자연어 처리 |
| 원문의 추론 전력 예시 | 300 mW 미만 | 모델에 따라 5 W 이상 |
| 하드웨어 가속 | S3 벡터 명령 | 옵션인 Hailo AI HAT(원문 예시 26 TOPS) |
| 적합한 배치 | 센서 측 AI 노드 | AI 게이트웨이·영상 처리 |
ESP32에서 TinyML 실행
TinyML은 센서 근처에서 데이터를 먼저 분류해 네트워크로 보낼 양을 줄이는 방식입니다. 상황에 따라 지연과 무선 송신 전력을 줄일 수 있습니다.
- 연산 지원: ESP32-S3의 벡터 명령은 신경망에 쓰이는 일부 SIMD 연산을 돕습니다.
- 도구: TensorFlow Lite Micro가 대표적인 런타임이고, Edge Impulse는 데이터 수집부터 양자화 모델 배포까지의 도구를 제공합니다.
- 작업 예시: 키워드·웨이크 워드 감지, 진동 이상 탐지, IMU 동작 분류. 원문은 모델 복잡도에 따라 10~50 ms를 예시로 제시합니다.
설계 참고
ESP32의 TinyML은 클라우드 AI를 단순히 축소한 것이 아니라 센서 측에서 1차 판단을 수행하는 구조입니다. 필요한 경우에만 무선 송신하도록 설계할 수 있습니다.
Raspberry Pi의 엣지 AI와 컴퓨터 비전
Raspberry Pi는 Linux 소프트웨어와 상대적으로 큰 연산 자원을 활용합니다.
- 프레임워크: OpenCV, PyTorch, TensorFlow 및 ONNX Runtime을 사용할 수 있습니다.
- 영상 처리: MIPI 카메라와 사전 학습된 YOLO 모델 등을 연결해 객체 탐지를 구성할 수 있습니다. 실시간 처리 가능 여부는 모델과 설정에 따라 달라집니다.
- 가속 옵션: 원문의 Raspberry Pi AI Kit는 Hailo-8L 가속기와 함께 26 TOPS를 예시로 제시합니다. 지원 제품과 실측 성능을 확인하십시오.
TinyML과 엣지 AI를 어떻게 나눌까?
- 판단을 센서 바로 옆에서 하고 배터리로 오래 작동해야 한다면 ESP32를 검토합니다.
- 영상, 큰 모델, 여러 센서 데이터의 결합이 필요하다면 Raspberry Pi를 검토합니다.
ESP32가 현장 노드에서 1차 분류를 수행하고 Raspberry Pi가 수집 지점에서 더 복잡한 분석을 맡을 수도 있습니다.
ESP32와 Raspberry Pi를 결합한 IoT·엣지 AI 구조
ESP32 센서 노드와 Raspberry Pi AI 게이트웨이
스마트 농업 시스템을 예로 들어 보겠습니다.
- 감지 및 로컬 ML(ESP32-S3): 현장의 노드가 토양 수분, 온도 및 조도를 측정하고 작은 이상 탐지 모델을 실행합니다.
- 분류·기록: 정상 범위라면 데이터를 기록하고 다시 딥 슬립으로 전환합니다.
- 필요할 때 전송: 이상 징후 또는 정기 요약 시 Wi-Fi를 켜서 MQTT 메시지를 보냅니다. 수개월 배터리 수명은 실제 소비 전력 계산이 충족될 때 가능한 설계 목표입니다.
- 게이트웨이 수집(Raspberry Pi 5): 중앙 게이트웨이가 MQTT 메시지를 받고 Python 기반 현장 대시보드에 표시합니다.
- 추가 엣지 추론: 게이트웨이는 OpenCV로 항공 카메라 영상을 주기적으로 분석해 개별 노드가 확인하기 어려운 작물 상태 패턴을 탐지합니다.
이 구조에서는 ESP32가 센서 측 전력 예산을 관리하고 Raspberry Pi가 더 무거운 처리를 담당합니다. 카메라 파이프라인이나 배터리 수명은 구성에 맞춰 검증해야 합니다.
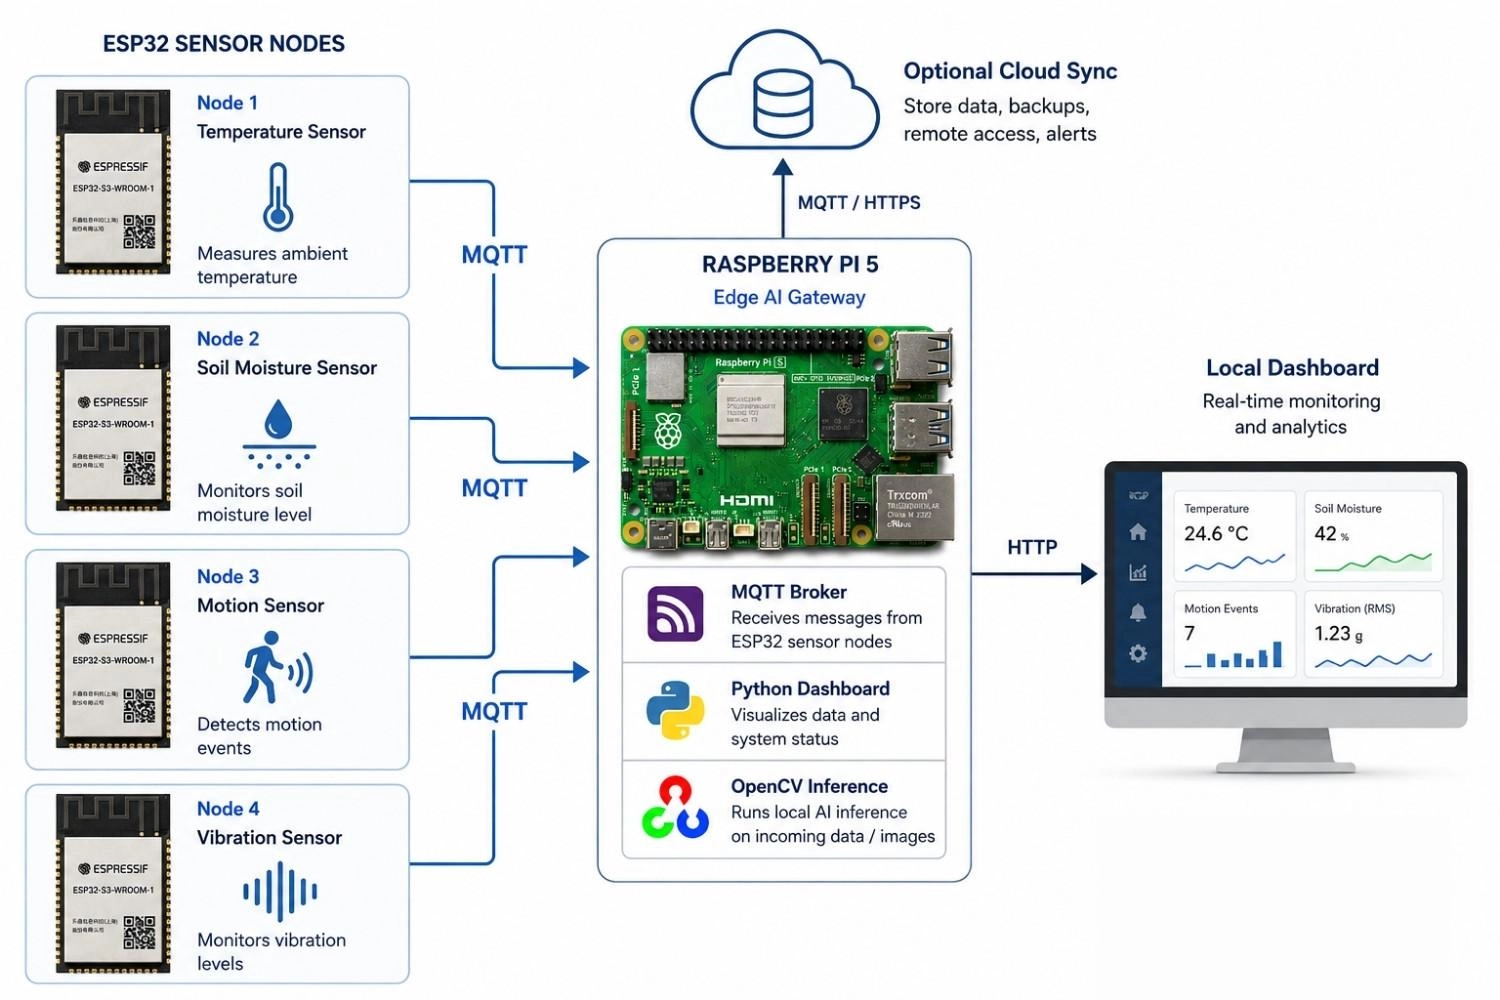
그림: ESP32 노드, MQTT, Raspberry Pi 5 AI 게이트웨이 및 대시보드 구조.
마이크로컨트롤러와 단일 보드 컴퓨터의 차이
ESP32는 마이크로컨트롤러(MCU)이고 Raspberry Pi는 단일 보드 컴퓨터(SBC)입니다. 차이는 단순한 분류가 아니라 부팅, 전력 관리, 소프트웨어 및 타이밍 요구로 이어집니다.
다음 두 장치를 비교해 보겠습니다.
- 원격 센서: 농장의 토양 수분 센서가 30분마다 깨어나 측정값을 Wi-Fi로 보낸 뒤 딥 슬립으로 돌아갑니다.
- AI 카메라: 공장 검사 카메라가 15 fps로 객체를 탐지하고 결함을 데이터베이스에 기록하며 대시보드를 운영합니다.
ESP32는 Linux 커널을 부팅하지 않아 짧은 주기의 측정과 수면을 반복하기 좋습니다. 반대로 카메라에서는 OpenCV, 웹 서버, 데이터베이스 및 추론의 병행 실행이 중요하므로 Linux SBC가 적합할 수 있습니다.
MCU에서는 전용 펌웨어와 인터럽트 설계로 타이밍을 관리할 수 있습니다. Linux는 여러 프로세스를 실행하는 대신 일반 설정만으로는 모든 GPIO 작업의 실시간성을 보장하지 않습니다.
핵심
ESP32는 저전력 임베디드 제어에, Raspberry Pi는 소프트웨어 유연성과 연산량에 초점을 둡니다. 같은 작업을 놓고 성능 수치 하나만 비교하기보다 시스템 역할을 먼저 정해야 합니다.
성능·전력·연결 인터페이스 상세 비교
프로세서·메모리·저장 장치
- ESP32-S3: 최대 240 MHz에서 센서 읽기, 신호 필터링, BLE, MQTT 및 경량 추론을 처리할 수 있습니다. 원문 기준 온칩 SRAM은 512 KB입니다. 외부 PSRAM으로 용량을 늘릴 수 있으나 온칩 메모리와 접근 특성이 다릅니다.
- Raspberry Pi 5: 멀티스레드 작업, 영상 디코딩, 데이터베이스 및 모델 추론을 수행할 수 있습니다. PCIe 2.0을 이용한 NVMe 저장 장치는 microSD와 다른 I/O 성능을 제공합니다.
- 부팅: 원문은 Linux 부팅 약 20초, ESP32 동작 시작 300 ms 미만을 비교합니다. 실제 시간은 OS 이미지, 주변 장치 및 펌웨어 구성에 따라 달라집니다.
소비 전력과 실시간 제어
- 딥 슬립: 원문은 ESP32-S3의 딥 슬립 전류를 약 8~10 µA로 제시합니다. 1,000 mAh LiPo로 5분마다 깨어나는 노드의 6~12개월 작동은 전송 시간·센서·레귤레이터 손실 등을 포함해 계산해야 하는 예시입니다.
- 타이밍 편차: 일반 Linux 스케줄러 아래의 Python GPIO 제어는 부하에 따라 지연이 달라집니다. 원문은 수백 µs까지의 편차와 ESP32 FreeRTOS 인터럽트의 한 자리 수 µs 지연을 예로 듭니다. 이는 시스템 설정에 따라 달라집니다.
1 ms 미만의 예측 가능한 제어가 요구되면 전용 MCU와 실제 시스템 검증을 우선 고려합니다. 안전 관련 제어는 별도의 설계·검증이 필요합니다.
무선 연결과 하드웨어 인터페이스
- ESP32: 칩에 무선 기능과 프로토콜 스택을 통합합니다. SPI, I2C, UART, PWM, ADC 및 일부 변종의 터치·DAC 등은 정확한 모델별 지원 목록을 확인해야 합니다. 원문은 5달러 모듈을 예시로 제시하지만 가격은 시점과 공급사에 따라 달라집니다.
- Raspberry Pi 5: 기가비트 이더넷, 듀얼 밴드 Wi-Fi, USB 3.0, MIPI CSI/DSI 등 영상·데이터 중심 인터페이스를 제공합니다.
참고
Linux에서 타이밍이 엄격한 GPIO 프로토콜을 제어한다면 적절한 라이브러리 또는 별도의 보조 MCU가 필요할 수 있습니다.
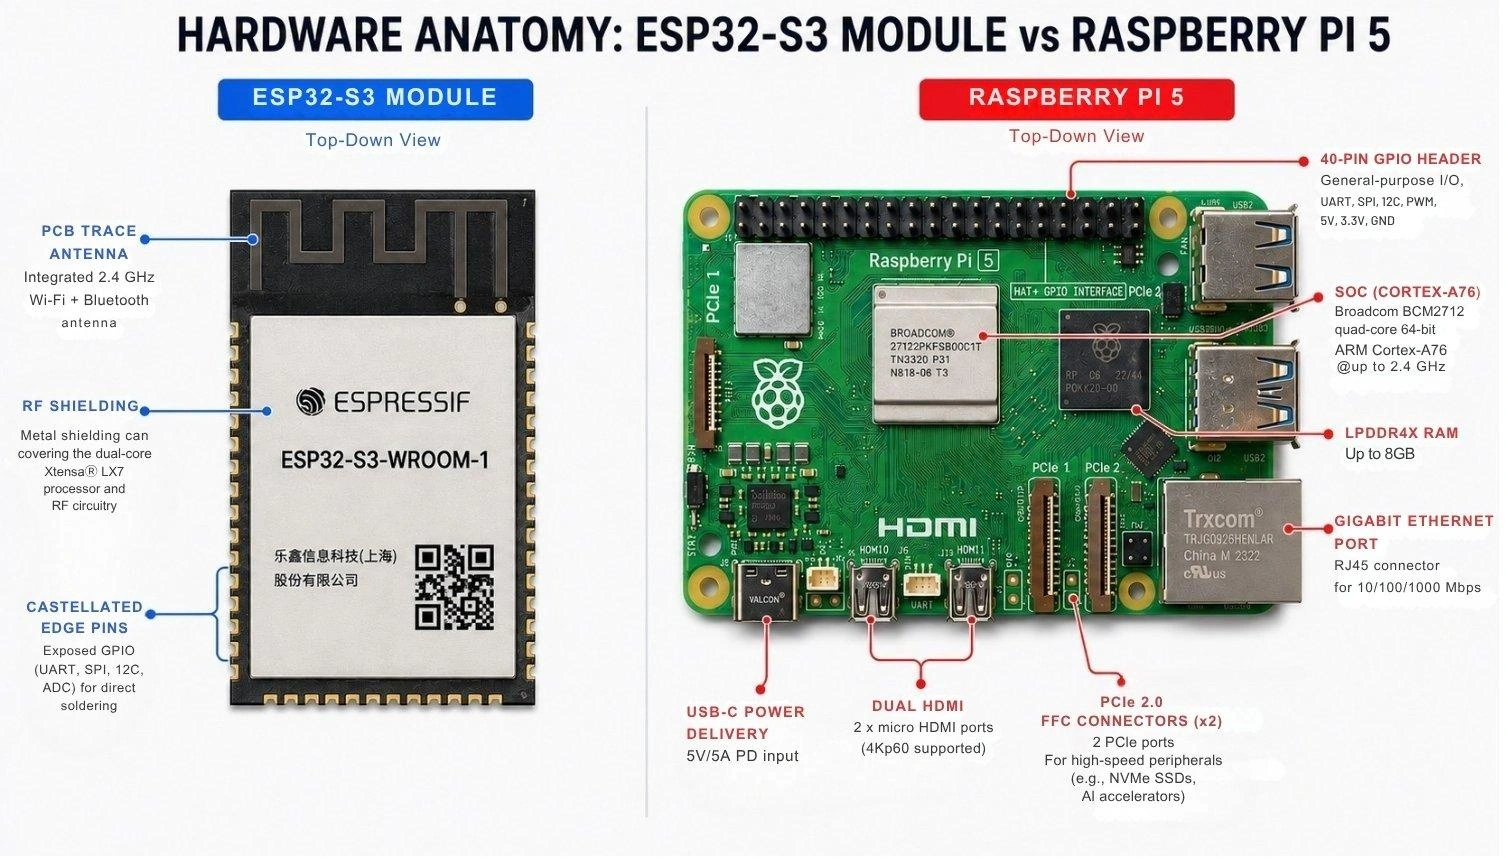
그림: ESP32-S3 모듈과 Raspberry Pi 5의 주요 부품·포트.
개발 환경: ESP-IDF와 Linux
- ESP-IDF: Espressif의 ESP-IDF는 C/C++, FreeRTOS 통합 및 하드웨어 제어를 제공하는 펌웨어 개발 환경입니다.
- Linux: Raspberry Pi에서는 Python, OpenCV 및 Docker를 활용할 수 있습니다. 개발 유연성이 높지만 OS 업데이트·의존성·서비스 관리도 운영 항목에 포함됩니다.
ESP32란?
원문은 ESP32 계열 중 ESP32-S3를 중심으로 소개합니다. 모델별 기능은 다르므로 아래 사양을 모든 ESP32에 적용해서는 안 됩니다.
- 처리: 최대 240 MHz 듀얼 코어 Xtensa LX7.
- 연결: Wi-Fi 802.11b/g/n과 Bluetooth 5.0 LE.
- 운영: FreeRTOS 기반 실시간 작업 스케줄링.
- 전력: 조건에 따라 딥 슬립 전류가 10 µA 미만일 수 있습니다.
- AI 연산: 벡터 명령을 이용해 일부 신경망 연산을 지원합니다.
복잡한 펌웨어에서는 메모리 사용량을 일찍 계획해야 합니다.
Raspberry Pi란?
Raspberry Pi 5는 Linux를 실행하는 소형 컴퓨터입니다.
- 처리: 2.4 GHz 쿼드 코어 ARM Cortex-A76, 원문 기준 최대 8 GB LPDDR4X RAM 구성.
- OS: 일반적으로 Raspberry Pi OS 등 Linux 배포판을 사용합니다.
- 소프트웨어: Python, Docker, SQLite, Flask 및 OpenCV를 활용할 수 있습니다.
- 확장: PCIe 2.0을 통해 NVMe 저장 장치 및 호환 AI 가속기 HAT을 연결할 수 있습니다.
실제품에서는 갑작스러운 전원 차단에 따른 저장 장치 손상 위험과 Linux 업데이트·서비스 관리 비용도 고려해야 합니다.
ESP32와 Raspberry Pi 모델 선택
두 제품군 모두 변종이 많으므로 설계 사양에는 구체적인 모델을 기재하는 편이 좋습니다.
IoT·TinyML용 ESP32 변종
- ESP32-WROOM(기본 ESP32): 일반적인 Wi-Fi/BLE 센서와 액추에이터 제어용.
- ESP32-S3: 벡터 명령과 PSRAM 지원 제품이 있어 웨이크 워드, 복잡한 HMI 및 일부 TinyML에 적합합니다. 모든 TinyML에 필수인 것은 아닙니다.
- ESP32-C3: 단일 코어 RISC-V 기반의 소형 저전력 노드에 활용할 수 있습니다.
- ESP32-C6: Wi-Fi 6, Zigbee 및 Thread/Matter 관련 기능을 지원하는 모델로, 세부 프로토콜 지원은 SDK와 모듈 사양을 확인하십시오.
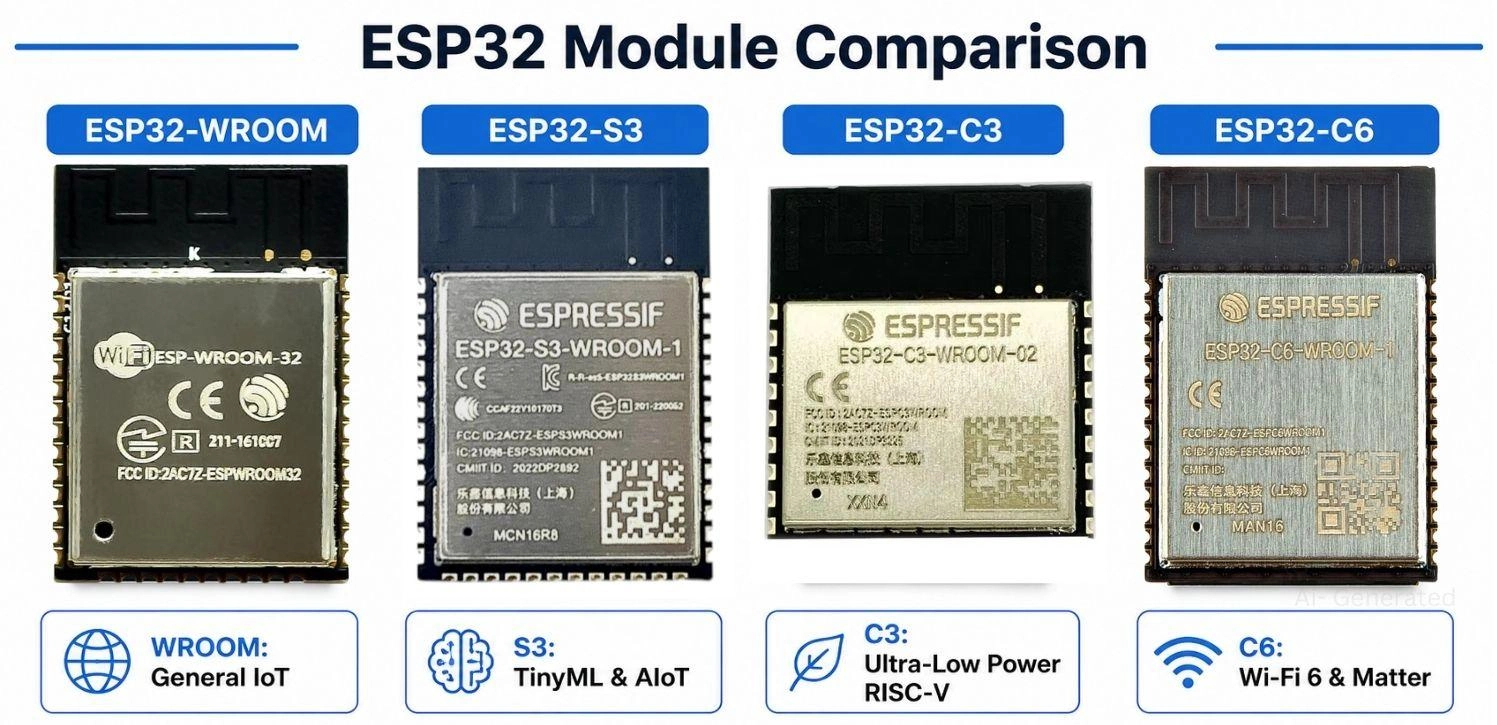
그림: ESP32-WROOM, S3, C3, C6의 대표 용도.
관련 글: ESP32 개발 보드 선택 가이드.
엣지 AI·임베디드 Linux용 Raspberry Pi 모델
- Raspberry Pi Zero 2 W: 작은 공간에서 Linux와 Python이 필요한 경우 검토합니다. MCU 수준의 딥 슬립 전력은 기대하기 어렵습니다. Docker 사용 가능성은 OS·메모리 구성에 따라 확인해야 합니다.
- Raspberry Pi 5: Cortex-A76과 PCIe 2.0을 갖춘 고성능 게이트웨이용 보드입니다. NVMe 및 호환 AI 가속기를 추가할 수 있습니다.
- Compute Module(CM4/CM5): 전용 캐리어 보드를 설계해 산업용 인터페이스, 열 설계 및 고속 신호 배선을 구현할 수 있습니다.
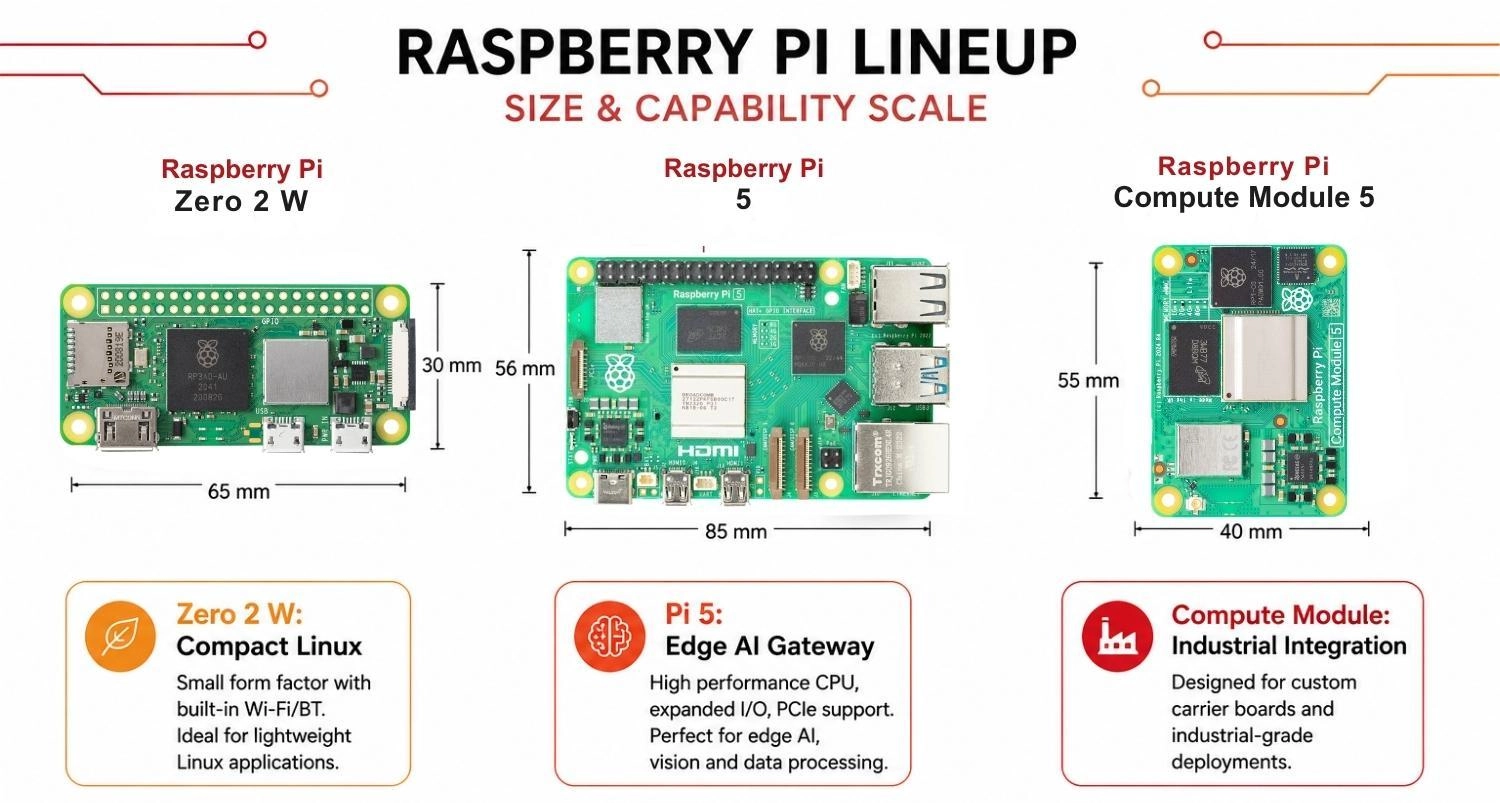
그림: Raspberry Pi Zero 2 W, Pi 5 및 Compute Module 비교.
ESP32와 Raspberry Pi 프로젝트의 PCB 설계
브레드보드에서 실제 PCB로 옮길 때는 RF 성능, 전원 안정성 및 조립 일관성을 함께 확인해야 합니다.
ESP32의 RF·전원 배치
- 안테나 금지 영역: PCB 안테나 아래와 주변의 동박·부품 금지 영역은 선택한 모듈 제조사의 레이아웃 지침을 따릅니다.
- 디커플링: 원문은 VDD·VDDA 가까이 100 nF와 10 µF를 0.5 mm 이내에 배치하는 예시를 제시합니다. 정확한 값·거리·핀은 모듈 회로도와 제조사 가이드를 우선 확인하십시오.
- 접지면: 디지털 영역 아래의 연속된 접지 경로를 유지하고 RF 안테나 금지 영역은 별도로 처리합니다.
- 스위칭 레귤레이터: 스위칭 루프를 짧게 하고 RF 회로와의 간섭을 줄입니다.
관련 글: 2층 ESP32-S2 모듈 PCB 설계.
Raspberry Pi 캐리어 보드 설계
- 5 V 전원: 원문은 Raspberry Pi 5의 최대 5 A 피크와 27 W 전원 공급 장치를 언급합니다. 전원 요구는 연결한 주변 장치와 모델별 공식 사양을 기준으로 검토하고 전압 강하가 작도록 설계합니다.
- 임피던스 제어: USB 3.0, PCIe 및 MIPI CSI/DSI 배선은 각 인터페이스의 차동 임피던스와 길이 정합 요구를 따릅니다.
- FFC 보호: 카메라·디스플레이 커넥터와 케이블에 조립 중 과도한 기계적 힘이 걸리지 않도록 배치합니다.
- 열 관리: 지속 부하에서의 스로틀링을 고려해 케이스의 공기 흐름이나 전도 방열 경로를 설계합니다.
PCB 시제품과 SMT 조립
ESP32 RF 보드와 Raspberry Pi 캐리어 보드 모두 PCB 제작과 조립 후 측정이 중요합니다. JLCPCB의 4층 적층 옵션과 SMT 조립 서비스를 검토할 수 있습니다. 임피던스 제어 가능 여부와 공차는 선택한 적층·주문 조건에 맞춰 별도로 확인해야 합니다.
자주 묻는 질문
IoT에는 ESP32가 Raspberry Pi보다 좋은가요?
배터리 기반 현장 센서라면 ESP32가 유리한 경우가 많습니다. 데이터 집계, 로컬 데이터베이스 및 큰 연산이 필요한 게이트웨이라면 Raspberry Pi가 적합할 수 있습니다.
ESP32에서 AI 모델을 실행할 수 있나요?
예. 양자화된 작은 TinyML 모델로 이상 탐지나 키워드 감지를 수행할 수 있습니다. 원문의 100~500 KB는 예시이며 모델 크기와 성능은 구현에 따라 달라집니다. 큰 영상 모델이나 LLM에는 일반적인 ESP32 구성이 적합하지 않습니다.
로봇에는 ESP32와 Raspberry Pi 중 무엇이 더 적합한가요?
역할을 나누는 방법이 있습니다. ESP32는 타이밍이 중요한 모터·센서 제어를, Raspberry Pi는 ROS와 영상 인식 등 상위 작업을 맡을 수 있습니다.
ESP32에서 Linux를 실행할 수 있나요?
일반적인 ESP32 계열은 Linux 커널에 필요한 MMU와 메모리 자원이 없어 보통 FreeRTOS 또는 베어메탈 펌웨어를 실행합니다.
ESP32와 Raspberry Pi는 어떻게 통신하나요?
무선으로는 Wi-Fi 위의 MQTT 등을, 같은 장치 안에서는 UART/USB, SPI 또는 I2C를 사용할 수 있습니다. 연결 방식은 거리, 지연, 처리량 및 배선 조건에 따라 정합니다.
두 플랫폼 모두 Python을 사용할 수 있나요?
예. Raspberry Pi에서는 일반적인 CPython과 Linux 패키지를 사용합니다. ESP32에서는 MCU 자원에 맞춘 MicroPython 또는 지원되는 CircuitPython 포트를 사용하므로 기능과 메모리 제약이 다릅니다.
결론
ESP32와 Raspberry Pi는 같은 역할의 대체품이 아닙니다. 저전력 센서와 시간에 민감한 제어에는 ESP32를, Linux 기반 데이터 처리와 영상·엣지 AI 게이트웨이에는 Raspberry Pi를 우선 검토합니다. 복합 시스템에서는 두 플랫폼을 결합할 수 있습니다.
RF 배선 또는 고속 캐리어 보드를 실제 하드웨어로 검증하려면 JLCPCB 시제품 조립 서비스의 부품 공급 및 제조 조건을 확인하십시오.
지속적인 성장
ESP32와 Raspberry Pi 비교: IoT·로봇·엣지 AI 선택 가이드
배터리로 구동하는 스마트 농업 센서와 영상 기반 산업 검사 카메라는 모두 IoT 장치이지만, 필요한 하드웨어는 크게 다릅니다. ESP32와 Raspberry Pi를 같은 종류의 보드처럼 비교하기보다 마이크로컨트롤러(MCU)와 단일 보드 컴퓨터(SBC)의 역할 차이부터 살펴봐야 합니다. ESP32는 저전력 센서와 실시간 제어에, Raspberry Pi는 Linux 기반 멀티태스킹과 비교적 무거운 엣지 연산에 적합합니다. 이 글에서는 성능·소비 전력·IoT·로봇·TinyML·엣지 AI·PCB 설계 관점에서 두 플랫폼을 비교합니다. MCU와 SBC의 구조적 차이 ESP32와 Raspberry Pi의 성능 및 소비 전력 IoT·로봇에서의 선택 기준 ESP32의 TinyML과 Raspberry Pi의 엣지 AI 두 플랫폼을 함께 쓰는 하이브리드 구조 ESP32 모듈과 Raspberry Pi 캐리어 보드의 PCB 설계 그림: ESP32-S3와 Raspberry Pi 5의 주요 구성 비교. ESP32 vs......
Arduino LED 드라이버: 74HC595와 MAX7219 연결·제어 방법
LED가 많아지면 Arduino의 GPIO 핀과 전류 용량이 빠르게 부족해집니다. 출력 확장 IC나 전용 LED 드라이버를 사용하면 핀 사용을 줄이고, 경우에 따라 표시 갱신 작업을 하드웨어에 맡길 수 있습니다. 이 글에서는 74HC595 시프트 레지스터와 MAX7219 드라이버의 동작, 배선, 데이지 체인 연결과 제어 방법을 비교합니다. Arduino 프로젝트에 LED 드라이버 IC가 필요한 이유 Arduino GPIO 핀과 전류의 한계 ATmega328P 기반 Arduino Uno는 LED를 다수 직접 구동할 때 다음 조건을 고려해야 합니다. 핀별 전류: Arduino Uno 자료의 디지털 I/O 핀 정격은 20 mA입니다. 원문이 언급한 40 mA는 절대 최대값으로, 연속 동작 목표로 사용하면 안 됩니다. 패키지 합계: 원문은 마이크로컨트롤러의 VCC·GND를 통과하는 합계 전류의 한계를 200 mA로 제시합니다. 핀 그룹별 조건도 데이터시트에서 확인해야 합니다. 핀 수: Arduino ......
연산 증폭기 기호 읽는 법: 반전·비반전 입력과 741 핀 배열
아날로그 회로도에서 연산 증폭기(op amp)는 입력 두 개와 출력 한 개가 있는 삼각형으로 자주 표시됩니다. 증폭 회로를 설계하려면 반전 입력과 비반전 입력을 구분하고, 전원 핀이 어디에 연결되는지 읽을 수 있어야 합니다. 기본 연산 증폭기 기호에는 비반전 입력, 반전 입력, 출력이 표시됩니다. 전원 연결은 회로도 작성 방식에 따라 기호 안에 보이거나 생략될 수 있습니다. 이 글에서 살펴볼 내용 연산 증폭기 기호의 각 부분이 뜻하는 것 입력에 붙은 +와 − 표시의 의미 전원 핀이 표시되거나 숨겨지는 이유 전압 팔로어, 반전 증폭기, 비교기 회로 구분법 연산 증폭기와 비교기의 기호 비교 741의 회로도 기호와 실제 DIP-8 핀 번호 대응 회로도 기호와 PCB 풋프린트 연결 방법 연산 증폭기 기호란? 연산 증폭기 기호는 이득이 큰 차동 증폭기를 나타냅니다. 일반적으로 왼쪽의 평평한 변에 입력이 두 개 있고, 오른쪽 삼각형 꼭짓점에 출력이 있습니다. 기호의 방향은 회로도에서 신호 흐름을 읽는 데......
ESP32-S3 개발 보드 설계 방법: 회로도부터 PCB 제작까지
맞춤형 ESP32-S3 개발 보드를 설계하면 하드웨어 구성을 프로젝트에 맞게 조정할 수 있습니다. 기성 보드 대신 필요한 GPIO만 외부로 빼고, 주변 회로를 한 기판에 통합하며, 양산을 고려한 크기와 배치를 정할 수 있습니다. 이 튜토리얼에서는 4층 ESP32-S3 개발 보드를 처음부터 설계합니다. 회로도 구성, 4층 적층 계획, 배선 원칙, 제조 파일 준비를 거쳐 JLCPCB의 PCB 제작·조립 과정까지 살펴봅니다. 완성된 보드의 구성은 다음과 같습니다. ESP32-S3-WROOM 모듈(Wi-Fi 및 Bluetooth LE 5.0) 일반적인 프로그래밍과 디버깅을 위한 CP2102 USB-UART 인터페이스 USB 애플리케이션을 위한 원생 USB OTG Type-C 커넥터 버튼을 누르지 않고 다운로드 모드로 진입하는 자동 부팅·다운로드 회로 방열과 노이즈 필터링을 고려한 AMS1117-3.3 V 레귤레이터 수동 제어용 Reset·Boot 택트 버튼 전원 표시 및 GPIO2 사용자 제어용 상태......
스위치 회로 기호 읽는 법: SPST·SPDT·NO·NC 비교
스위치는 회로의 전류 경로를 열거나 닫는 부품입니다. 접점이 닫히면 전류가 흐르고, 열리면 경로가 끊깁니다. 회로도에서 스위치 기호를 읽을 수 있으면 기기가 어떻게 켜지고, 신호 경로를 바꾸며, 특정 동작을 시작하는지 파악하기 쉽습니다. 고장 진단에도 도움이 됩니다. 이 글에서 다루는 내용 1. 회로도에서 스위치 기호가 뜻하는 것 2. SPST, SPDT, DPDT 스위치 기호의 차이 3. 평상시 열림(NO)과 평상시 닫힘(NC) 4. 스위치 기호 읽는 순서 5. 실제 회로 예시 6. PCB 설계에 스위치 기호 적용하기 그림: 회로도에 표시된 스위치 기호와 PCB에 실장된 실제 스위치의 관계. 스위치 종류와 회로 기호 회로도에서 자주 보는 스위치 기호는 다음과 같습니다. SPST(Single Pole Single Throw): 하나의 경로를 켜거나 끄는 가장 단순한 방식 SPDT(Single Pole Double Throw): 두 경로 중 하나를 선택하는 방식 DPDT(Double Pole D......
다이오드 전압 강하란? 종류별 순방향 전압·계산·측정 방법`
다이오드에 전류가 흐르면 양단에 전압이 걸립니다. 이 다이오드 전압 강하는 부하에 도달하는 전압과 소자에서 발생하는 열을 결정합니다. 전원 전압이 낮은 회로에서는 부하가 정상 동작할 수 있는지도 좌우합니다. 이 글에서는 다이오드 종류별 순방향 전압, 계산식, 전압 강하에 영향을 주는 요인, 멀티미터 측정 방법과 실제 회로 설계에서의 의미를 살펴봅니다. 다이오드 전압 강하란? 다이오드 전압 강하는 애노드에서 캐소드로 전류가 흐를 때 다이오드 양단에 나타나는 순방향 전압(Vf)입니다. 순방향 전압 강하라고도 합니다. 순방향 전압(Vf)은 다이오드가 순방향 바이어스 상태로 도통할 때 측정되는 전압입니다. 전류는 애노드로 들어가 캐소드로 나갑니다. 접합부에 형성되는 전압의 크기는 전류, 온도, 다이오드 구조에 따라 달라집니다. 이상적인 다이오드는 전압 강하가 0V인 완전한 스위치로 취급합니다. 반면 실제 다이오드에는 도통 시 전압 강하가 발생하며, 그만큼의 전력이 열로 소모되어 부하에 전달되지 않습니......