Arduino vs Raspberry Pi: 로봇·IoT 프로젝트별 보드 선택 가이드
1 분
- Arduino vs Raspberry Pi: 핵심 차이
- 프로젝트별 추천 기준
- Arduino Uno R4와 Raspberry Pi 5를 연결할 때 주의할 점
- Raspberry Pi와 MCU를 함께 쓰는 구조
- 구매 전에 비교할 항목
- 자주 묻는 질문
Arduino와 Raspberry Pi 중 무엇을 먼저 살지 고민된다면 CPU 속도보다 프로젝트가 Linux 컴퓨터를 필요로 하는지를 먼저 물어보세요. Arduino는 여러 MCU 개발 보드와 소프트웨어 생태계, Raspberry Pi 5는 Linux를 실행하는 단일 보드 컴퓨터(SBC)입니다. 두 제품은 센서 제어와 영상 처리처럼 잘 맞는 일이 다릅니다.
Arduino vs Raspberry Pi: 핵심 차이
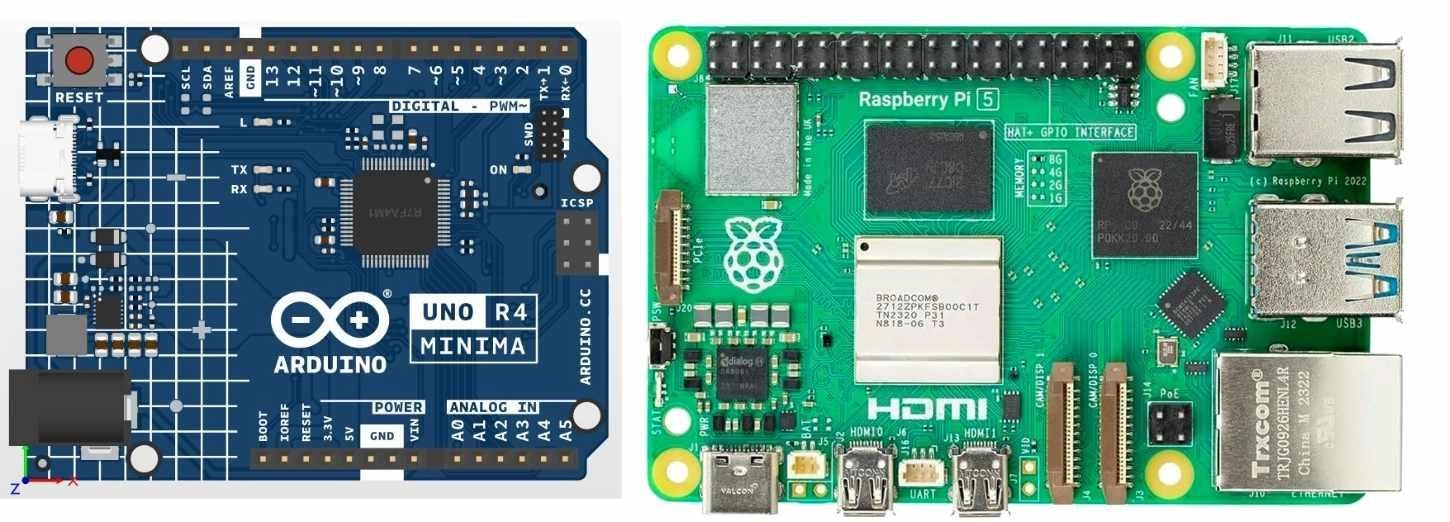
| 항목 | Arduino Uno R4 예시 | Raspberry Pi 5 예시 |
|---|---|---|
| 구조 | MCU 기반 개발 보드 | Linux를 실행하는 SBC |
| 주요 용도 | 센서 읽기, 액추에이터·모터 제어 | 카메라, 네트워크, UI, 데이터 처리 |
| 소프트웨어 | Arduino 스케치와 MCU 라이브러리 | 운영체제와 다중 프로세스 |
| 입출력 타이밍 | MCU 주변장치로 일정한 제어 주기 설계에 유리 | 일반 Linux 사용자 프로그램은 스케줄링 지터 고려 |
| 전원·저장 | 보드 모델에 따라 다름 | 전원 공급·microSD 또는 다른 저장장치 검토 |
프로젝트별 추천 기준
- 토양 수분 센서와 펌프: 단순 측정·제어가 목적이라면 Arduino 또는 다른 저전력 MCU가 간단합니다. 배터리 수명은 보드 전체 소비전류를 측정해야 합니다.
- 카메라와 영상 분석: Linux 기반의 영상 처리·저장·네트워크 서비스가 필요하다면 Raspberry Pi가 편리합니다.
- 로봇: 모터 제어 주기가 중요하면 MCU의 타이머와 인터럽트를 사용하고, 경로 계획·비전은 Pi에서 실행하는 구성을 검토할 수 있습니다.
- IoT 센서 노드: 무선이 필요하면 Wi‑Fi 또는 BLE가 있는 Arduino 보드, ESP32 기반 보드 등 구체적인 모델을 비교하세요. “Arduino에는 무선이 없다”는 일반화는 맞지 않습니다.
Arduino Uno R4와 Raspberry Pi 5를 연결할 때 주의할 점
Arduino Uno R4의 GPIO는 5 V 로직이고 Raspberry Pi의 일반 GPIO는 3.3 V이며 5 V 입력을 허용하지 않습니다. 두 보드의 신호를 연결할 때는 전압 레벨, 공통 GND, 인터페이스 방향을 확인하고 필요한 레벨 시프터를 사용하세요. 전원 핀과 GPIO 핀을 혼동하면 보드를 손상시킬 수 있습니다. 공식 사양은 Arduino Uno R4 WiFi 문서와 Raspberry Pi 하드웨어 문서에서 확인할 수 있습니다.
Raspberry Pi와 MCU를 함께 쓰는 구조
Pi가 카메라·웹 대시보드·데이터 저장을 맡고, MCU가 엔코더·PWM·센서 인터럽트를 맡는 구조가 가능합니다. UART, USB, I²C, SPI 중 인터페이스를 고르고 메시지 형식, 오류 처리, 전원 시퀀스를 정하세요. Raspberry Pi에도 하드웨어 PWM 등 주변장치가 있으므로 “Pi는 모든 실시간 제어가 불가능하다”는 식으로 단정할 필요는 없습니다. 필요한 지터 허용 범위와 소프트웨어 구조가 선택 기준입니다.
구매 전에 비교할 항목
| 질문 | 확인 이유 |
|---|---|
| 카메라·화면·Linux 앱이 필요한가? | SBC 필요 여부 판단 |
| 전원 투입 후 즉시 제어해야 하는가? | 부팅 시간과 안전 상태 설계 |
| 배터리로 얼마나 오래 동작해야 하는가? | 보드 전체 전력·슬립·통신 주기 계산 |
| GPIO 전압과 인터페이스는? | 레벨 변환과 보호 회로 결정 |
| 시제품을 독자 PCB로 만들 계획인가? | MCU·커넥터·전원·조립 자료 준비 |
자주 묻는 질문
Arduino는 반드시 8비트인가요?
아닙니다. 예를 들어 Uno R4의 주 MCU는 32비트 Arm Cortex‑M4 기반 RA4M1입니다. Arduino는 단일 칩 이름이 아니라 보드·개발 환경의 생태계입니다.
Raspberry Pi 5에는 어떤 전원이 필요한가요?
Raspberry Pi 공식 문서는 고품질 USB‑C 전원을 요구하며 주변장치 사용량에 따라 5 V/5 A 전원을 권장합니다. 5 V/3 A 공급으로 부팅할 수 있어도 주변장치 전류가 제한될 수 있습니다.
시제품을 PCB로 제작하려면?
회로도와 부품 번호를 확정하고 Gerber, BOM, CPL을 준비하세요. JLCPCB 한국어 견적 페이지에서 PCB·조립 조건 확인하기로 이어갈 수 있습니다.
지속적인 성장
100 nF 커패시터란? 104 표기, 용도와 MLCC 선택 방법
핵심 요약 정전용량: 100 nF는 0.1 µF, 100,000 pF와 같은 공칭값입니다. 표기: 리드형 세라믹·필름 커패시터에는 104 코드가 쓰이지만, 칩형 MLCC에는 값이 표시되지 않는 경우가 많습니다. 주요 용도: IC 전원 핀의 디커플링에 사용해 빠른 과도 전류를 공급하고 고주파 노이즈를 그라운드로 우회시킵니다. 일반적인 선택: 범용 디커플링은 X7R 또는 X5R MLCC를 먼저 검토하며 0402와 0603 패키지가 널리 쓰입니다. 선정 기준: Class 2 세라믹 커패시터는 DC 전압에서 유효 정전용량이 감소할 수 있으므로 유전체, 정격 전압, 패키지를 함께 선택합니다. 100 nF 커패시터는 0.1 µF 커패시터와 같은 값이며, 리드형 부품에는 흔히 104로 표시됩니다. IC 전원 핀 옆에 배치하는 디커플링 커패시터로 자주 쓰이고, 신호 결합, 노이즈 필터, RC 타이밍 회로에도 사용됩니다. 공칭 정전용량이 같아도 유전체, 정격 전압, 패키지에 따라 실제 회로에서의 특성은 달라집......
NPN·PNP 트랜지스터 차이: 구조, 기호, 스위칭 회로 비교
NPN과 PNP 트랜지스터는 모두 스위칭과 증폭에 쓰이는 바이폴라 접합 트랜지스터(BJT)입니다. 세 개의 반도체층과 베이스·컬렉터·이미터 단자를 갖지만 바이어스 극성과 관습적 전류 방향은 반대입니다. 두 종류를 혼동하면 릴레이가 켜지지 않거나 하이사이드 부하가 의도와 달리 동작할 수 있습니다. 구조와 회로 기호, 스위칭 방식, 선택 기준을 비교합니다. NPN과 PNP 트랜지스터 차이 한눈에 보기 항목 NPN PNP 반도체층 구조 N-P-N P-N-P 다수 캐리어 전자 정공 켜졌을 때 관습적 전류 방향 컬렉터 → 이미터 이미터 → 컬렉터 대표적인 턴온 조건 베이스가 이미터보다 약 0.7 V 높음 베이스가 이미터보다 약 0.7 V 낮음 기호의 이미터 화살표 바깥쪽 안쪽 주요 스위칭 위치 로우사이드 하이사이드 상대적 속도 일반적으로 빠른 편 일반적으로 조금 느린 편 보급 정도 더 흔함 상대적으로 적음 0.7 V와 속도 비교는 대표적인 실리콘 소자 설명입니다. 실제 턴온 전압과 스위칭 시간은 부품·......
후막 저항과 박막 저항 차이: 공차·TCR·용도별 선택법
핵심 요약 풀업·풀다운, LED 전류 제한, 디지털 회로, 서지에 노출되는 위치에는 가격과 내구성을 고려해 후막 저항을 우선 검토할 수 있습니다. 전압 분배, 기준 전압, 증폭도 설정, 전류 감지처럼 저항값이 아날로그 측정 결과를 결정한다면 공차와 온도계수(TCR)가 낮은 박막 저항을 검토해야 합니다. PCB에서 후막 저항과 박막 저항을 잘못 선택하면 불필요한 부품비가 발생하거나 측정 오차와 온도 드리프트가 커질 수 있습니다. 두 종류의 구조, 성능, 비용 차이를 비교하고 회로에 맞게 선택하는 방법을 살펴봅니다. 후막 저항과 박막 저항 한눈에 비교 후막 저항은 저항 페이스트를 인쇄해 만드는 범용 부품으로 가격과 내구성이 강점입니다. 일반적인 설계에서 저항 위치의 약 95%에 후막을 쓴다는 경험칙도 있습니다. 박막 저항은 금속막을 증착하고 레이저로 값을 조정해 공차, TCR, 잡음, 장기 안정성이 중요한 곳에 사용합니다. 동급 정밀 박막 부품은 후막보다 대체로 5~10배 비쌀 수 있지만, 실제 ......
SoC란? 시스템 온 칩 구조와 MCU·FPGA 차이
스마트폰부터 IoT 센서, 산업용 제어기와 엣지 AI 장치까지 다양한 제품에 시스템 온 칩(SoC)이 사용됩니다. CPU와 메모리 제어기, 통신 인터페이스 및 전용 가속기를 한 반도체 다이에 통합하면 보드 면적과 전력 사용을 줄일 수 있습니다. 다만 실제 통합 기능은 칩마다 다릅니다. 임베디드 Linux용 프로세서를 고르거나 AI 기능을 검토하고 MCU·FPGA와 비교하려면 SoC 내부 구조를 이해해야 합니다. 이 글에서 살펴볼 내용: SoC의 정의와 내부 데이터 흐름 주요 하드웨어 구성 요소 SoC·MCU·MPU·FPGA의 차이 AI 가속기의 역할 프로젝트에 맞는 SoC 선정 기준 시스템 온 칩(SoC)이란? 시스템 온 칩(System on a Chip, SoC)은 전자 시스템에 필요한 여러 기능을 하나의 반도체 다이에 통합한 집적회로입니다. 여러 IC를 PCB에서 연결하는 구조와 달리 CPU, 메모리 제어, I/O 및 경우에 따라 GPU·무선 기능 등을 칩 내부 연결망으로 묶습니다. 외부 ......
STM32 vs ESP32 비교: 성능·소비 전력·무선 연결·주변장치
STM32와 ESP32 중 무엇을 고를지는 부품 가격만으로 결정할 수 없습니다. Wi-Fi·Bluetooth가 내장된 ESP32가 더 간단한 연결형 제품도 있지만, 실시간 제어, 아날로그 측정, 저전력 대기, 산업용 인터페이스가 중요하면 특정 STM32가 더 잘 맞을 수 있습니다. 반대로 무선 연결과 빠른 개발이 핵심이라면 ESP32가 유리할 수 있습니다. 이 글에서는 성능, 전력, 연결성, 주변장치, 산업용·IoT 용도, 개발 환경을 비교합니다. 같은 이름 아래에도 모델이 많으므로 수치와 기능은 정확한 부품 번호의 데이터시트로 확인해야 합니다. 그림: STM32 MCU와 ESP32 무선 모듈 ESP32가 저렴한데 STM32를 선택하는 이유는? STM32의 추가 비용이 타당한 경우 실시간 제어: 모터 FOC, SMPS 피드백, 인터록에서 필요한 인터럽트 지연과 타이머 기능을 검토합니다. 실제 결정성은 펌웨어 구조와 주변장치 설정에 달려 있습니다. 아날로그 성능: STM32 모델별 ADC·오버샘......
STM32 MCU 선택 가이드: 시리즈·Cortex-M 코어·주변장치 비교
STMicroelectronics의 STM32 MCU는 여러 시리즈와 수많은 부품 번호로 구성됩니다. 선택 폭이 넓은 만큼 잘못 고르면 필요 이상으로 BOM 비용과 소비 전력이 늘거나, 필요한 주변장치가 빠져 PCB를 다시 설계할 수 있습니다. 이 가이드는 ARM Cortex-M 기반 STM32를 성능·전력·메모리·주변장치·패키지·개발 환경 순서로 검토합니다. 그림: 전원·무선·모터 제어·보안 용도의 STM32 MCU 예 STM32 시리즈 비교: 용도에 맞는 제품군부터 고르기 각 시리즈는 성능, 전력, 비용의 균형점이 다릅니다. STM32F4는 널리 사용되지만 신규 설계라면 G·H·U·C·무선 시리즈도 요구사항에 맞춰 비교해야 합니다. 아래 최대 사양은 원문에 제시된 제품군 예이며, 실제 값은 정확한 부품 번호와 데이터시트로 확인하세요. 시리즈 코어 최대 클록 예 Flash 예 RAM 예 주요 용도 개발 보드 예 STM32F4 Cortex-M4F 180 MHz 최대 2 MB 최대 384 KB ......