De trois cartes électroniques à une seule PCB - Arfit et JLCPCB pour la Coupe de France de Robotique
7 min
- Le projet
- Le défi
- La solution
- La fabrication avec JLCPCB
- La qualité de fabrication
- Le résultat
- Les bénéfices obtenus
- De la conception numérique au robot final
- Le témoignage de l’équipe ARFIT
Comment JLCPCB a contribué à la réussite du robot Ninja d'ARFIT lors de la Coupe de France de Robotique 2026
En concevant une carte électronique personnalisée avec KiCad et en confiant sa fabrication à JLCPCB, l’équipe étudiante ARFIT a pu réduire l’encombrement de son robot, simplifier son câblage et améliorer sa fiabilité avant la compétition.
Le projet
Concevoir un robot autonome performant dans un espace très contraint
Dans le cadre de la Coupe de France de Robotique, notre équipe étudiante ARFIT a conçu et réalisé un robot autonome baptisé Ninja.
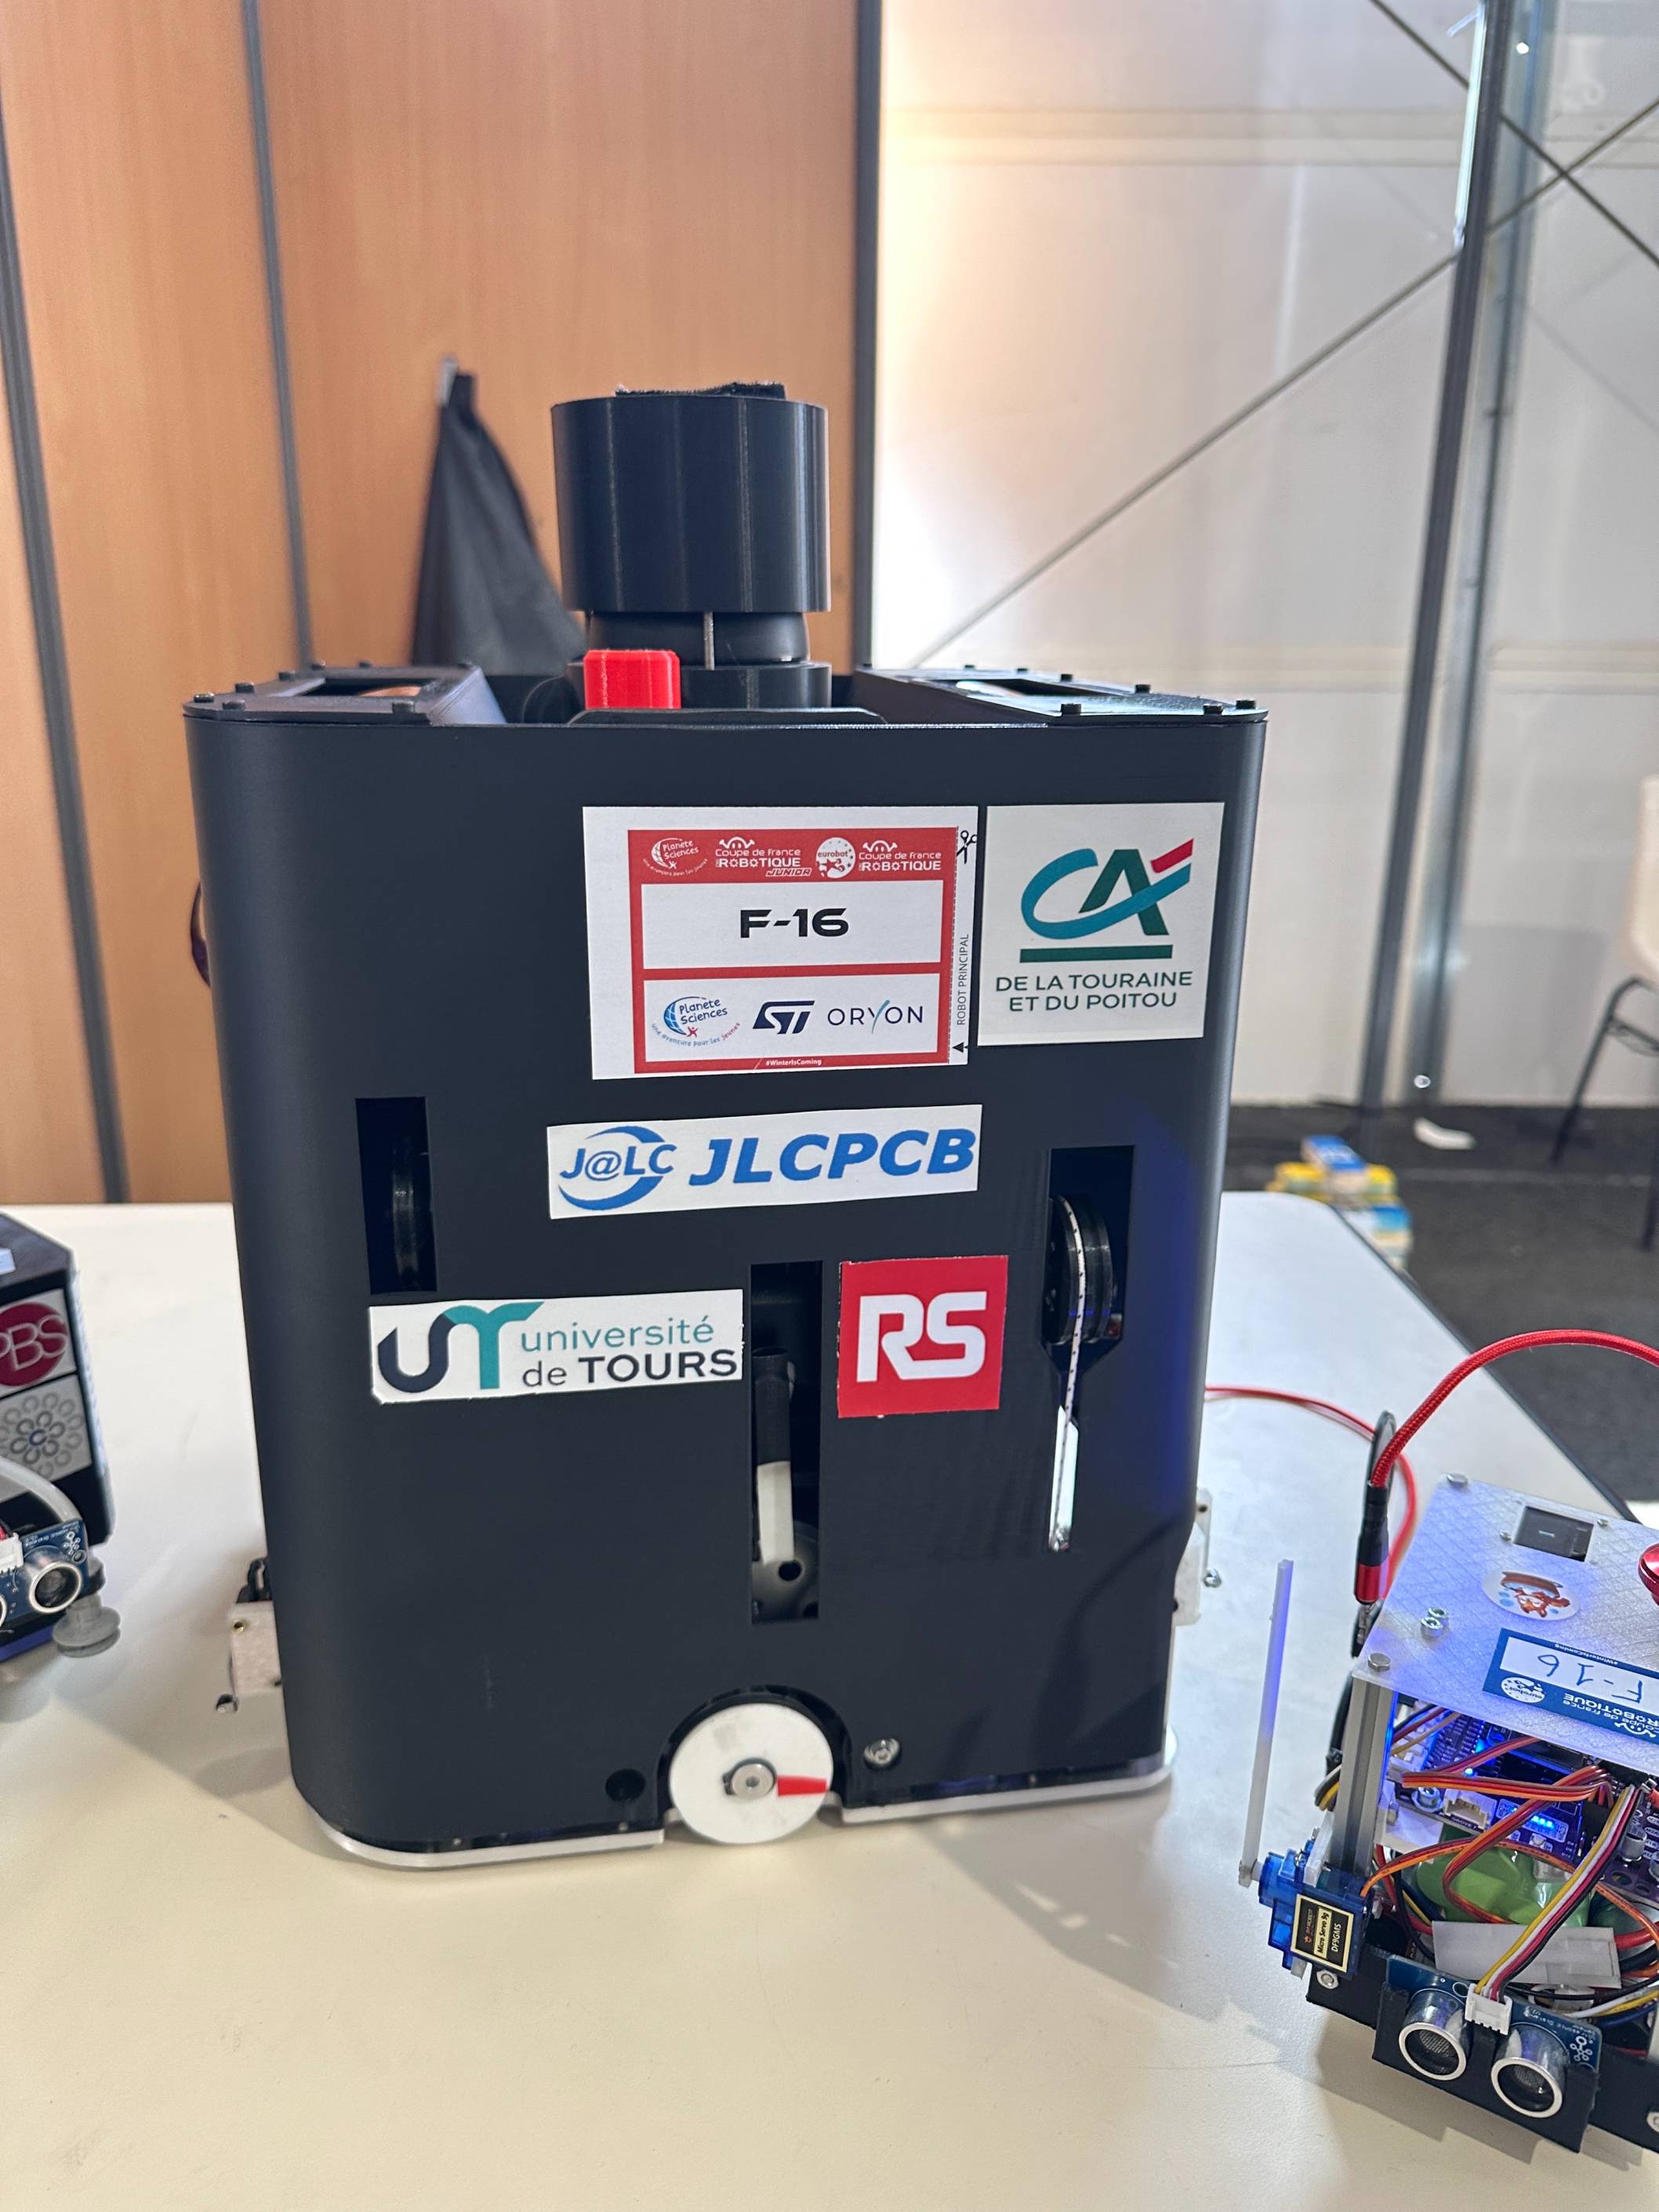
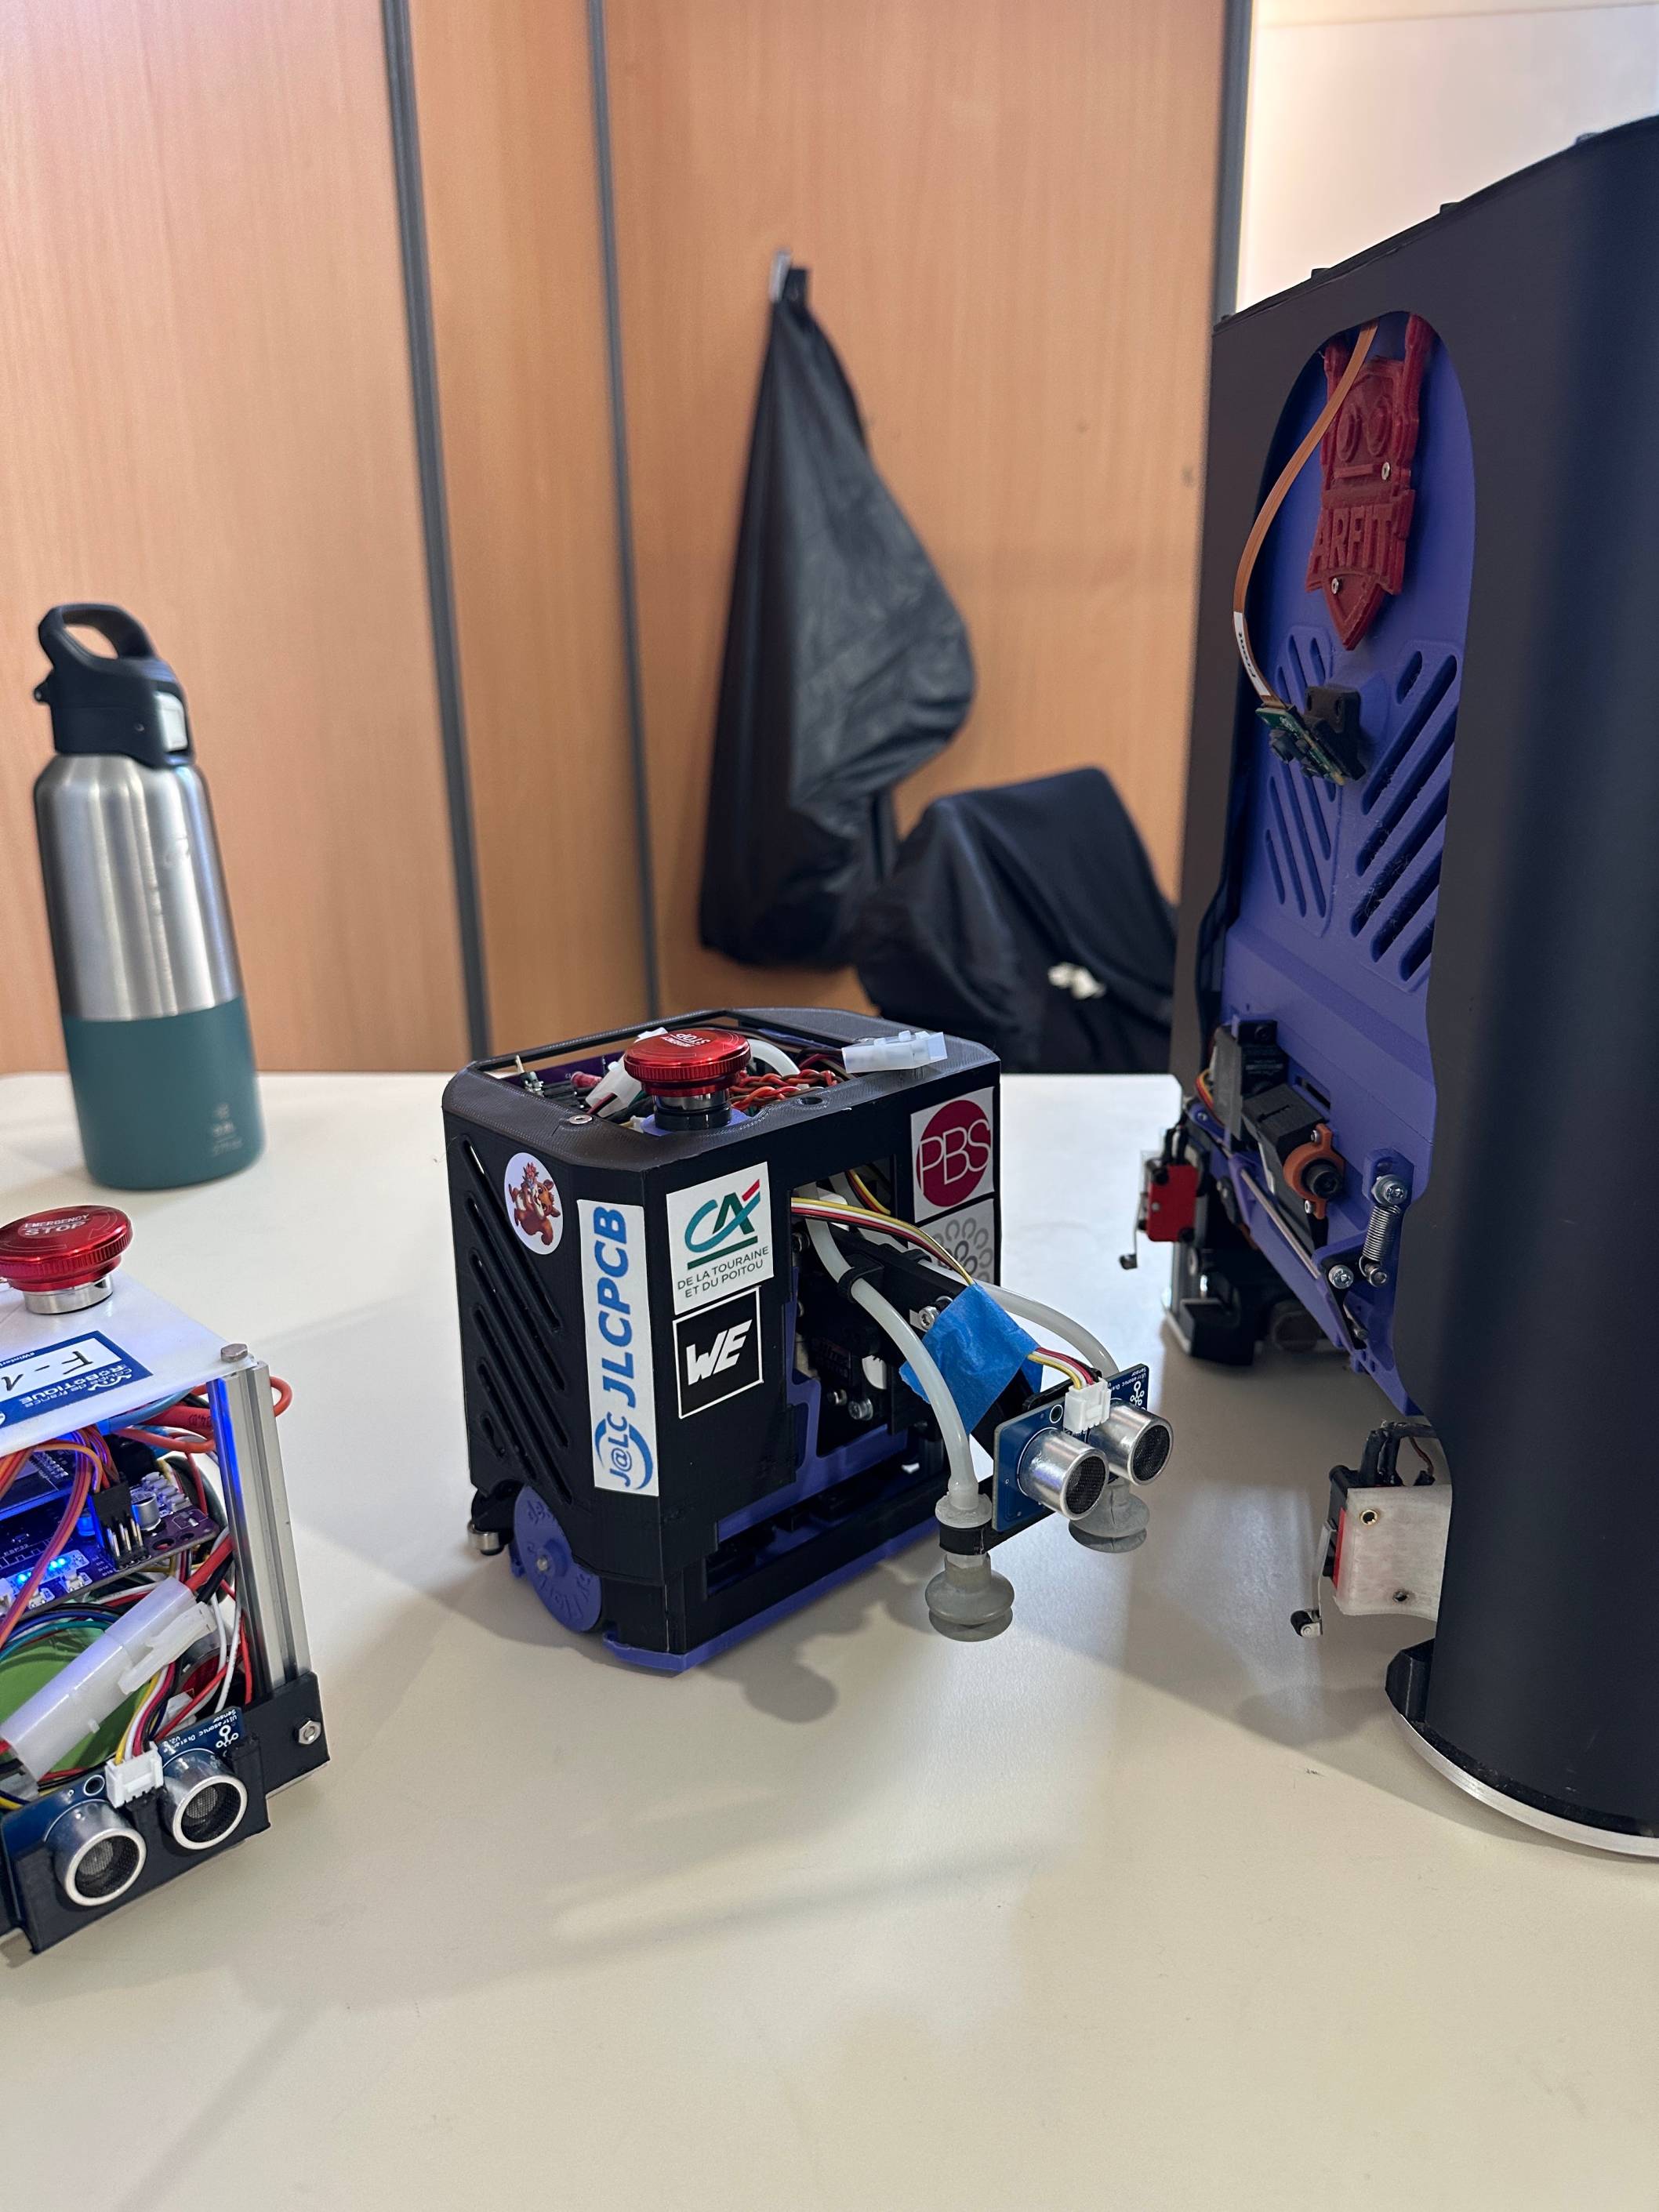
Figure 1: Robot Ninja de ARFIT
L’un des principaux défis du projet consistait à intégrer l’ensemble de l’électronique dans un espace limité, tout en garantissant un système fiable, accessible et facile à maintenir.
Pour répondre à ces contraintes, l’équipe a décidé de remplacer son architecture électronique initiale par une carte personnalisée conçue sous KiCad, puis fabriquée par JLCPCB.
Le défi
Une électronique fonctionnelle, mais trop volumineuse et complexe
Au début du projet, l’électronique de Ninja reposait sur trois cartes distinctes reliées entre elles par de nombreux câbles.
Cette première solution permettait au robot de fonctionner, mais elle présentait plusieurs limites importantes :
- un encombrement élevé à l’intérieur du robot ;
- un câblage complexe et difficile à organiser ;
- des opérations de maintenance plus longues ;
- un risque accru de mauvais contact ;
- un nombre important de points de défaillance potentiels pendant les essais et la compétition.
Chaque câble et chaque connecteur supplémentaire augmentaient la complexité du système. Dans un robot soumis à des vibrations, à des déplacements rapides et à des interventions fréquentes, cette architecture pouvait rapidement devenir une source de problèmes.
L’objectif de l’équipe était donc clair : regrouper toutes les fonctions électroniques essentielles sur une seule carte compacte, fiable et adaptée aux contraintes du robot.
La solution
Centraliser toute l’électronique sur une PCB de 7 × 8,5 cm
L’équipe ARFIT a conçu sous KiCad une carte électronique personnalisée de seulement 7 × 8,5 cm.
Cette PCB unique intégrait l’ensemble des éléments nécessaires au fonctionnement du robot :
- un microcontrôleur ESP32 ;
- deux drivers moteur ;
- un régulateur de tension ;
- des sorties pour les LED ;
- deux connecteurs pour servomoteurs ;
- deux sorties pour les pompes ;
- les résistances et condensateurs nécessaires au fonctionnement du circuit ;
- un connecteur relié au bouton d’arrêt d’urgence.
Cette nouvelle architecture a permis de remplacer trois cartes distinctes par une seule PCB parfaitement adaptée aux dimensions et aux besoins de Ninja.
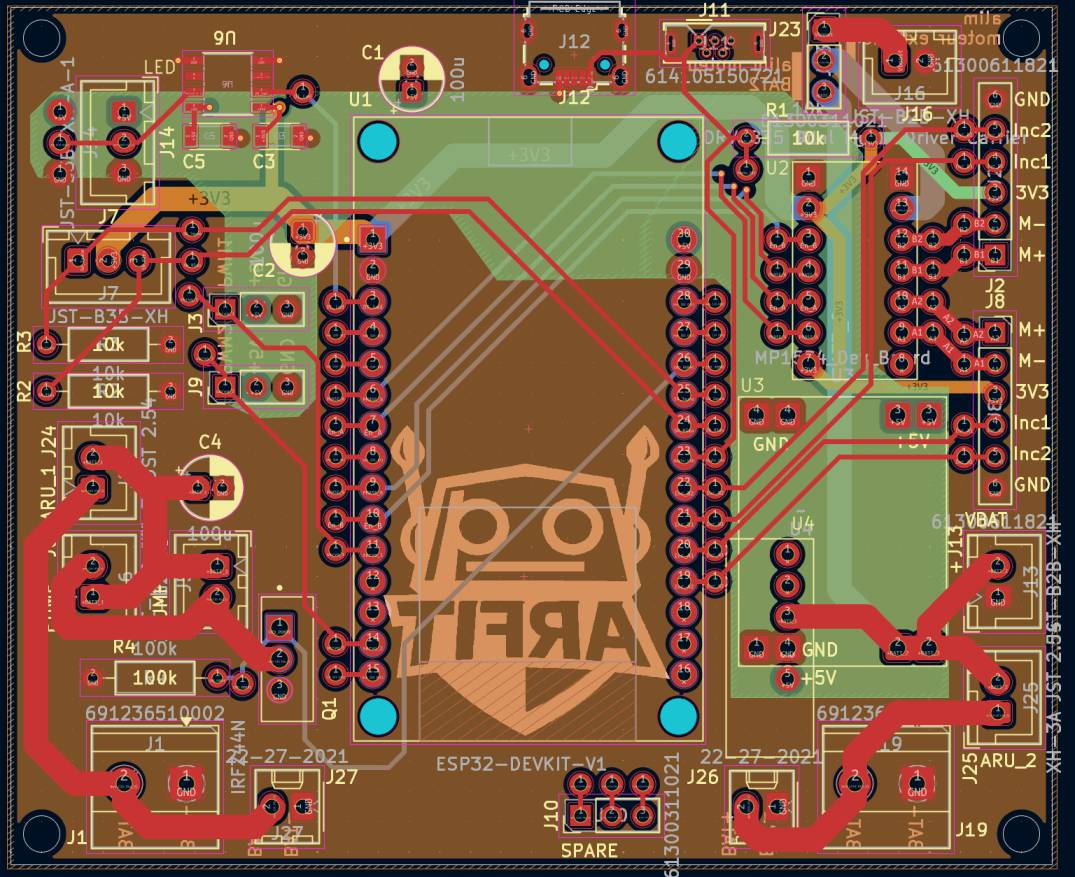
Figure 1 : Schema Kicad
Moins de câbles, moins de risques
La centralisation des composants a fortement réduit le nombre de connexions entre les différents éléments du robot.
Le câblage est ainsi devenu plus simple, plus lisible et plus rapide à installer. La réduction du nombre de connecteurs a également limité les risques de faux contacts et facilité les vérifications avant chaque essai.
La fabrication avec JLCPCB
Un processus de commande simple et accessible
Une fois la conception finalisée sous KiCad, les fichiers de fabrication ont été transmis à JLCPCB.
Pour l’équipe ARFIT, il s’agissait de l’une de ses premières expériences avec une carte électronique entièrement personnalisée. La clarté du site et la simplicité du processus de commande ont donc été particulièrement appréciées.
Les différentes options de fabrication étaient faciles à comprendre, ce qui a permis à l’équipe de configurer et de commander la PCB sans difficulté.
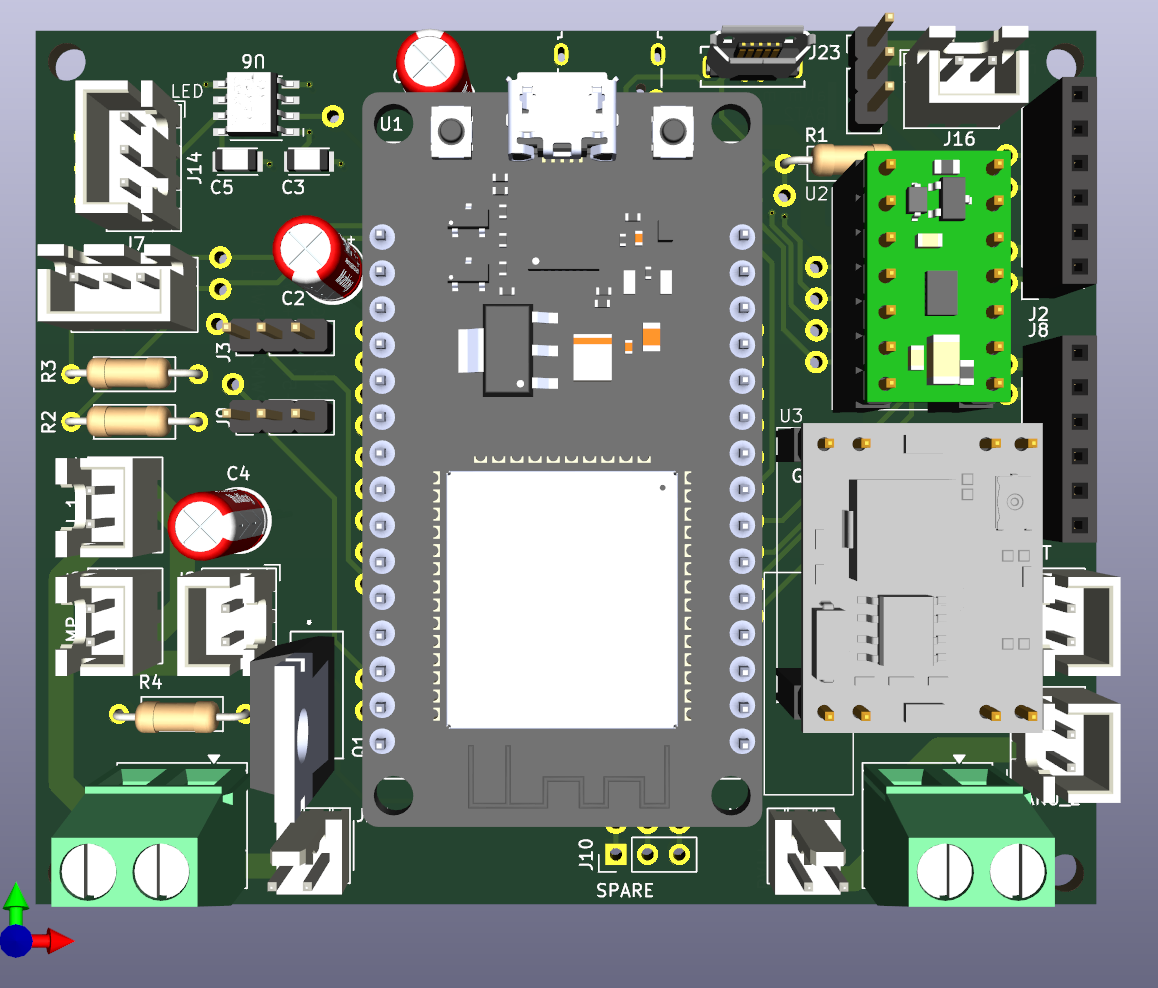
Figure 3: CAO de la PCB
Une carte personnalisée aux couleurs du projet
L’équipe a choisi une finition violette, en harmonie avec les couleurs du robot et de l’établissement.
Au-delà de son intérêt fonctionnel, ce choix esthétique a donné à la carte une identité visuelle cohérente avec l’ensemble du projet. La PCB est ainsi devenue un véritable élément du design de Ninja, et non plus seulement un composant technique installé à l’intérieur du robot.
La qualité de fabrication
Une réception soignée et des finitions précises
À la réception, les cartes étaient parfaitement protégées dans leur emballage.
La qualité de fabrication était au rendez-vous :
- le marquage était net et lisible ;
- les contours de la carte étaient propres ;
- les pastilles de soudure étaient précises ;
- les finitions générales facilitaient l’assemblage des composants.
Cette qualité a permis à l’équipe de souder et d’intégrer rapidement les différents éléments de la carte.
Le résultat
Une PCB fonctionnelle dès le premier assemblage
Le résultat le plus satisfaisant pour l’équipe a été la fiabilité immédiate de la carte.
Après l’assemblage des composants et les premières vérifications, la PCB a fonctionné dès sa première mise sous tension. Aucune modification du circuit ni aucune reprise majeure n’ont été nécessaires.
Pour une équipe étudiante travaillant avec des délais serrés avant une compétition, ce résultat représentait un gain de temps considérable.
Davantage de temps consacré aux performances du robot
En évitant une longue phase de débogage matériel, l’équipe a pu concentrer ses efforts sur les essais de Ninja, le développement logiciel et l’amélioration de ses performances.
La nouvelle carte a également simplifié l’intégration dans le châssis et facilité les interventions techniques pendant la préparation de la compétition.
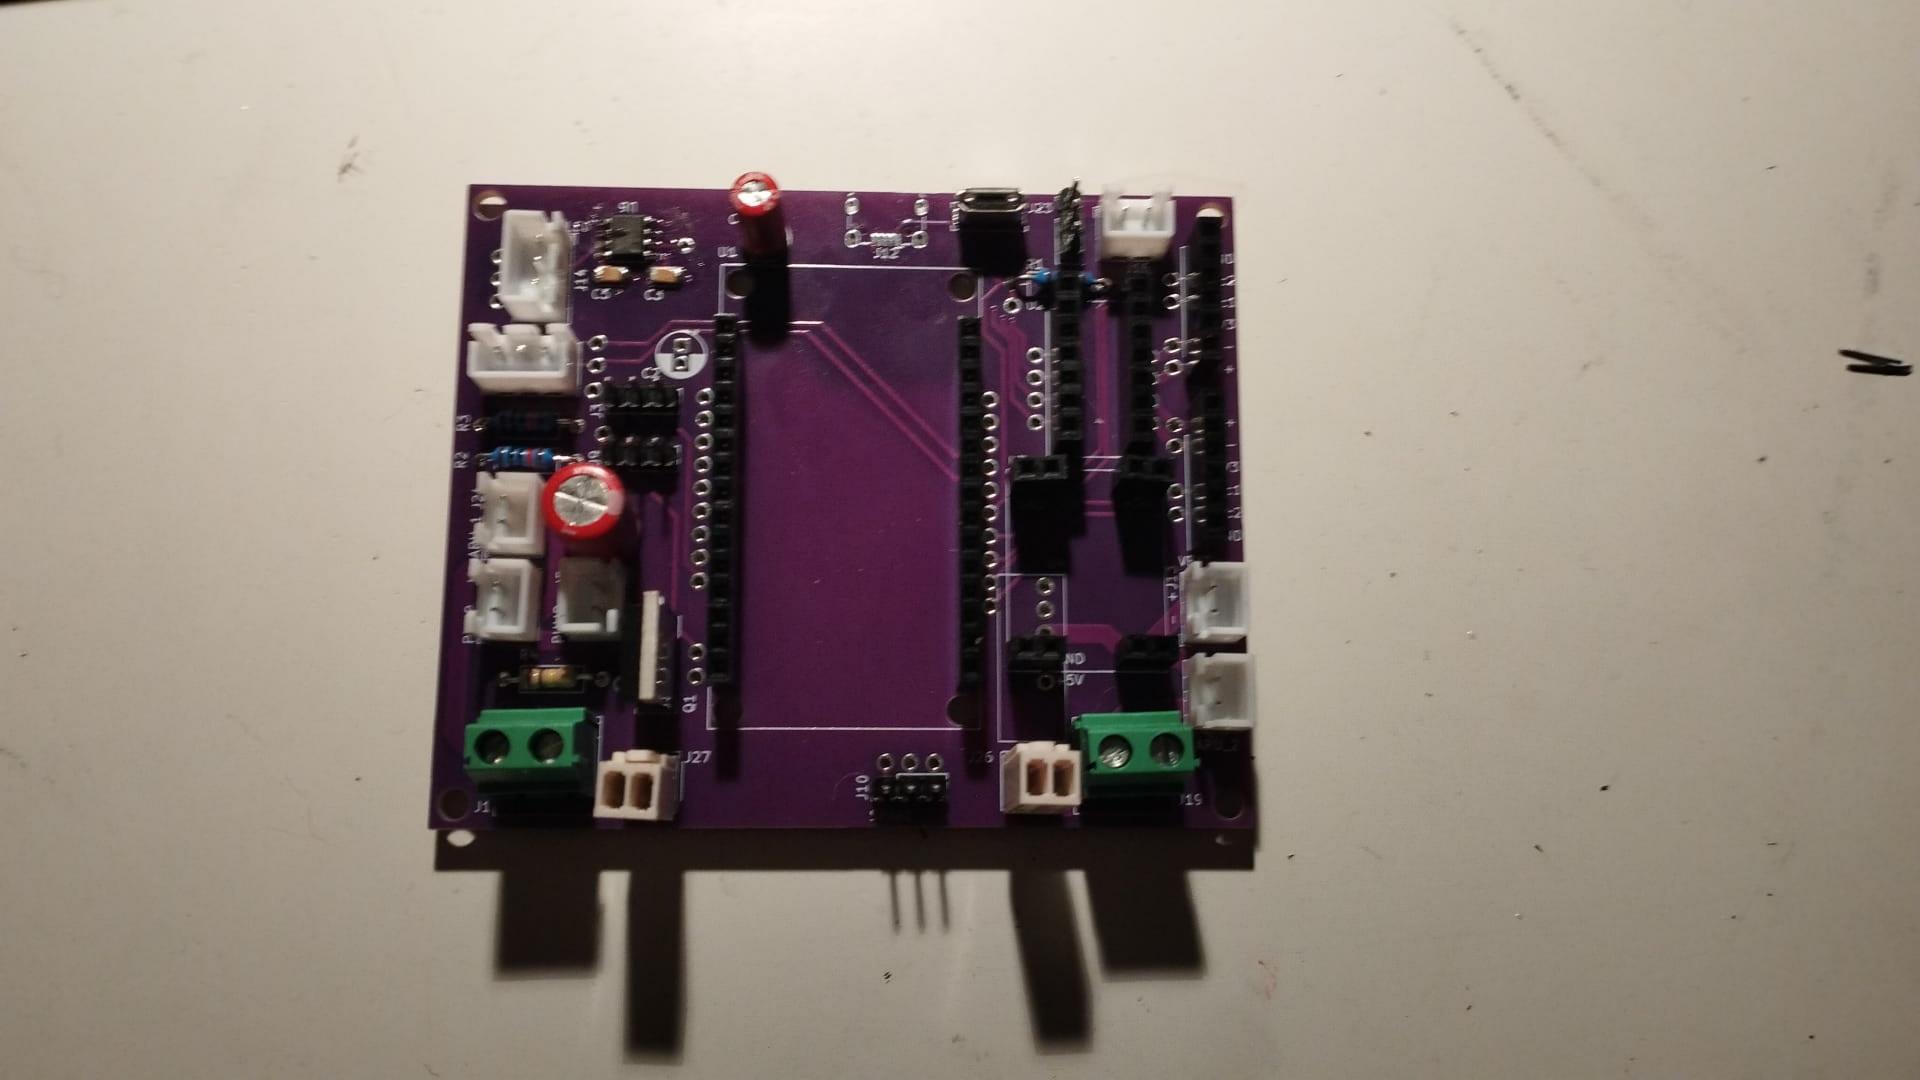
Figure 4 : PCB final assemblé
Les bénéfices obtenus
Une électronique plus compacte, plus fiable et plus simple à intégrer
Le passage de trois cartes distinctes à une seule PCB a permis à l’équipe ARFIT d’obtenir plusieurs améliorations concrètes.
Réduction de l’encombrement
La carte de 7 × 8,5 cm a libéré un espace précieux à l’intérieur du robot.
Simplification du câblage
Le nombre de câbles et de connecteurs a été fortement réduit.
Amélioration de la fiabilité
La diminution du nombre de connexions a limité les risques de mauvais contact et de défaillance.
Maintenance facilitée
L’architecture centralisée a rendu les vérifications et les interventions plus rapides.
Intégration plus professionnelle
La PCB personnalisée a permis d’obtenir une électronique propre, cohérente et parfaitement adaptée au robot.
Gain de temps avant la compétition
Le fonctionnement immédiat de la carte a permis à l’équipe de se concentrer sur l’optimisation de Ninja.
De la conception numérique au robot final
Trois étapes pour transformer une idée en système opérationnel
Les illustrations associées au projet présentent les principales étapes de la réalisation.
Figure 1 — Schéma électronique sous KiCad
Le schéma regroupe l’ensemble des composants et des connexions nécessaires au fonctionnement du robot.
Figure 2 — Conception de la PCB sous KiCad
Le routage et le positionnement des composants ont été optimisés afin de respecter les contraintes d’encombrement.
Figure 3 — PCB assemblée et intégrée dans Ninja
La carte finale centralise toute l’électronique du robot dans un format compact et facilement accessible.
Le témoignage de l’équipe ARFIT
« La PCB a fonctionné du premier coup »
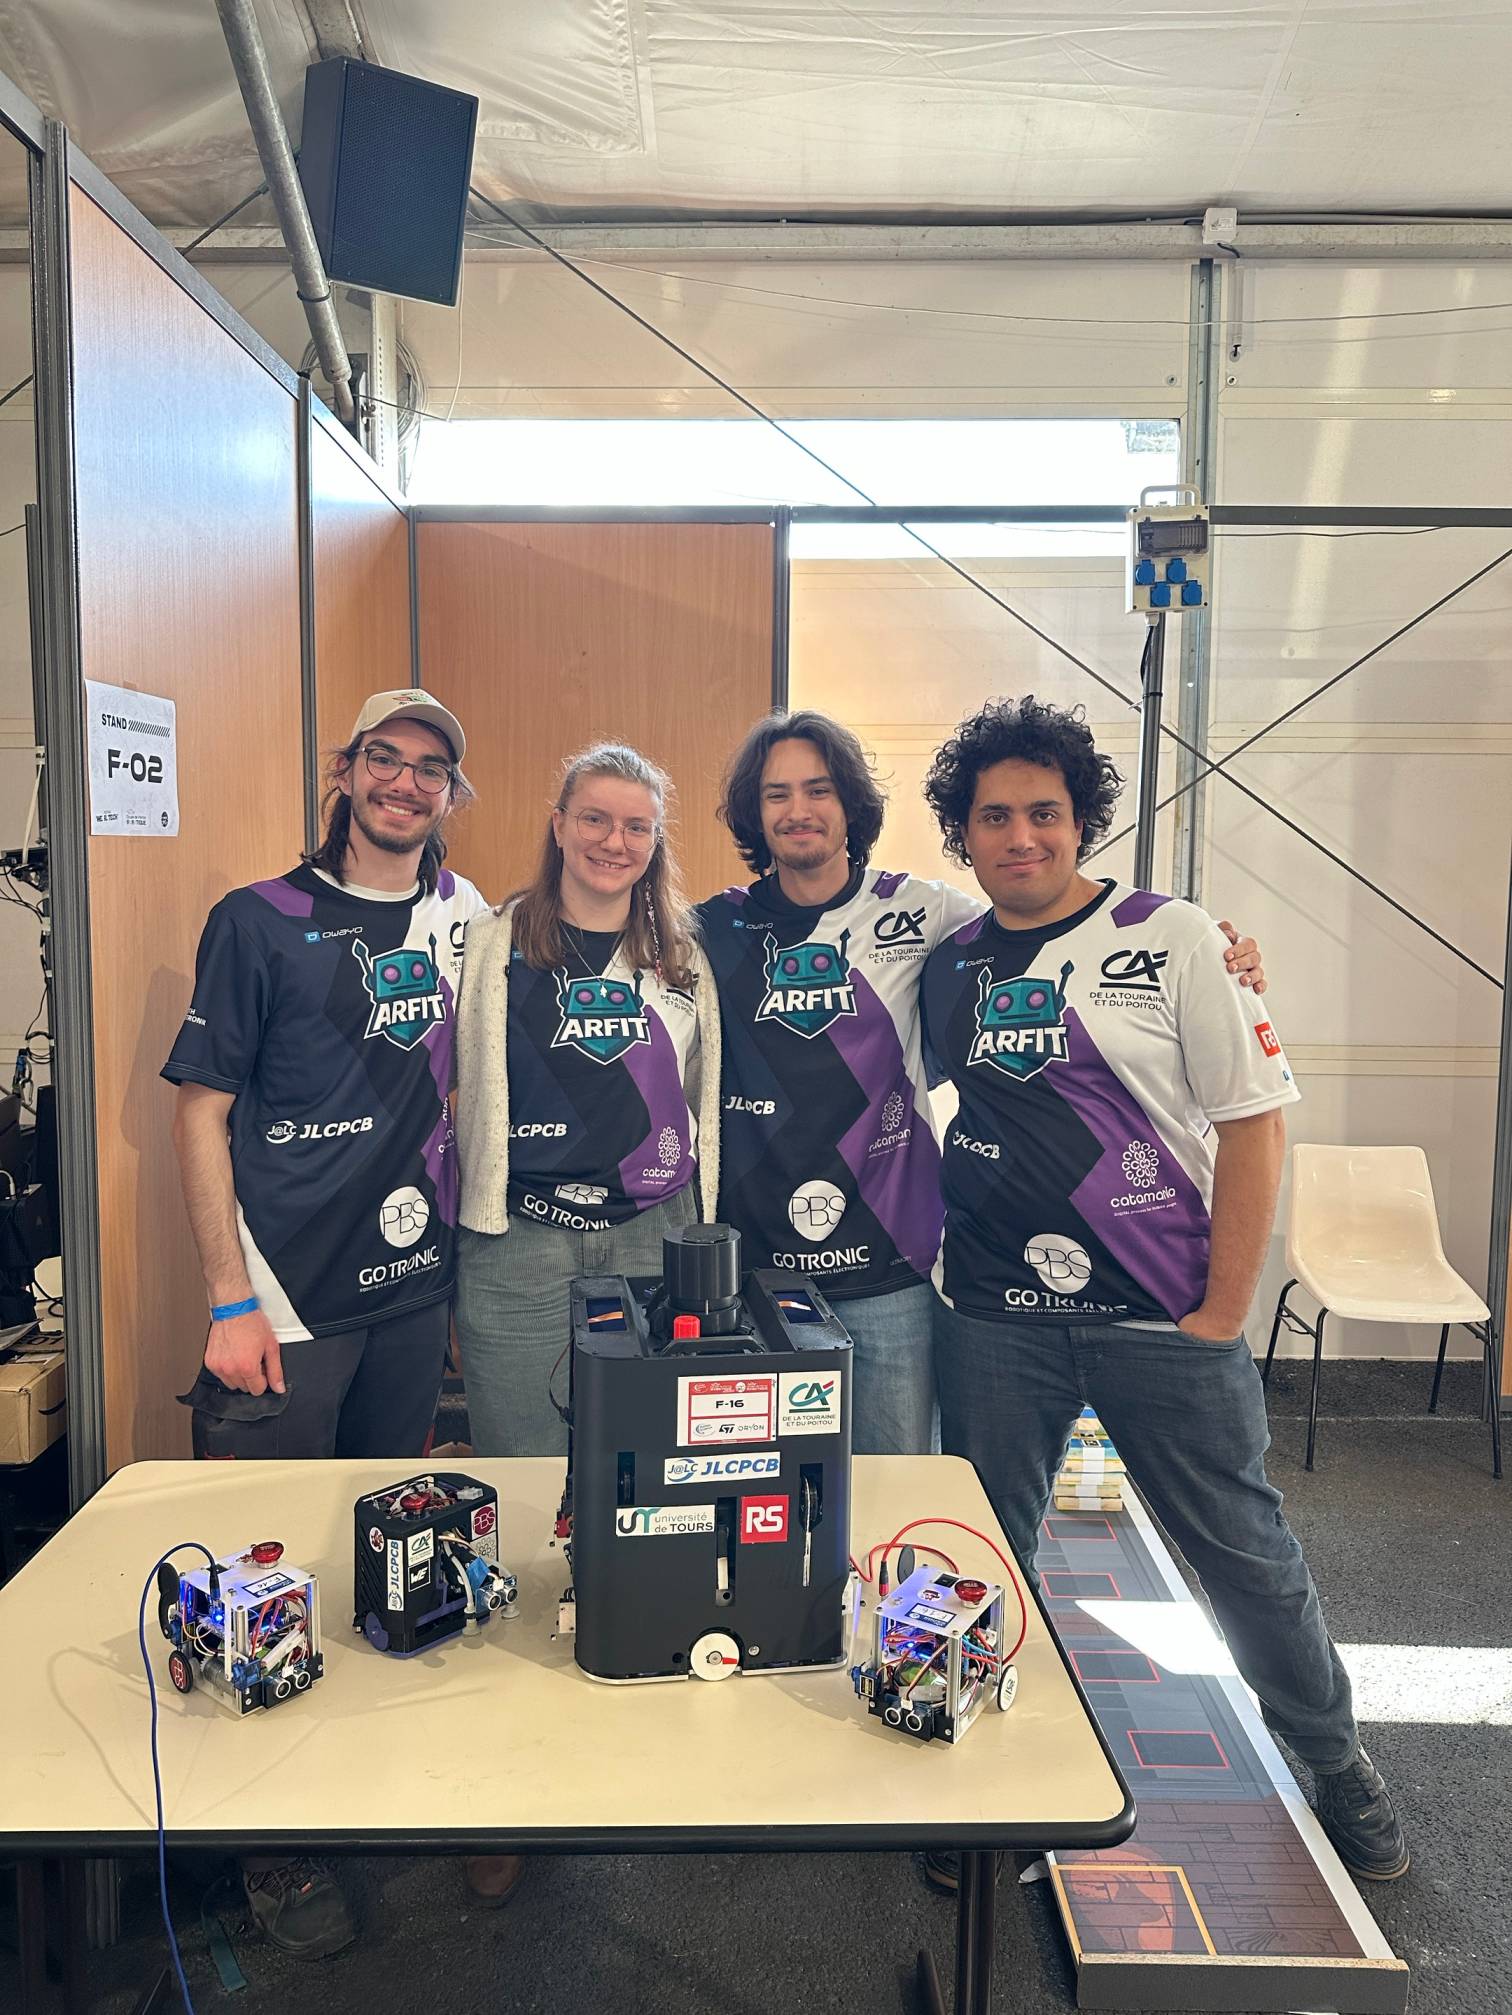
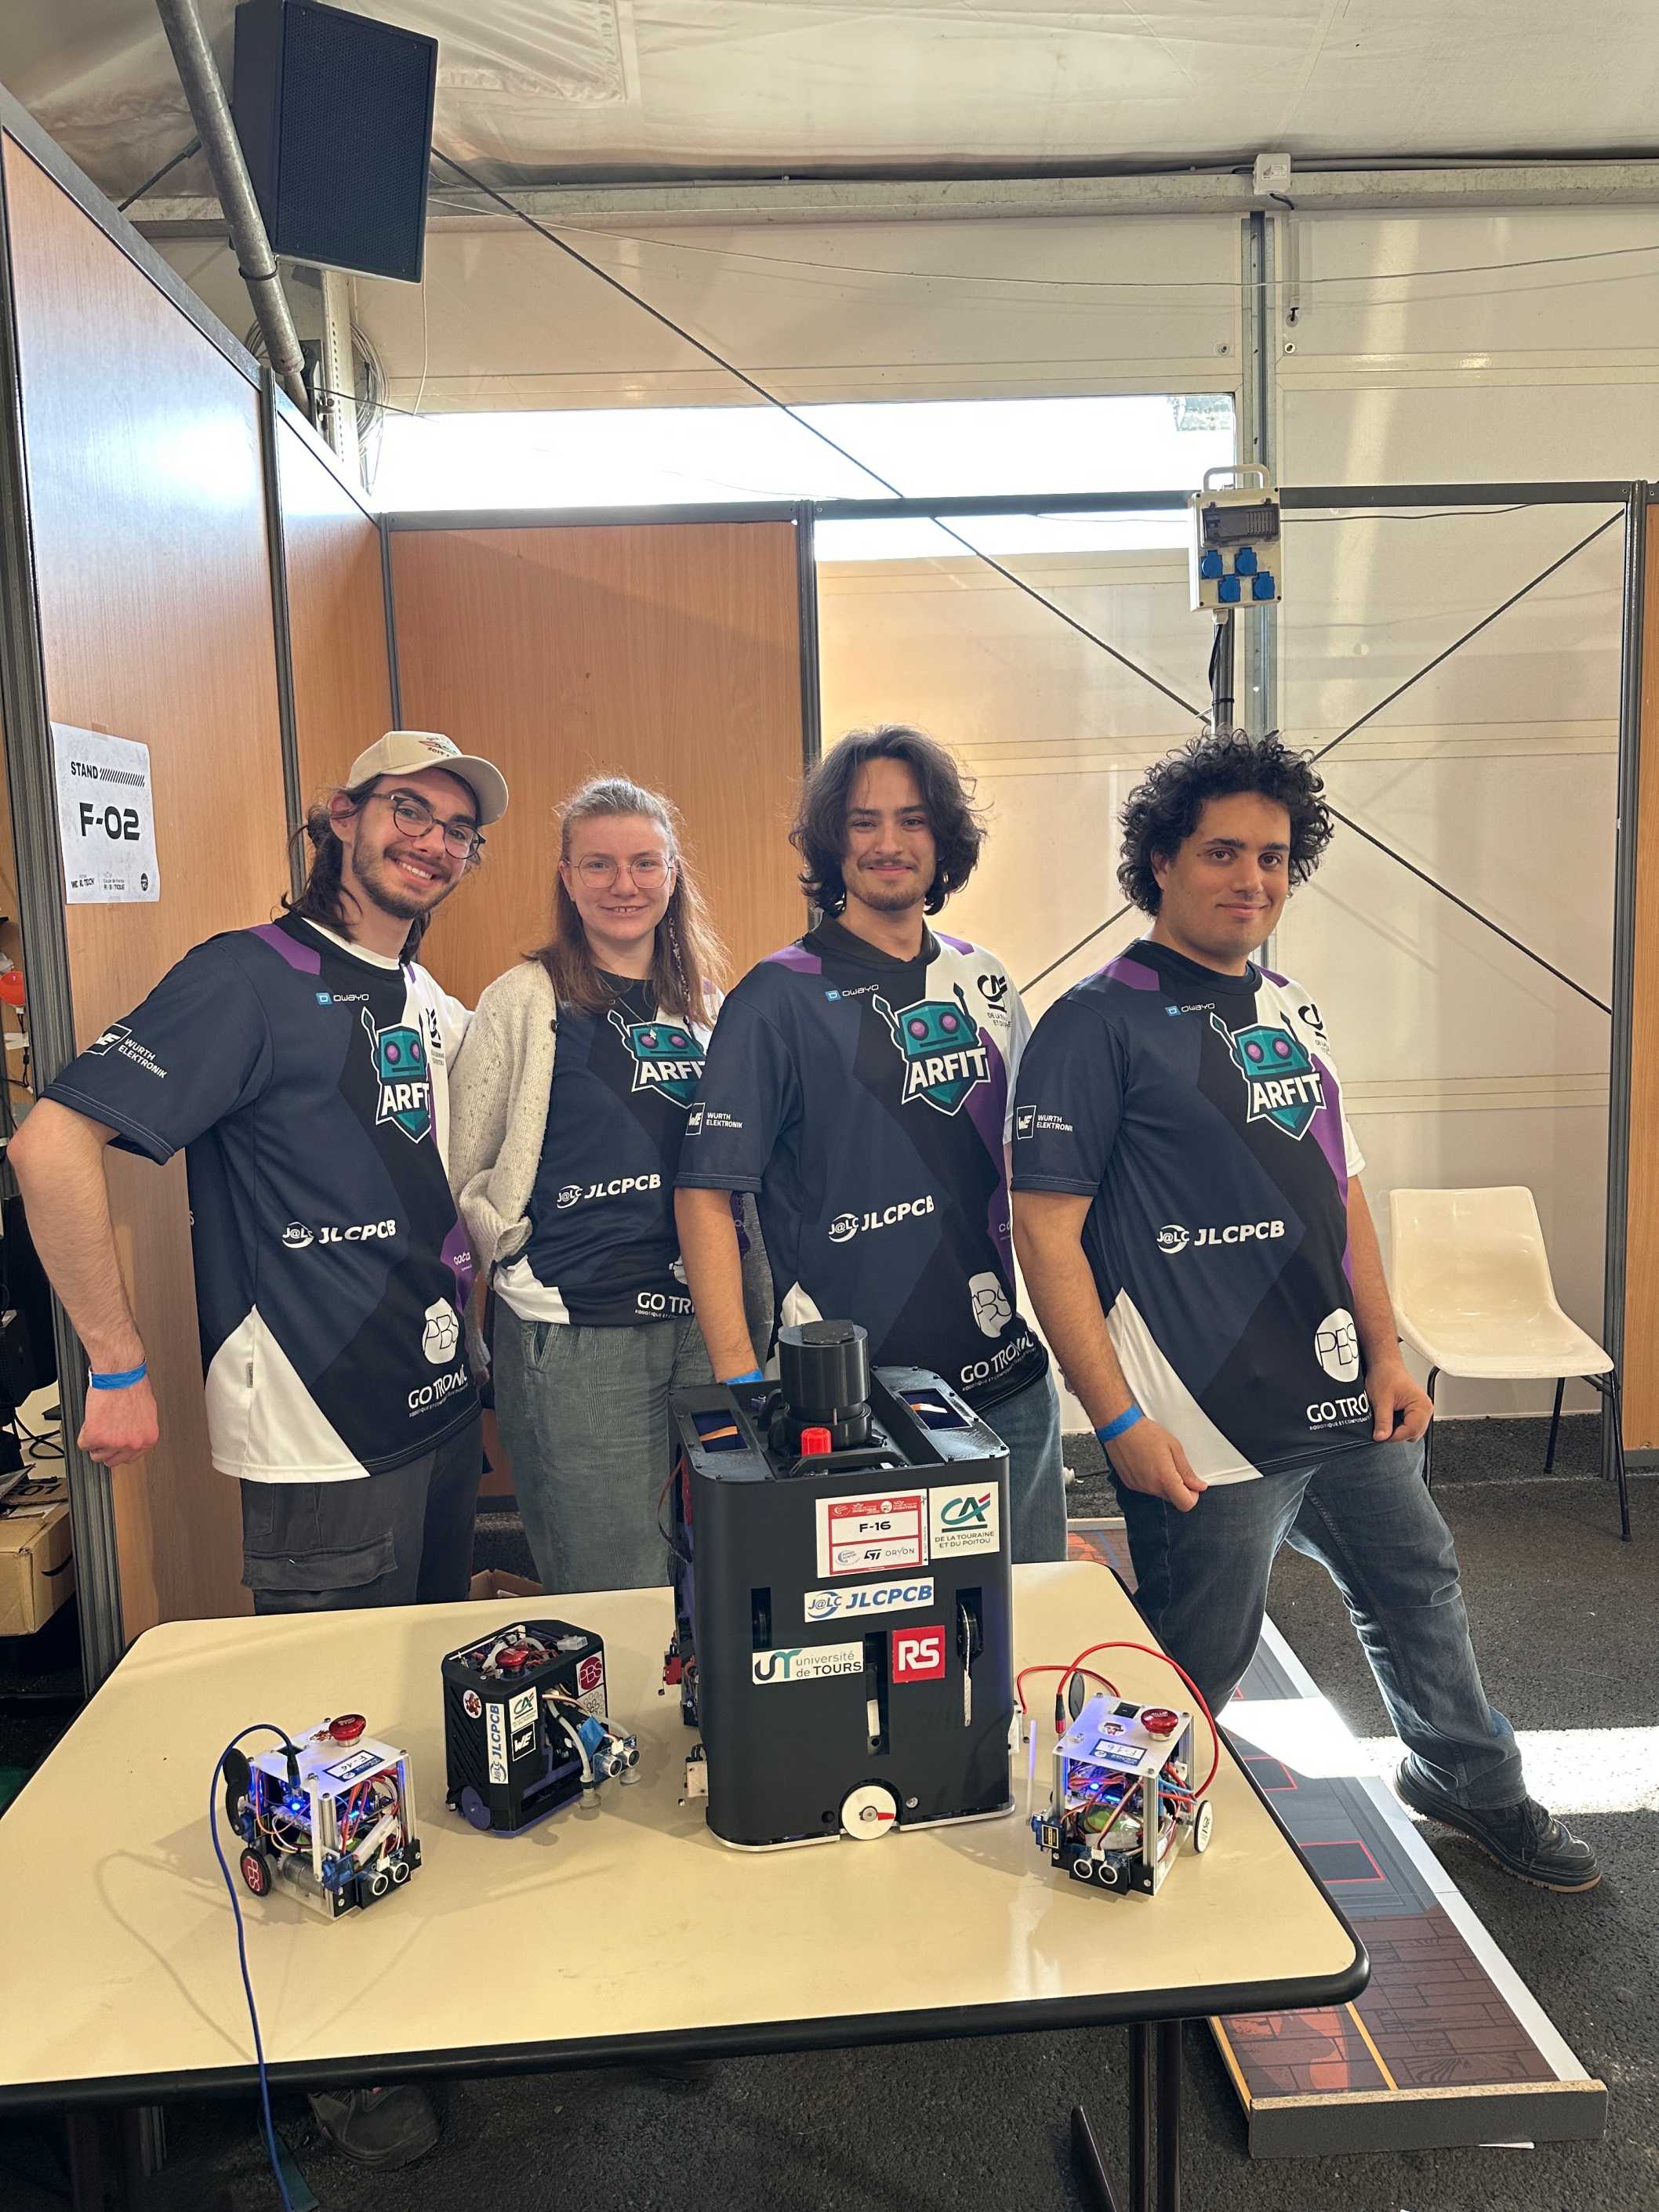
Figure 5: Arfit et leur robots
« Grâce à cette carte électronique sur mesure, le robot Ninja a gagné en compacité, en fiabilité et en facilité d’intégration. La qualité de fabrication de JLCPCB a permis à l’équipe d’obtenir une carte fonctionnelle dès le premier assemblage et de consacrer davantage de temps aux essais et aux performances du robot. »
Continuez à apprendre
Box domotique ESP32: du schéma KiCad au PCB avec JLCPCB
Box domotique DIY: conception et fabrication du PCB Introduction Comment concevoir un système capable de mesurer les conditions d'un logement, de commander des équipements électriques et de rendre ces informations accessibles depuis une interface locale ou distante? Le projet BOSCONNECT associe une carte électronique personnalisée, un firmware embarqué et une interface connectée. Il réunit l'acquisition des mesures, l'affichage local et la commande des sorties autour d'un ESP32. Figure 1: Prototype as......
De Mons à Eurobot : l’expérience des MONS SNOW avec JLCPCB
Comment JLCPCB et JLCCNC ont accompagné une équipe étudiante belge jusqu’au Top 11 européen Équipe de robotique de la Faculté Polytechnique de Mons, en Belgique, les MONS SNOW ont remporté la Coupe de Belgique de Robotique avant de représenter leur faculté et leur pays à Eurobot 2026. Pour cette saison marquée par une refonte complète de l’électronique du robot, l’équipe s’est appuyée sur JLCPCB pour la fabrication de ses circuits imprimés et sur JLCCNC pour plusieurs pièces mécaniques en aluminium. L......
ARECE et ALCÉ : de l’électronique à la mécanique avec JLCPCB
Comment l’association de l’ECE Paris développe le BMS et des composants mécaniques de sa monoplace électrique de Formula Student À l’ECE Paris, l’association ARECE développe ALCÉ, une monoplace électrique destinée à la Formula Student. Du système de gestion de batterie aux composants du train roulant, le projet mobilise des compétences en électronique, mécanique, fabrication et intégration. Grâce au soutien de JLCPCB, l’équipe a pu faire fabriquer les circuits imprimés de son BMS ainsi que plusieurs p......
De l’idée au prototype : comment JLCPCB a aidé ElectroCodeur à développer son module Linky vers Home Assistant
Un projet domotique compact, fiable et prêt à être partagé avec la communauté Créateur de contenu spécialisé en électronique, systèmes embarqués et informatique, ElectroCodeur a développé un module permettant de récupérer les données de télé-information d’un compteur Linky et de les transmettre à Home Assistant via MQTT. Pour transformer son concept en une carte compacte et professionnelle, il s’est appuyé sur les services de fabrication et d’assemblage de JLCPCB. À propos d’ElectroCodeur Six ans de c......
Eceborg et JLCPCB: En route pour une nouvelle Coupe de France de Robotique !
Comment ECEBORG s’appuie sur JLCPCB pour développer un robot autonome plus robuste, plus fiable et prêt pour la compétition Association de robotique et d’électronique de l’ECE Paris, ECEBORG participe une nouvelle fois à la Coupe de France de Robotique. Pour accélérer le développement de son robot et sécuriser la fabrication de son électronique embarquée, l’équipe a choisi les services de fabrication et d’assemblage de PCB multicouches de JLCPCB. Le projet Une équipe étudiante réunie autour d’un défi ......
Le Club Tech de CentraleSupélec à la Coupe de France de Robotique
Comment une équipe étudiante multidisciplinaire s’appuie sur JLCPCB pour concevoir un robot autonome fiable et compétitif Réunissant une trentaine d’étudiants autour de la mécanique, de l’électronique et du développement logiciel, le Club Tech de CentraleSupélec participe chaque année à la Coupe de France de Robotique. Pour fabriquer les cartes électroniques de son robot dans des délais compatibles avec la compétition, l’équipe s’appuie sur les services de fabrication et d’assemblage de JLCPCB. Le Clu......